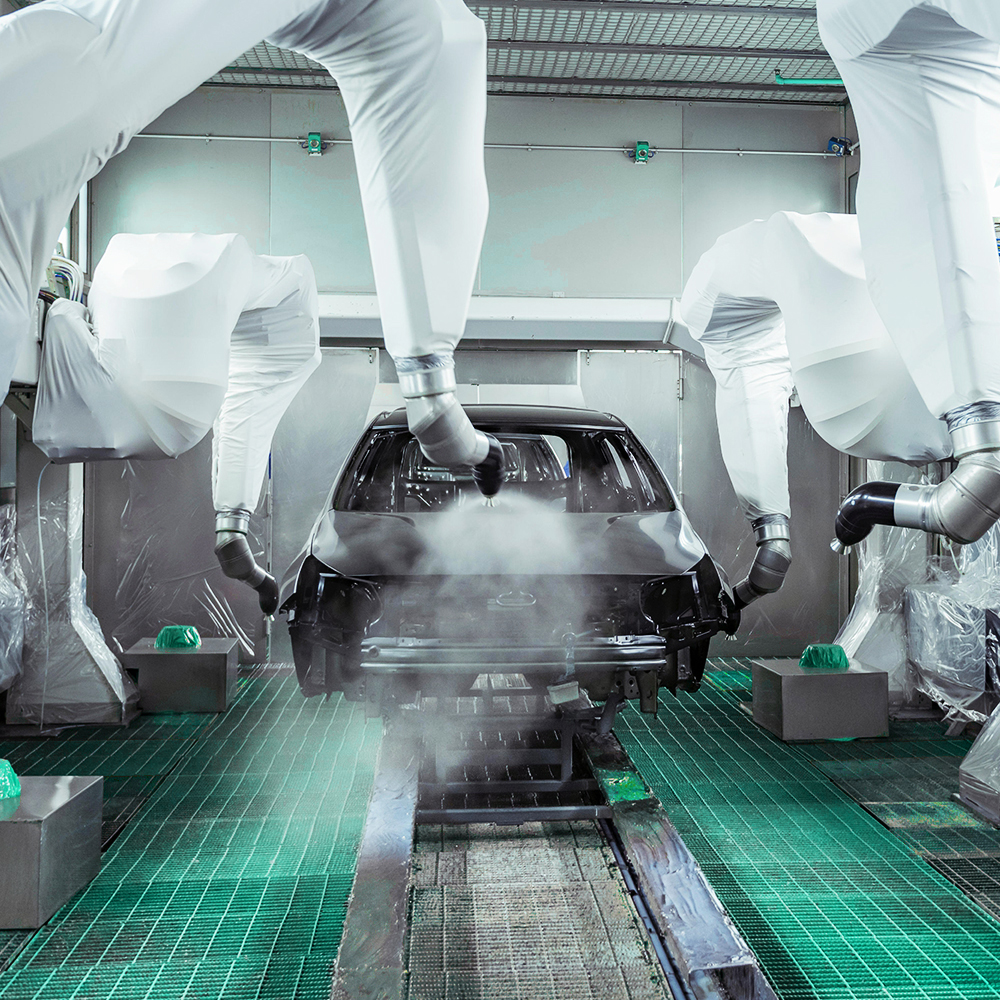
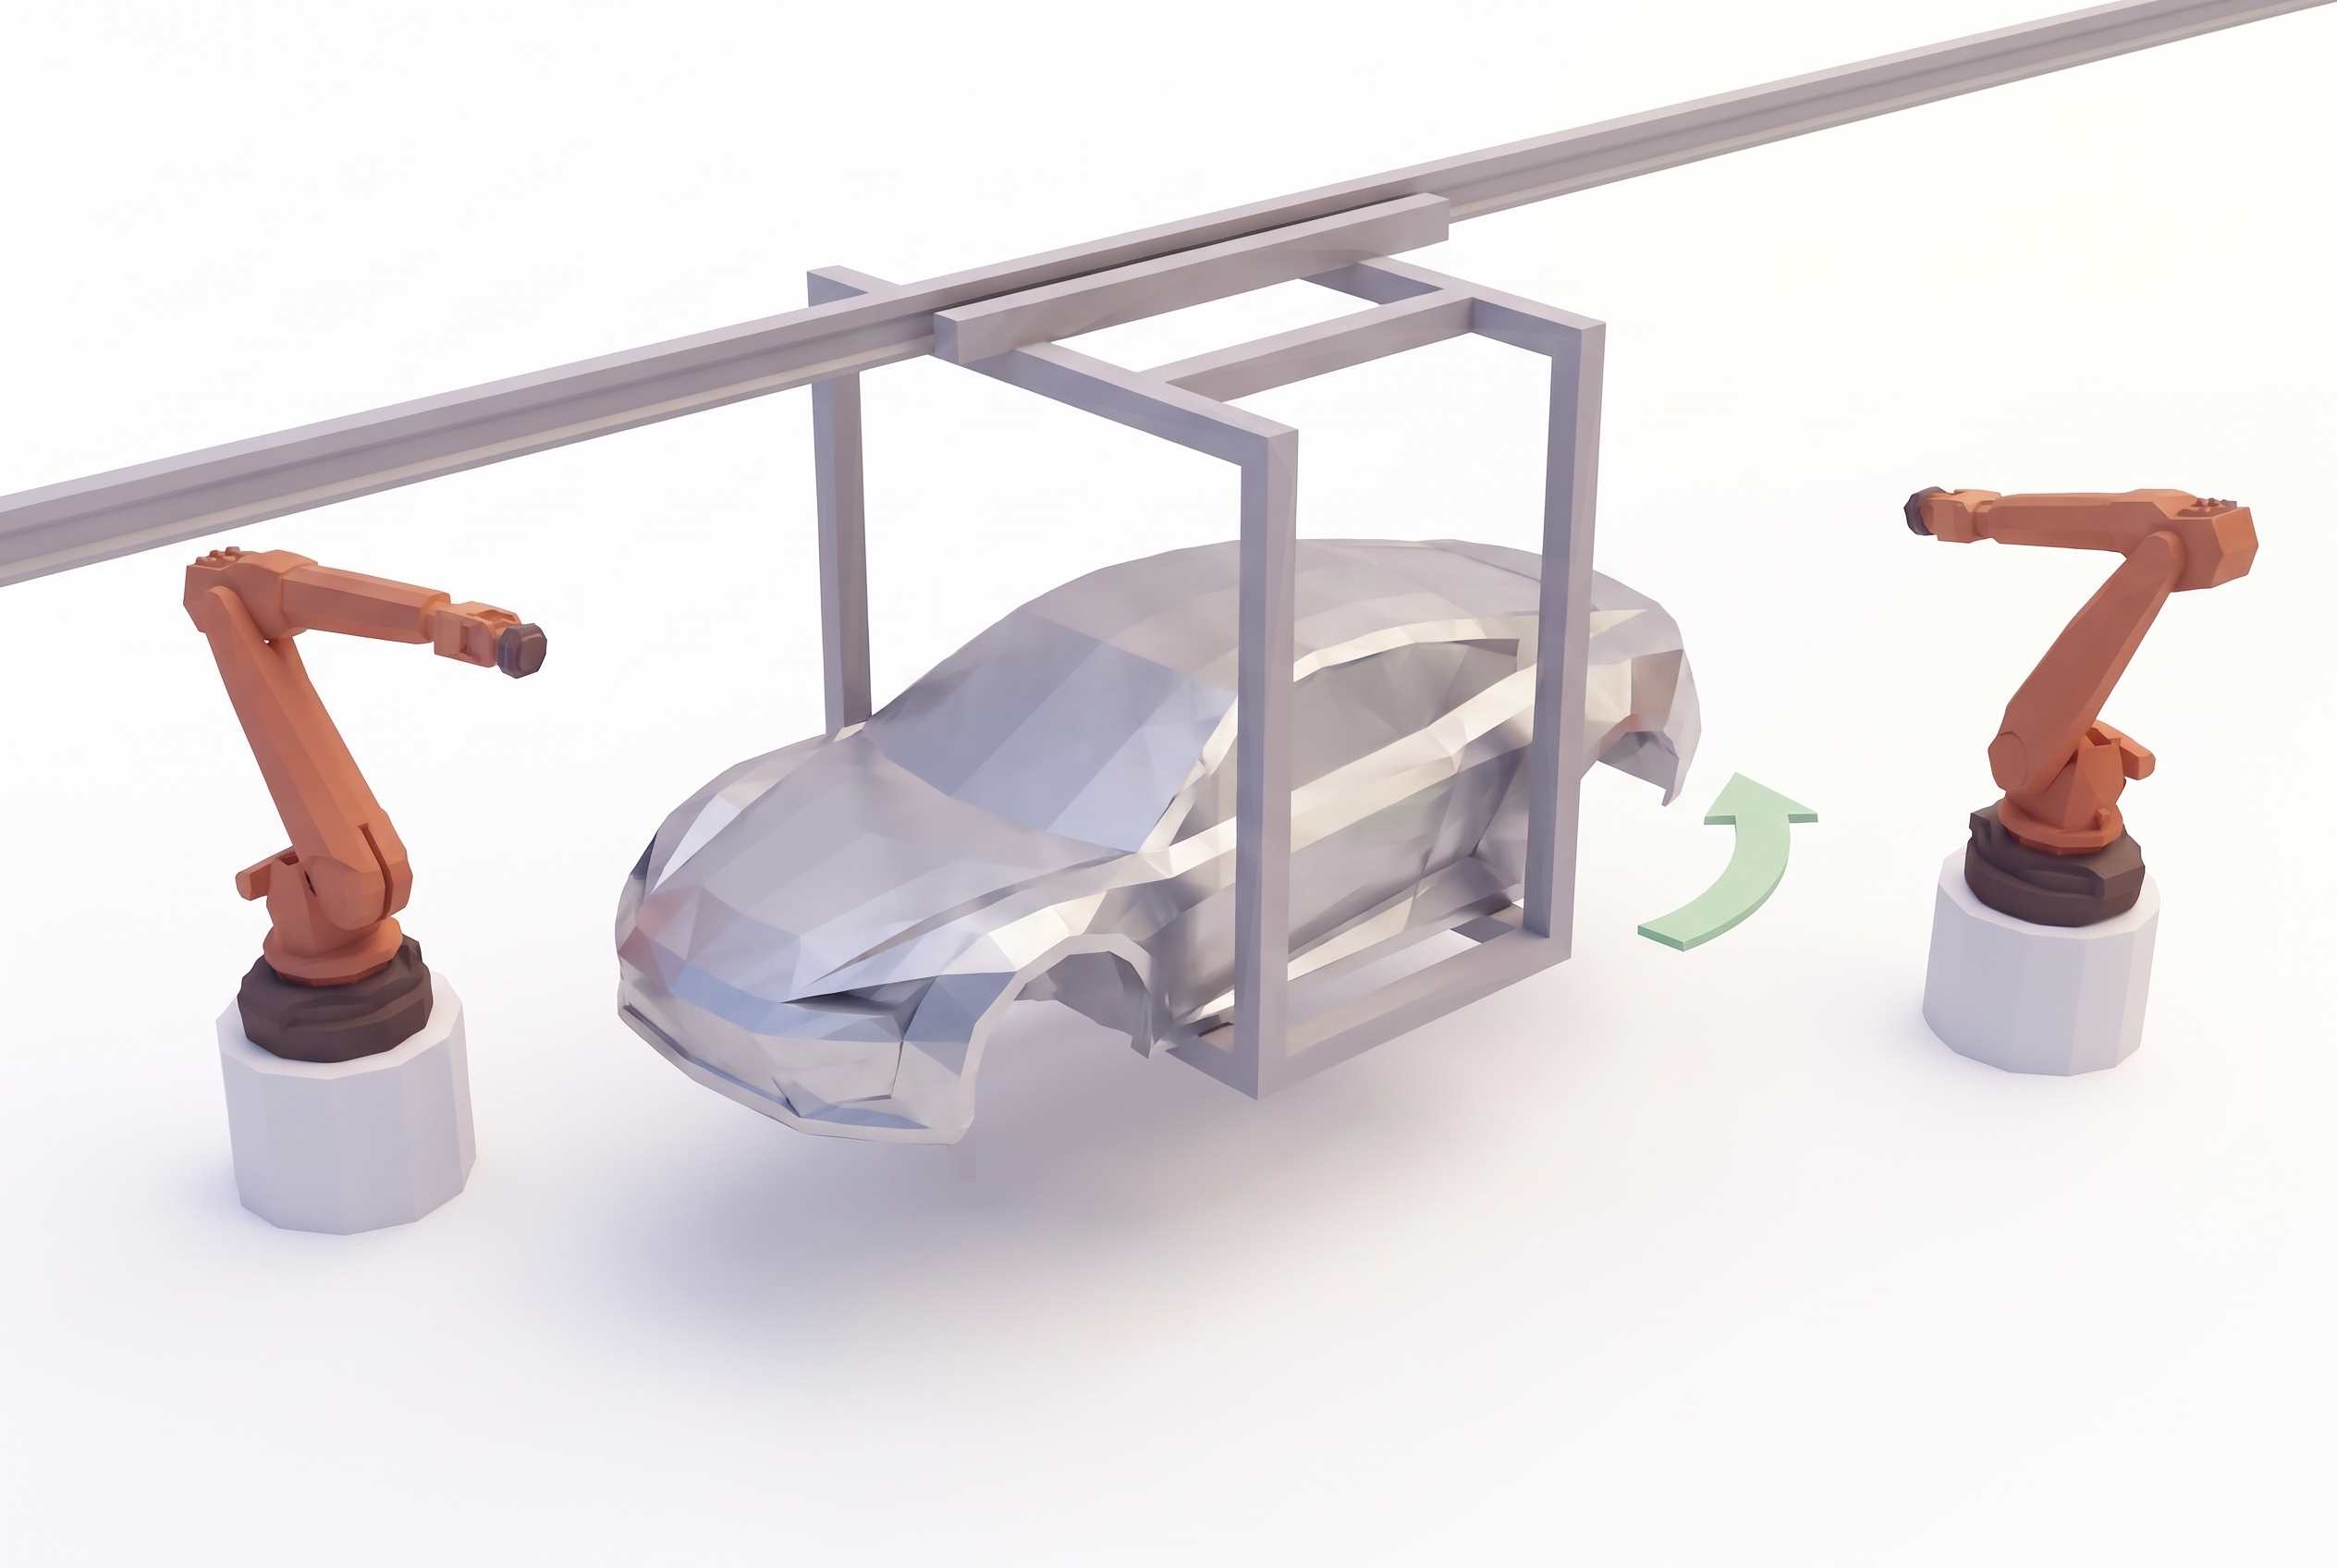
Vor der KTL-Tauchlackierung und jedem folgenden Lackierprozess muss die exakte Karosserielage bekannt sein, damit Roboter an einer fahrenden Gehängeförderanlage zuverlässig arbeiten. VMT misst die 3D-Lage der Karosse inline und liefert die Referenz, mit der jeder nachgelagerte Roboter die Lageschwankung des Fördersystems ausgleicht, auch in engen Lackierkabinen.
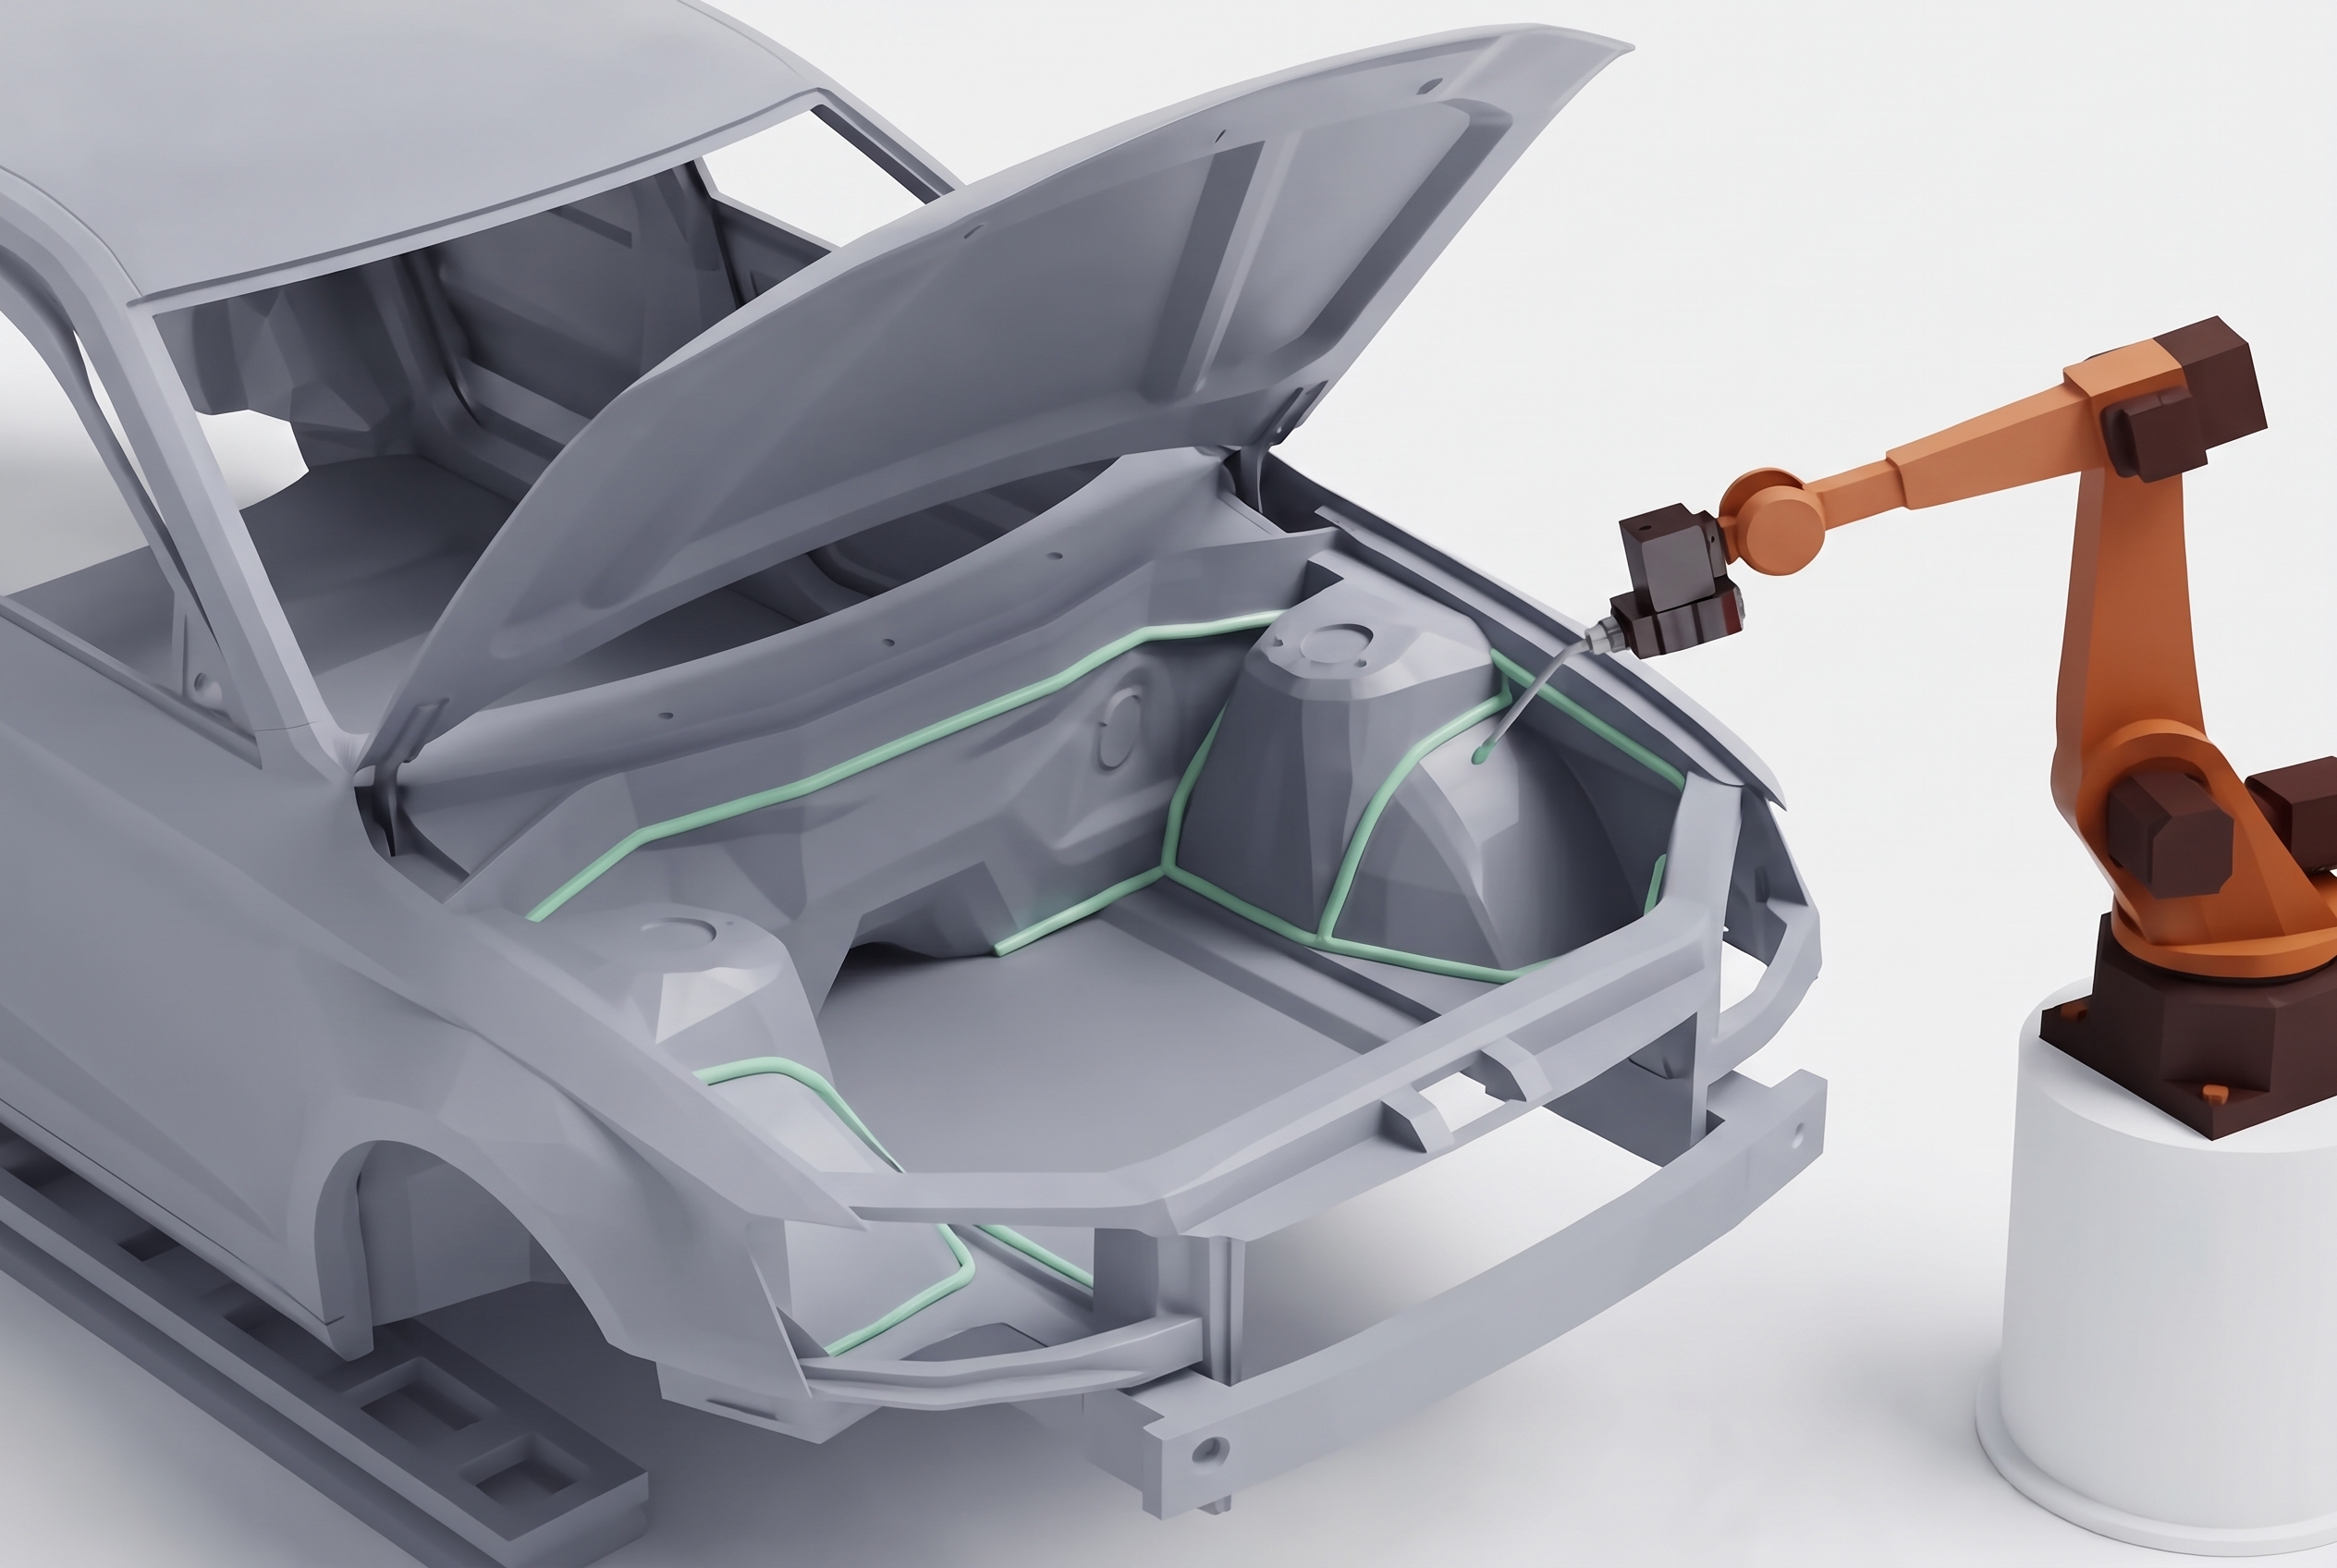
Nach der KTL werden sichtbare und innenliegende Nähte mit robotergeführten Massen abgedichtet, etwa am Dach, im Motorraum und im Karosserieinneren vor dem weiteren Zusammenbau. VMT führt den Auftragsroboter entlang jeder Naht und prüft die aufgetragene Raupe auf Vollständigkeit, Breite, Höhe und Lage.
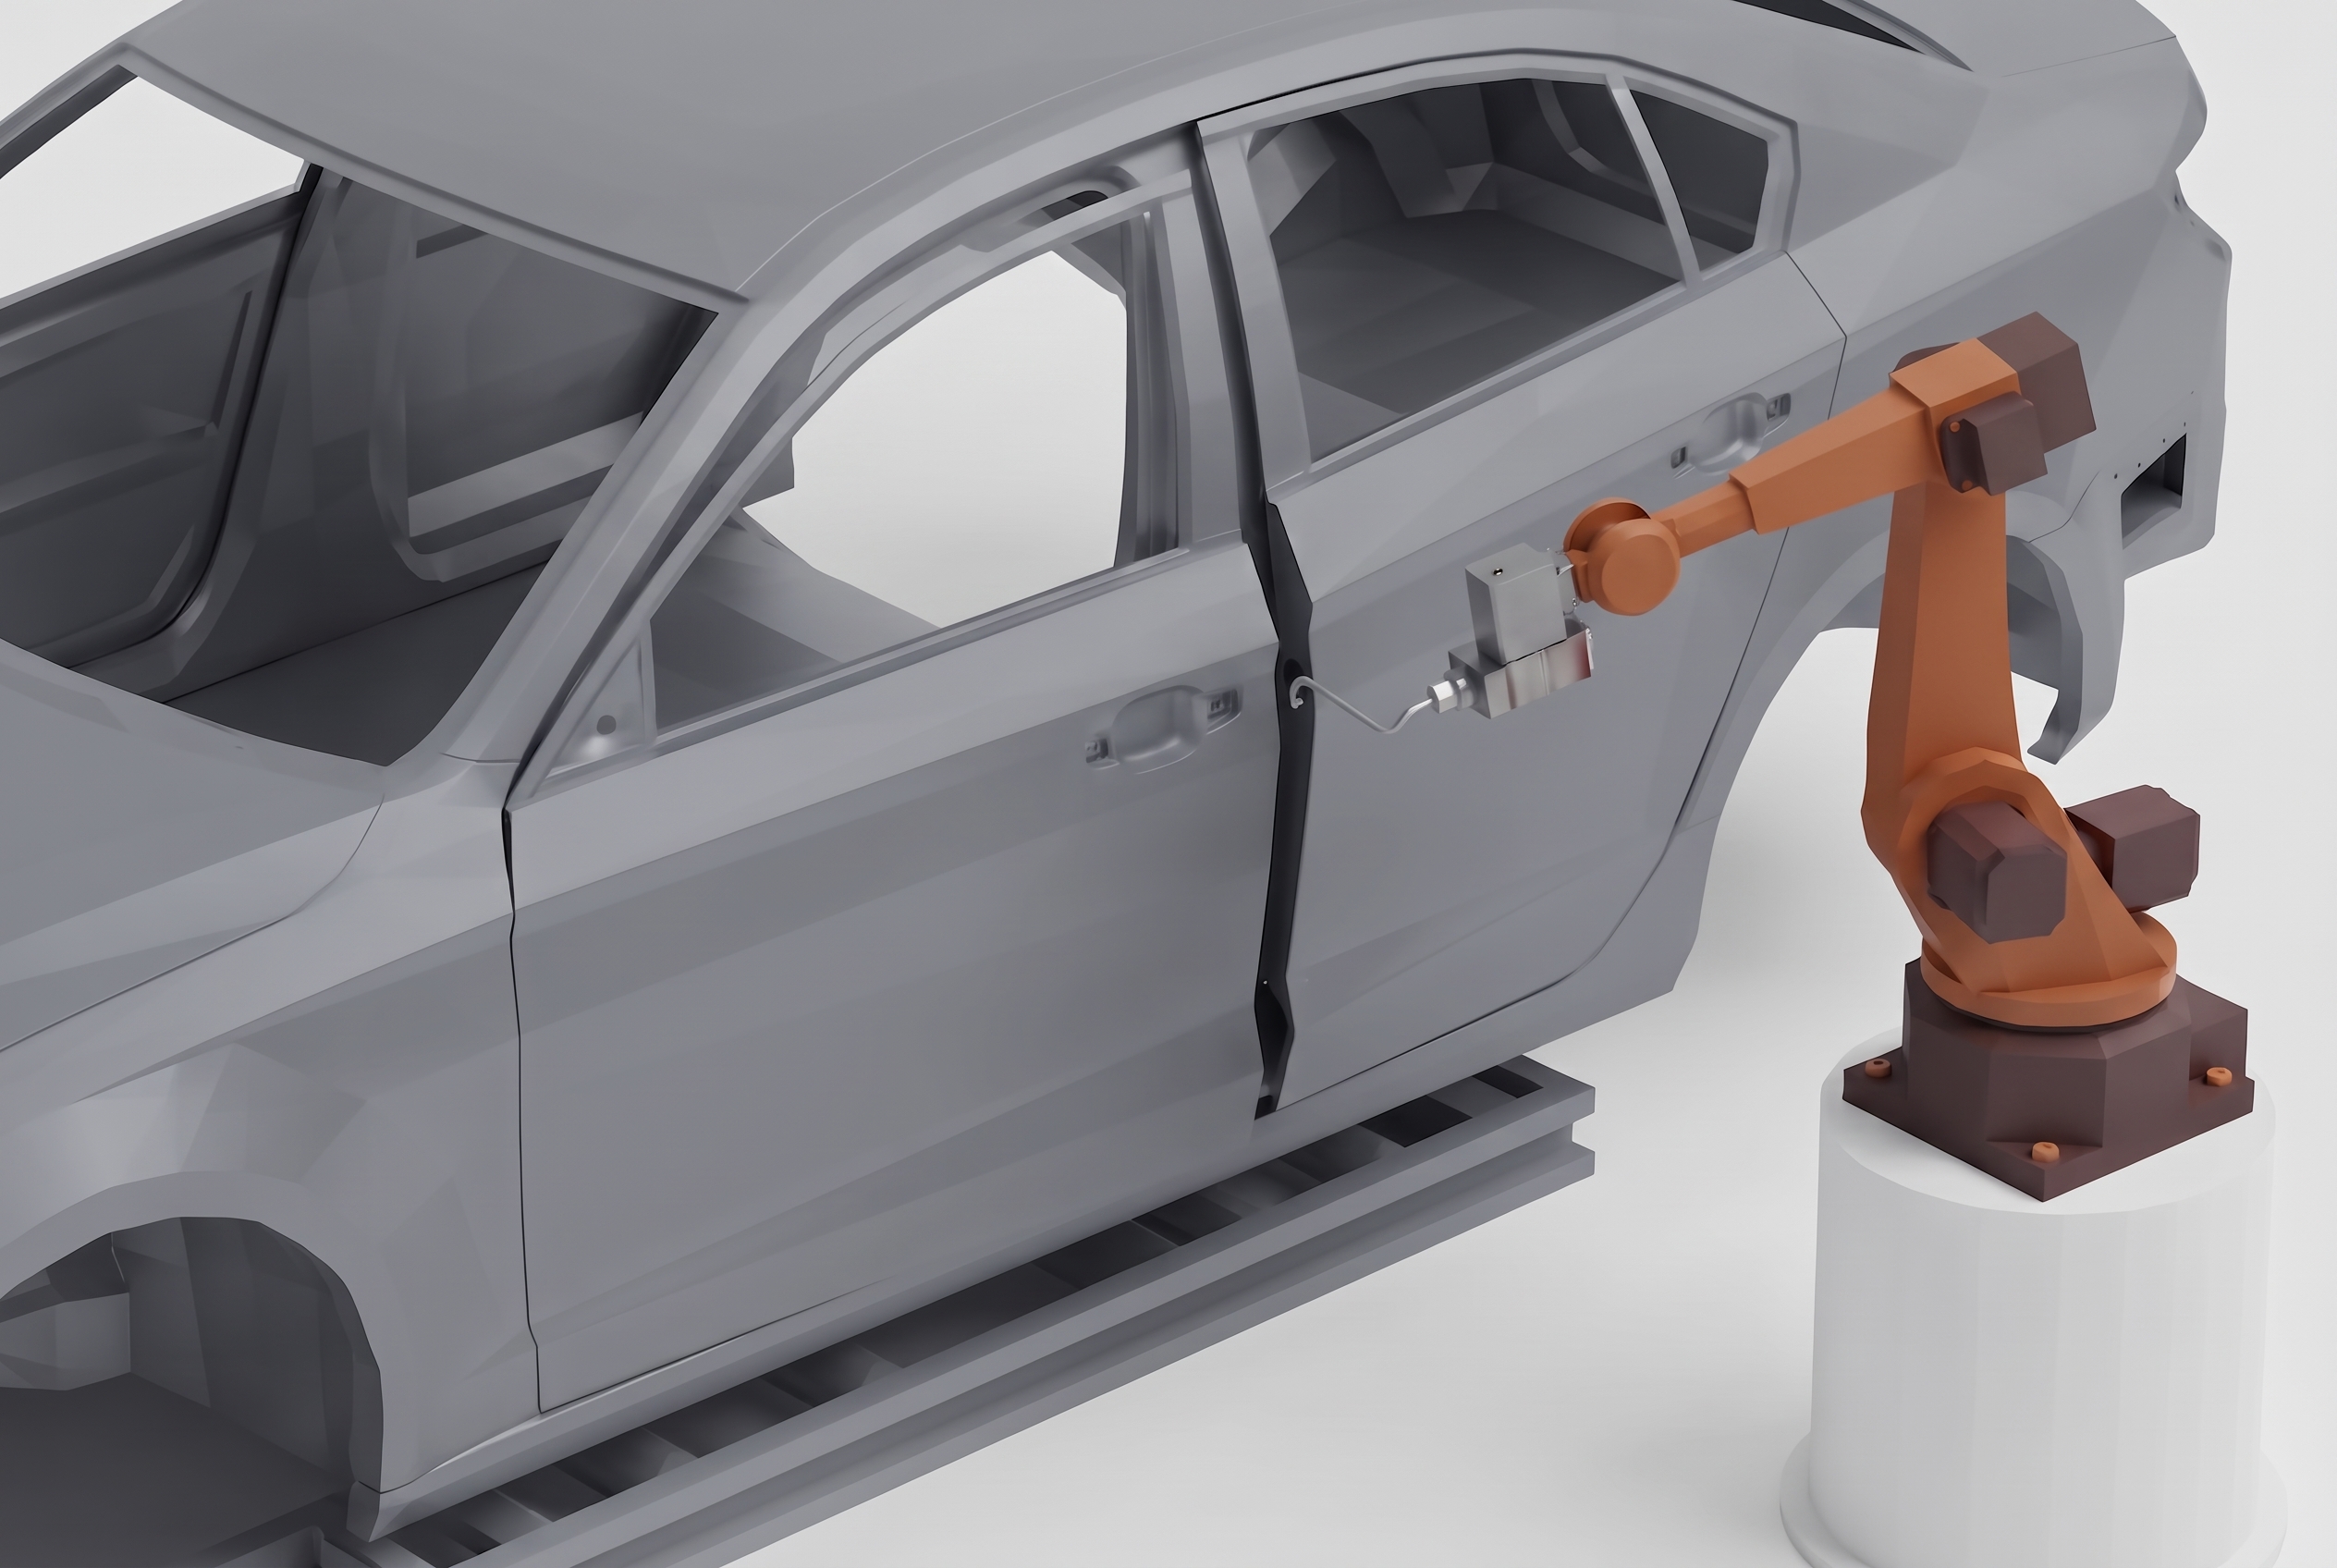
An Türflanschen und Falzen wird die Dichtmasse in einen sehr schmalen Spalt aufgetragen, oft bei geschlossener Klappe, mit hoher Geschwindigkeit und ohne Spielraum. VMT BK führt den Roboter exakt am Flansch entlang, VMT ToolBox 3D überwacht die Düse und korrigiert ihre Lage bei Bedarf automatisch. Das Ergebnis hängt von Bahn und Werkzeug gleichermaßen ab. Vorgelagert sichert eine VMT 3DLE Messung den Kollisionsschutz ab.
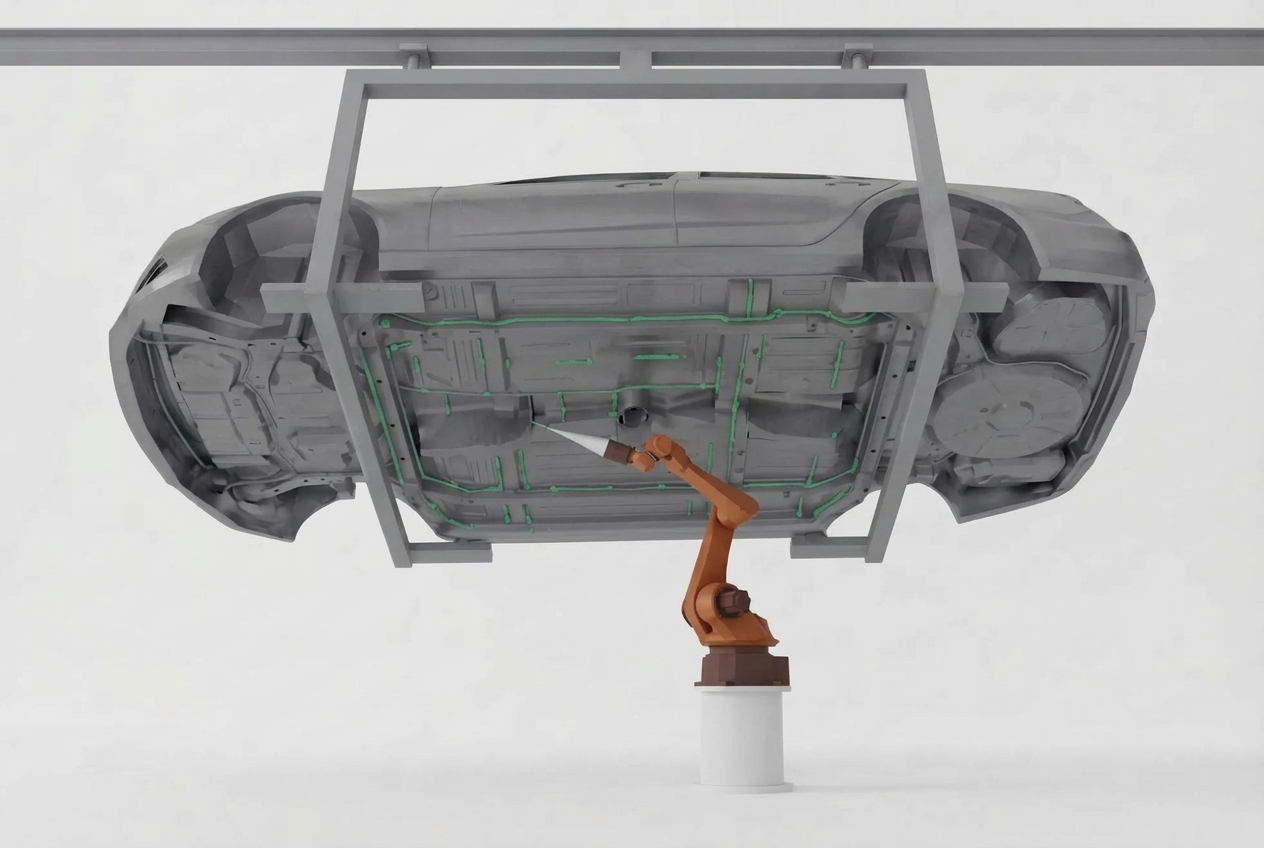
Der Unterboden wird großflächig mit Schutzmasse beschichtet, nicht entlang definierter Nähte. VMT führt den Auftragsroboter über den Unterboden und prüft Abdeckung und Auftrag auf Vollständigkeit.
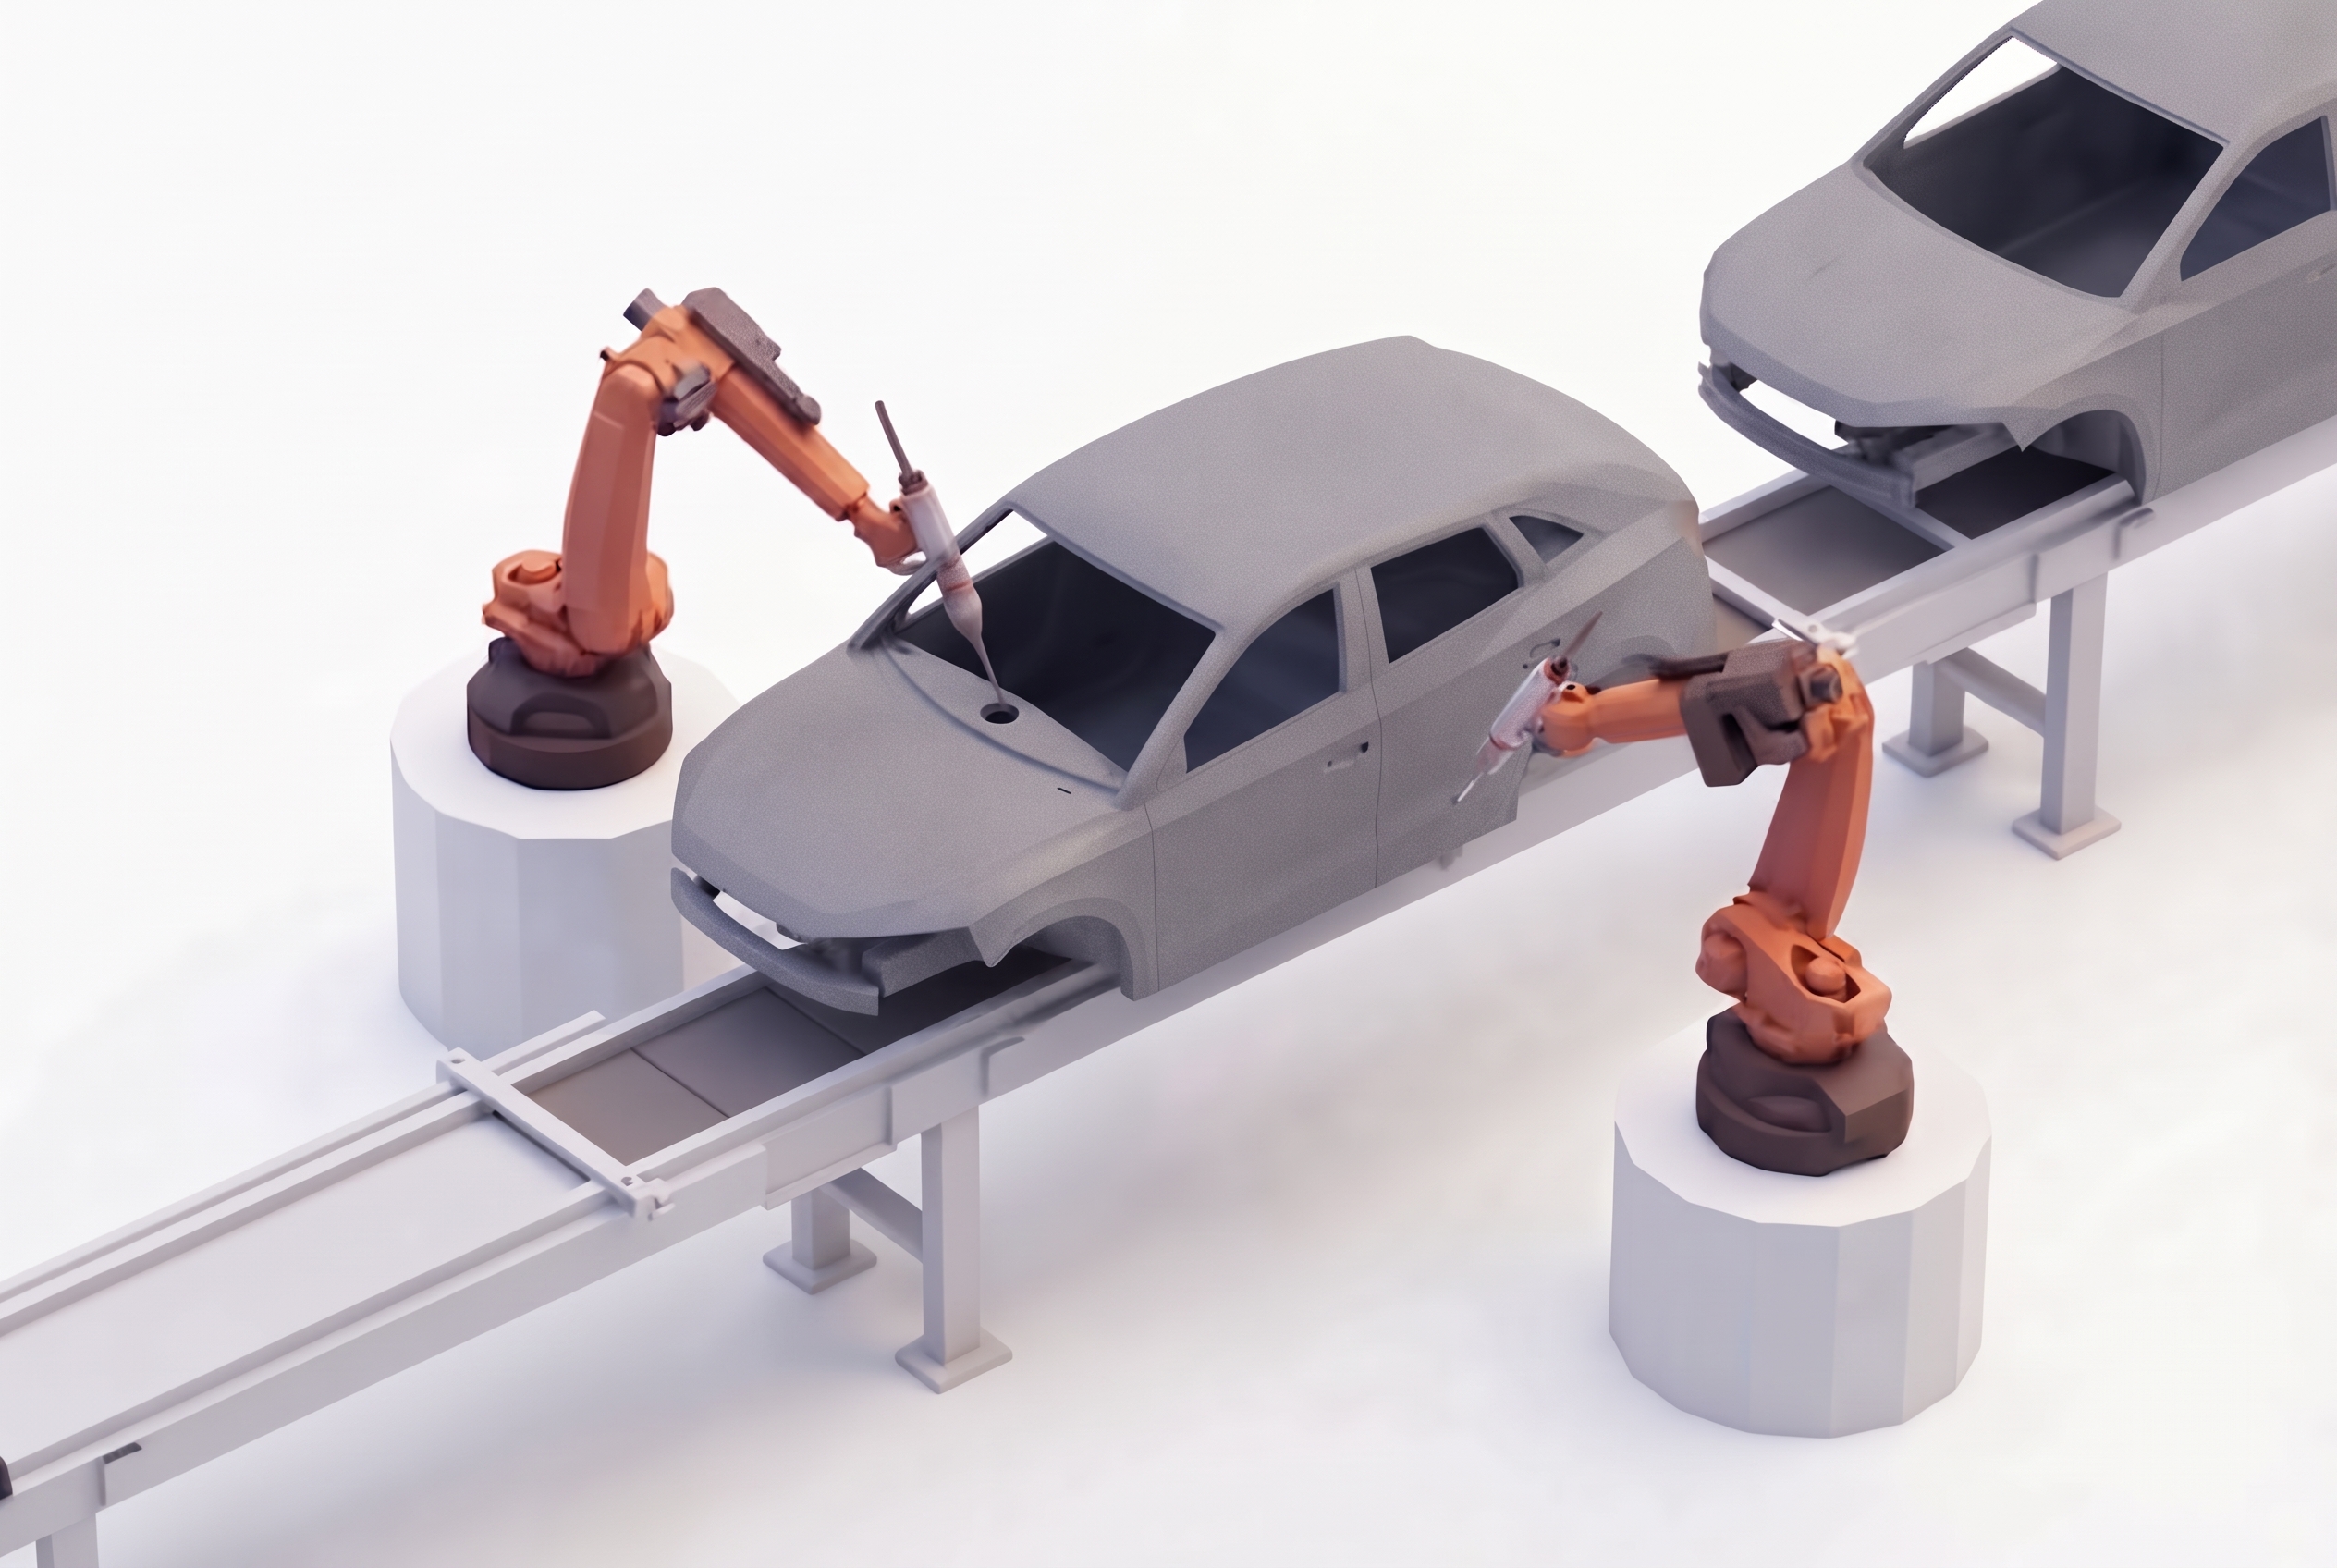
Technologie: VMT 3DLE | VMT PVC InspectionSprühbares Akustikmaterial (SAM/LASD), Anti-Flatter-Kleber (AFA) und dämpfende Massen werden für die NVH-Eigenschaften auf definierte Karosseriebereiche aufgetragen. VMT prüft nach dem automatischen Auftrag Lage, Abdeckung und Raupengeometrie, bei Bedarf mit direkter Roboterkorrektur. Beim Injektionsschäumen lokalisiert VMT TwinCam die Öffnungen exakt, damit die Schaumdüse auch in enge Löcher sicher einfährt.
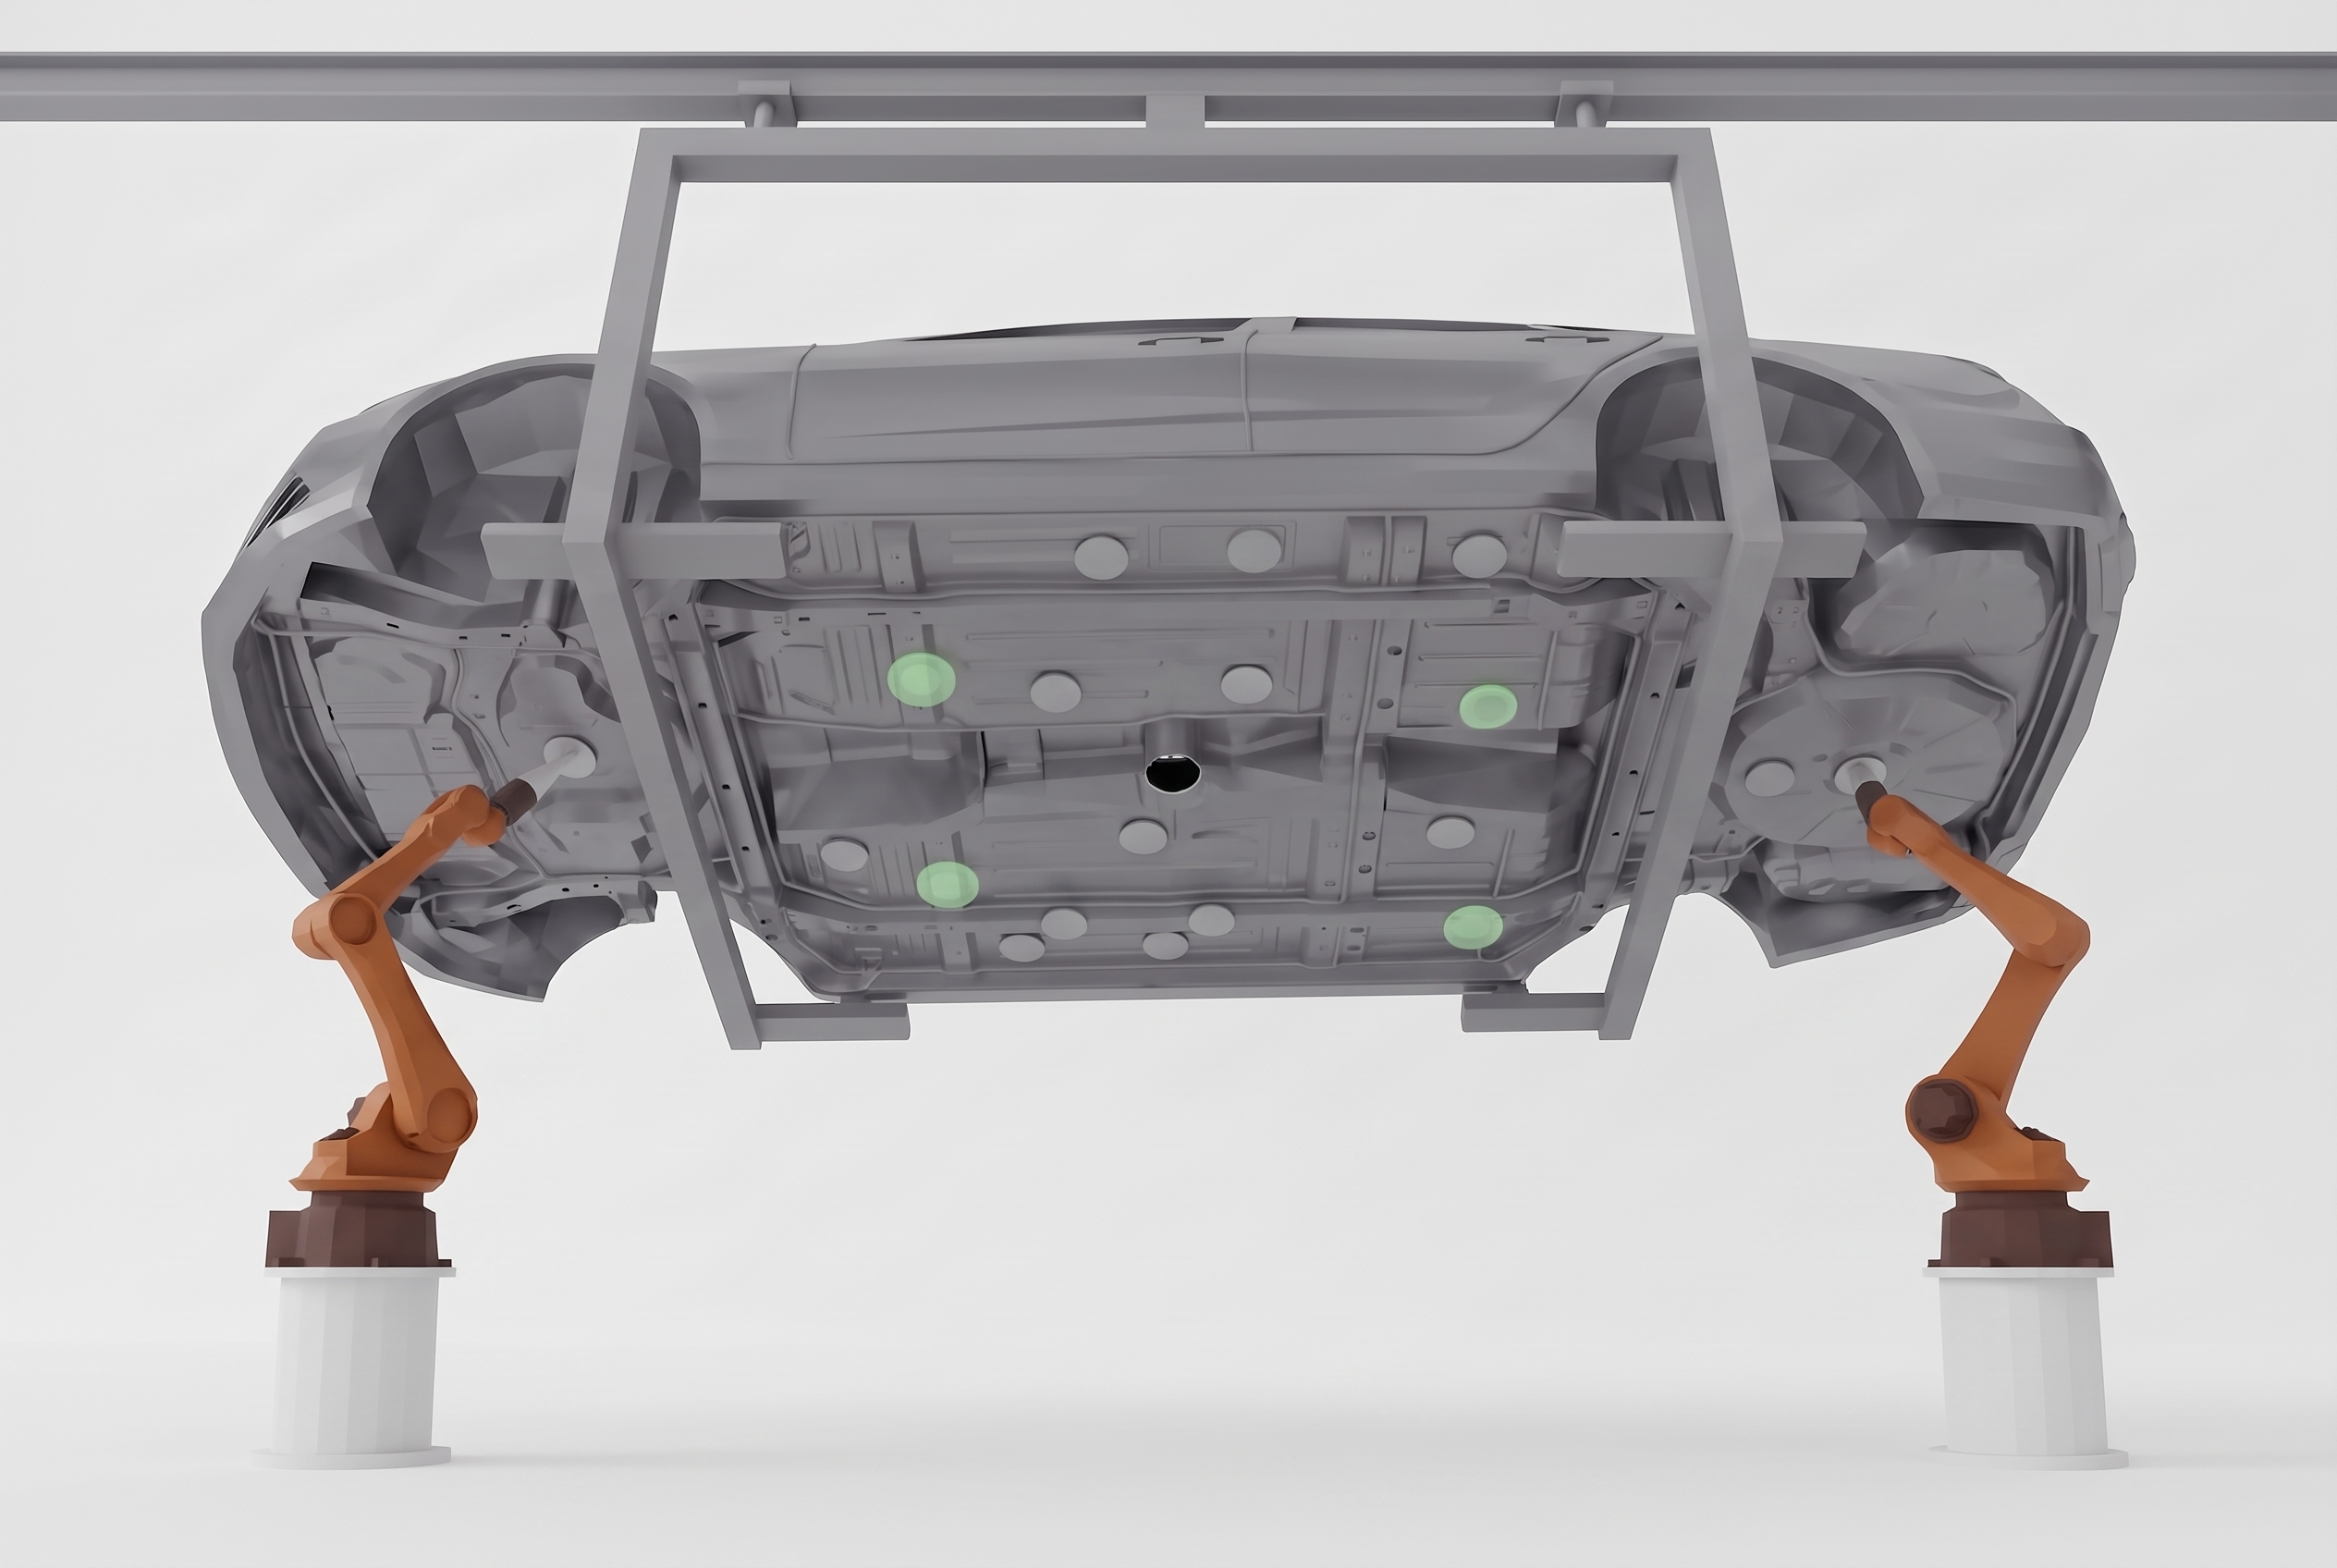
Ablauf- und Zugangsöffnungen der Karosserie werden mit Stopfen verschlossen, Dämpfungspads auf definierte Bleche aufgebracht. Beides muss vorhanden und richtig platziert sein, bevor die Karosse weiterläuft. VMT Plug & Pad Detection prüft beides kamerabasiert und verifiziert Vollständigkeit und Lage mit VMT-eigener KI über die gesamte Karosserie.
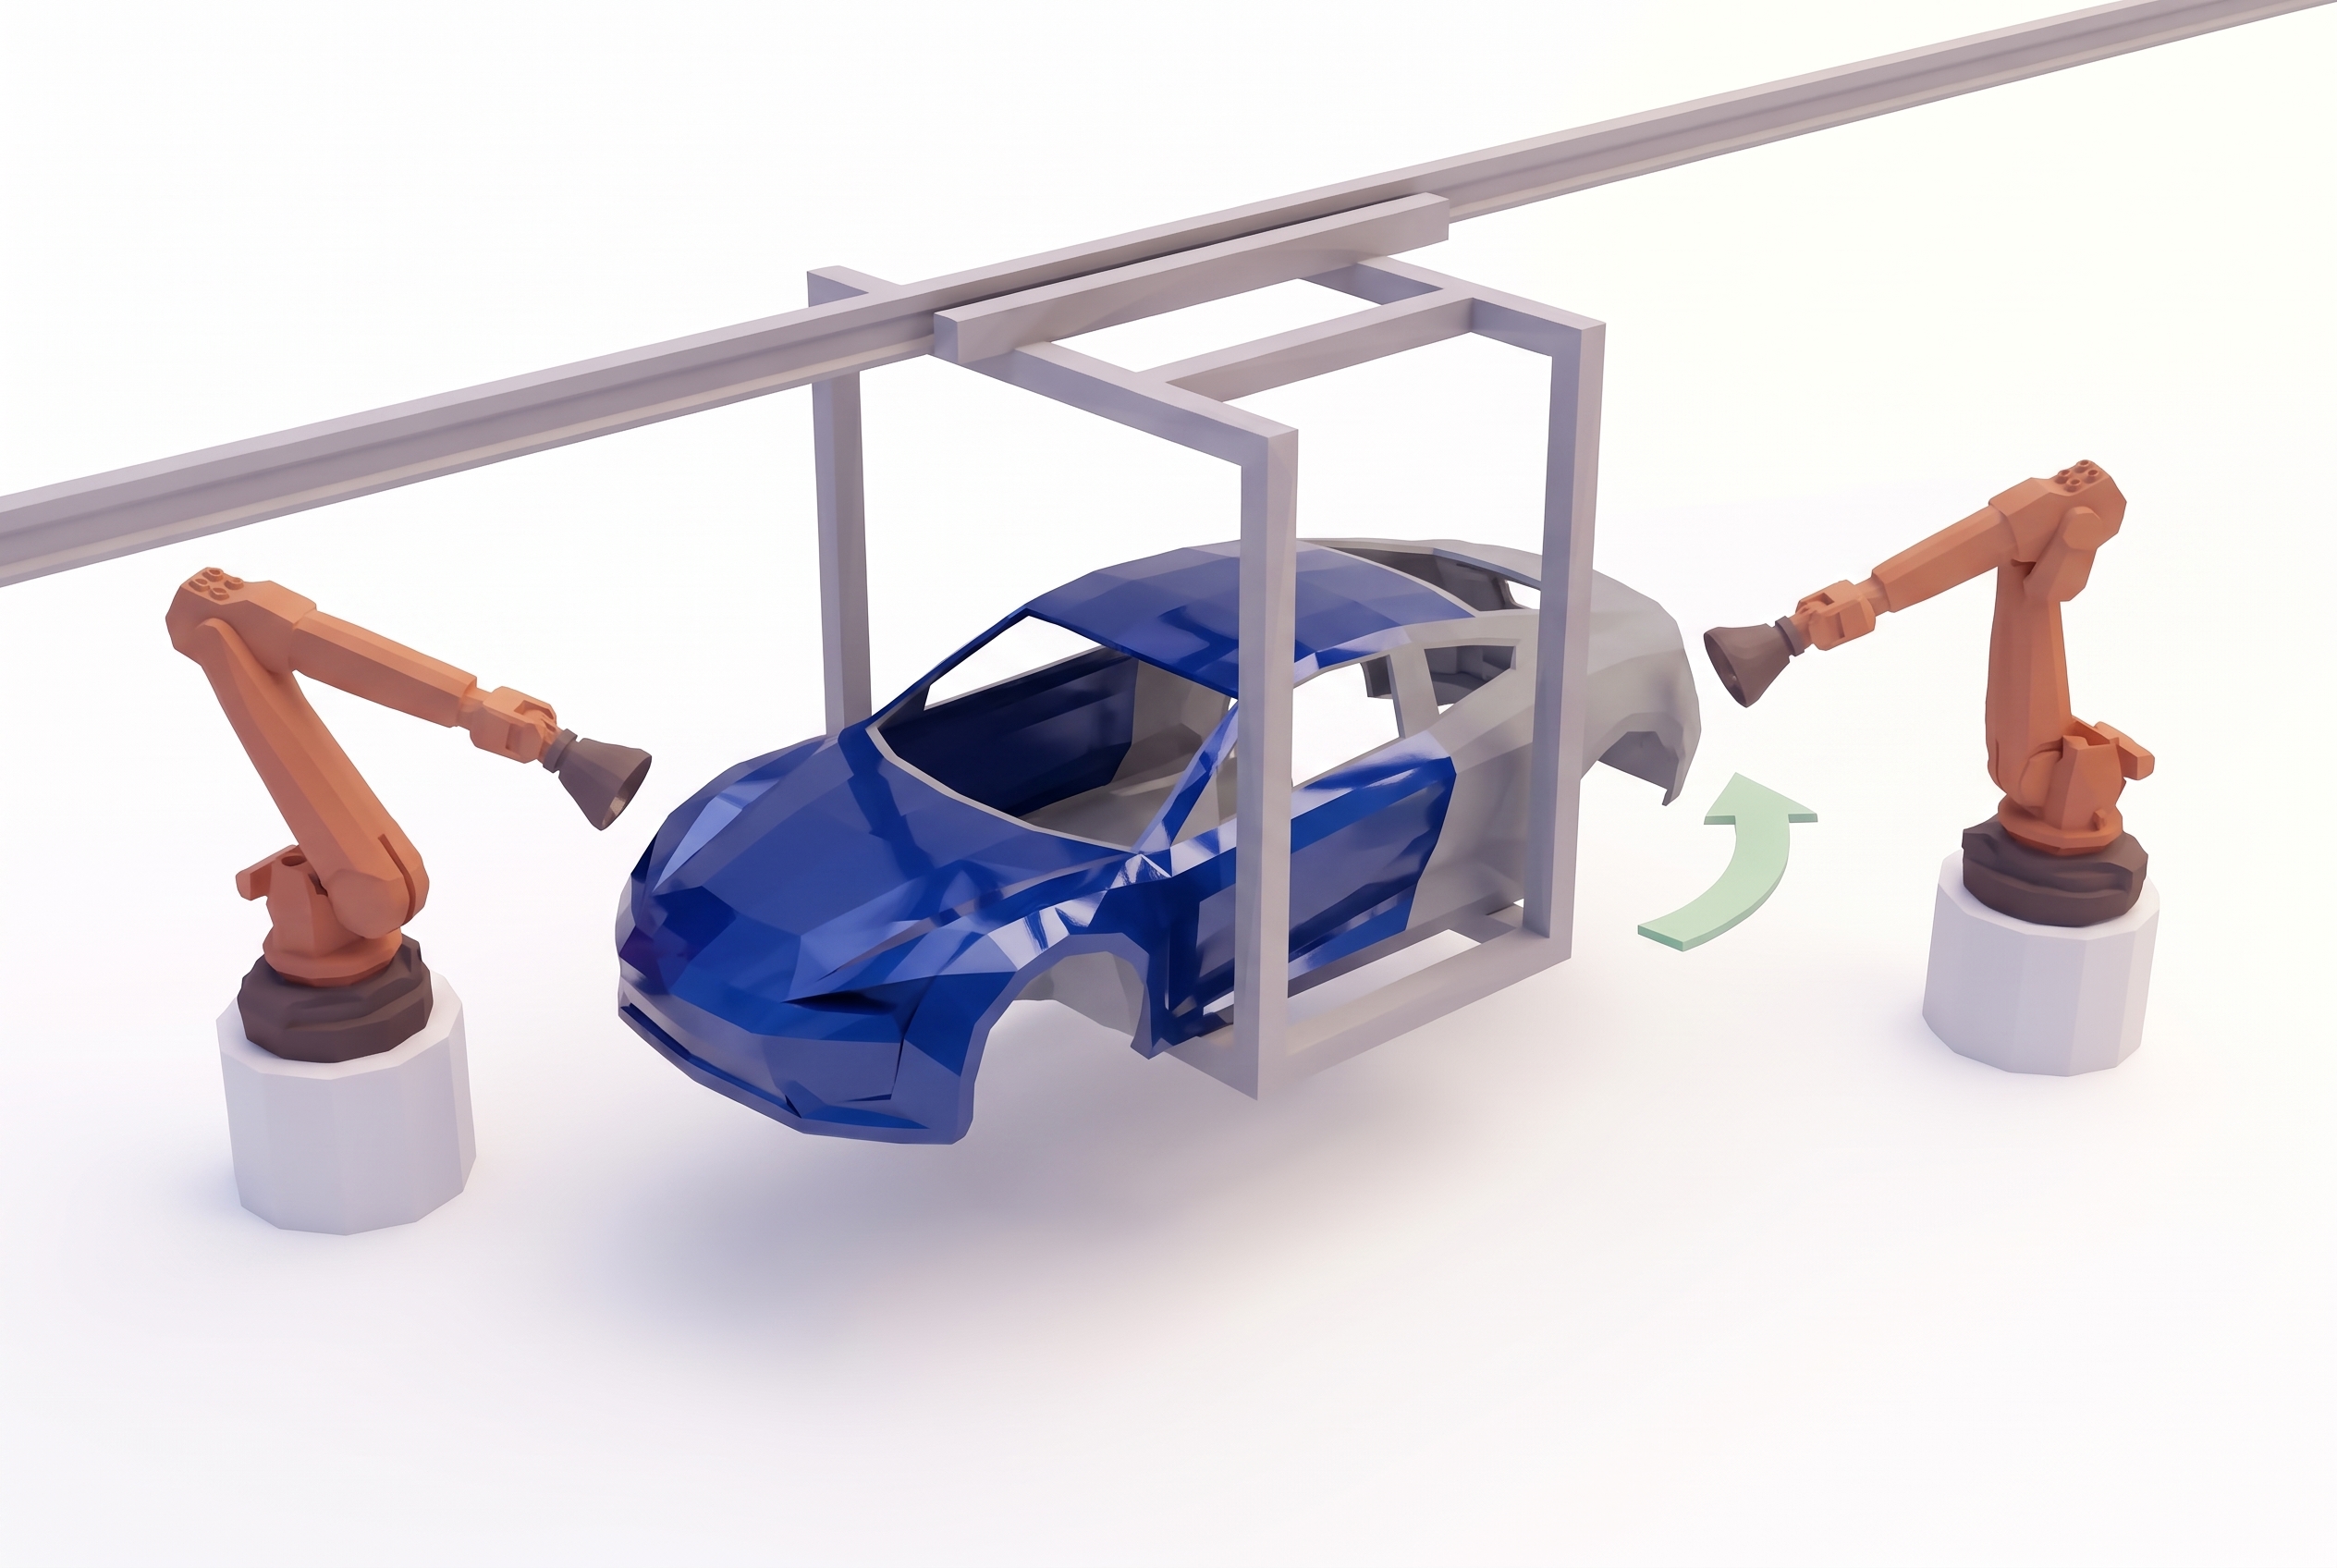
Decklack und Klarlack sind die letzten sichtbaren Schichten. Die Roboter brauchen dafür die Karosserielage genau. VMT liefert die 3D-Lage der Karosse als Referenz für diese Lackierprozesse.
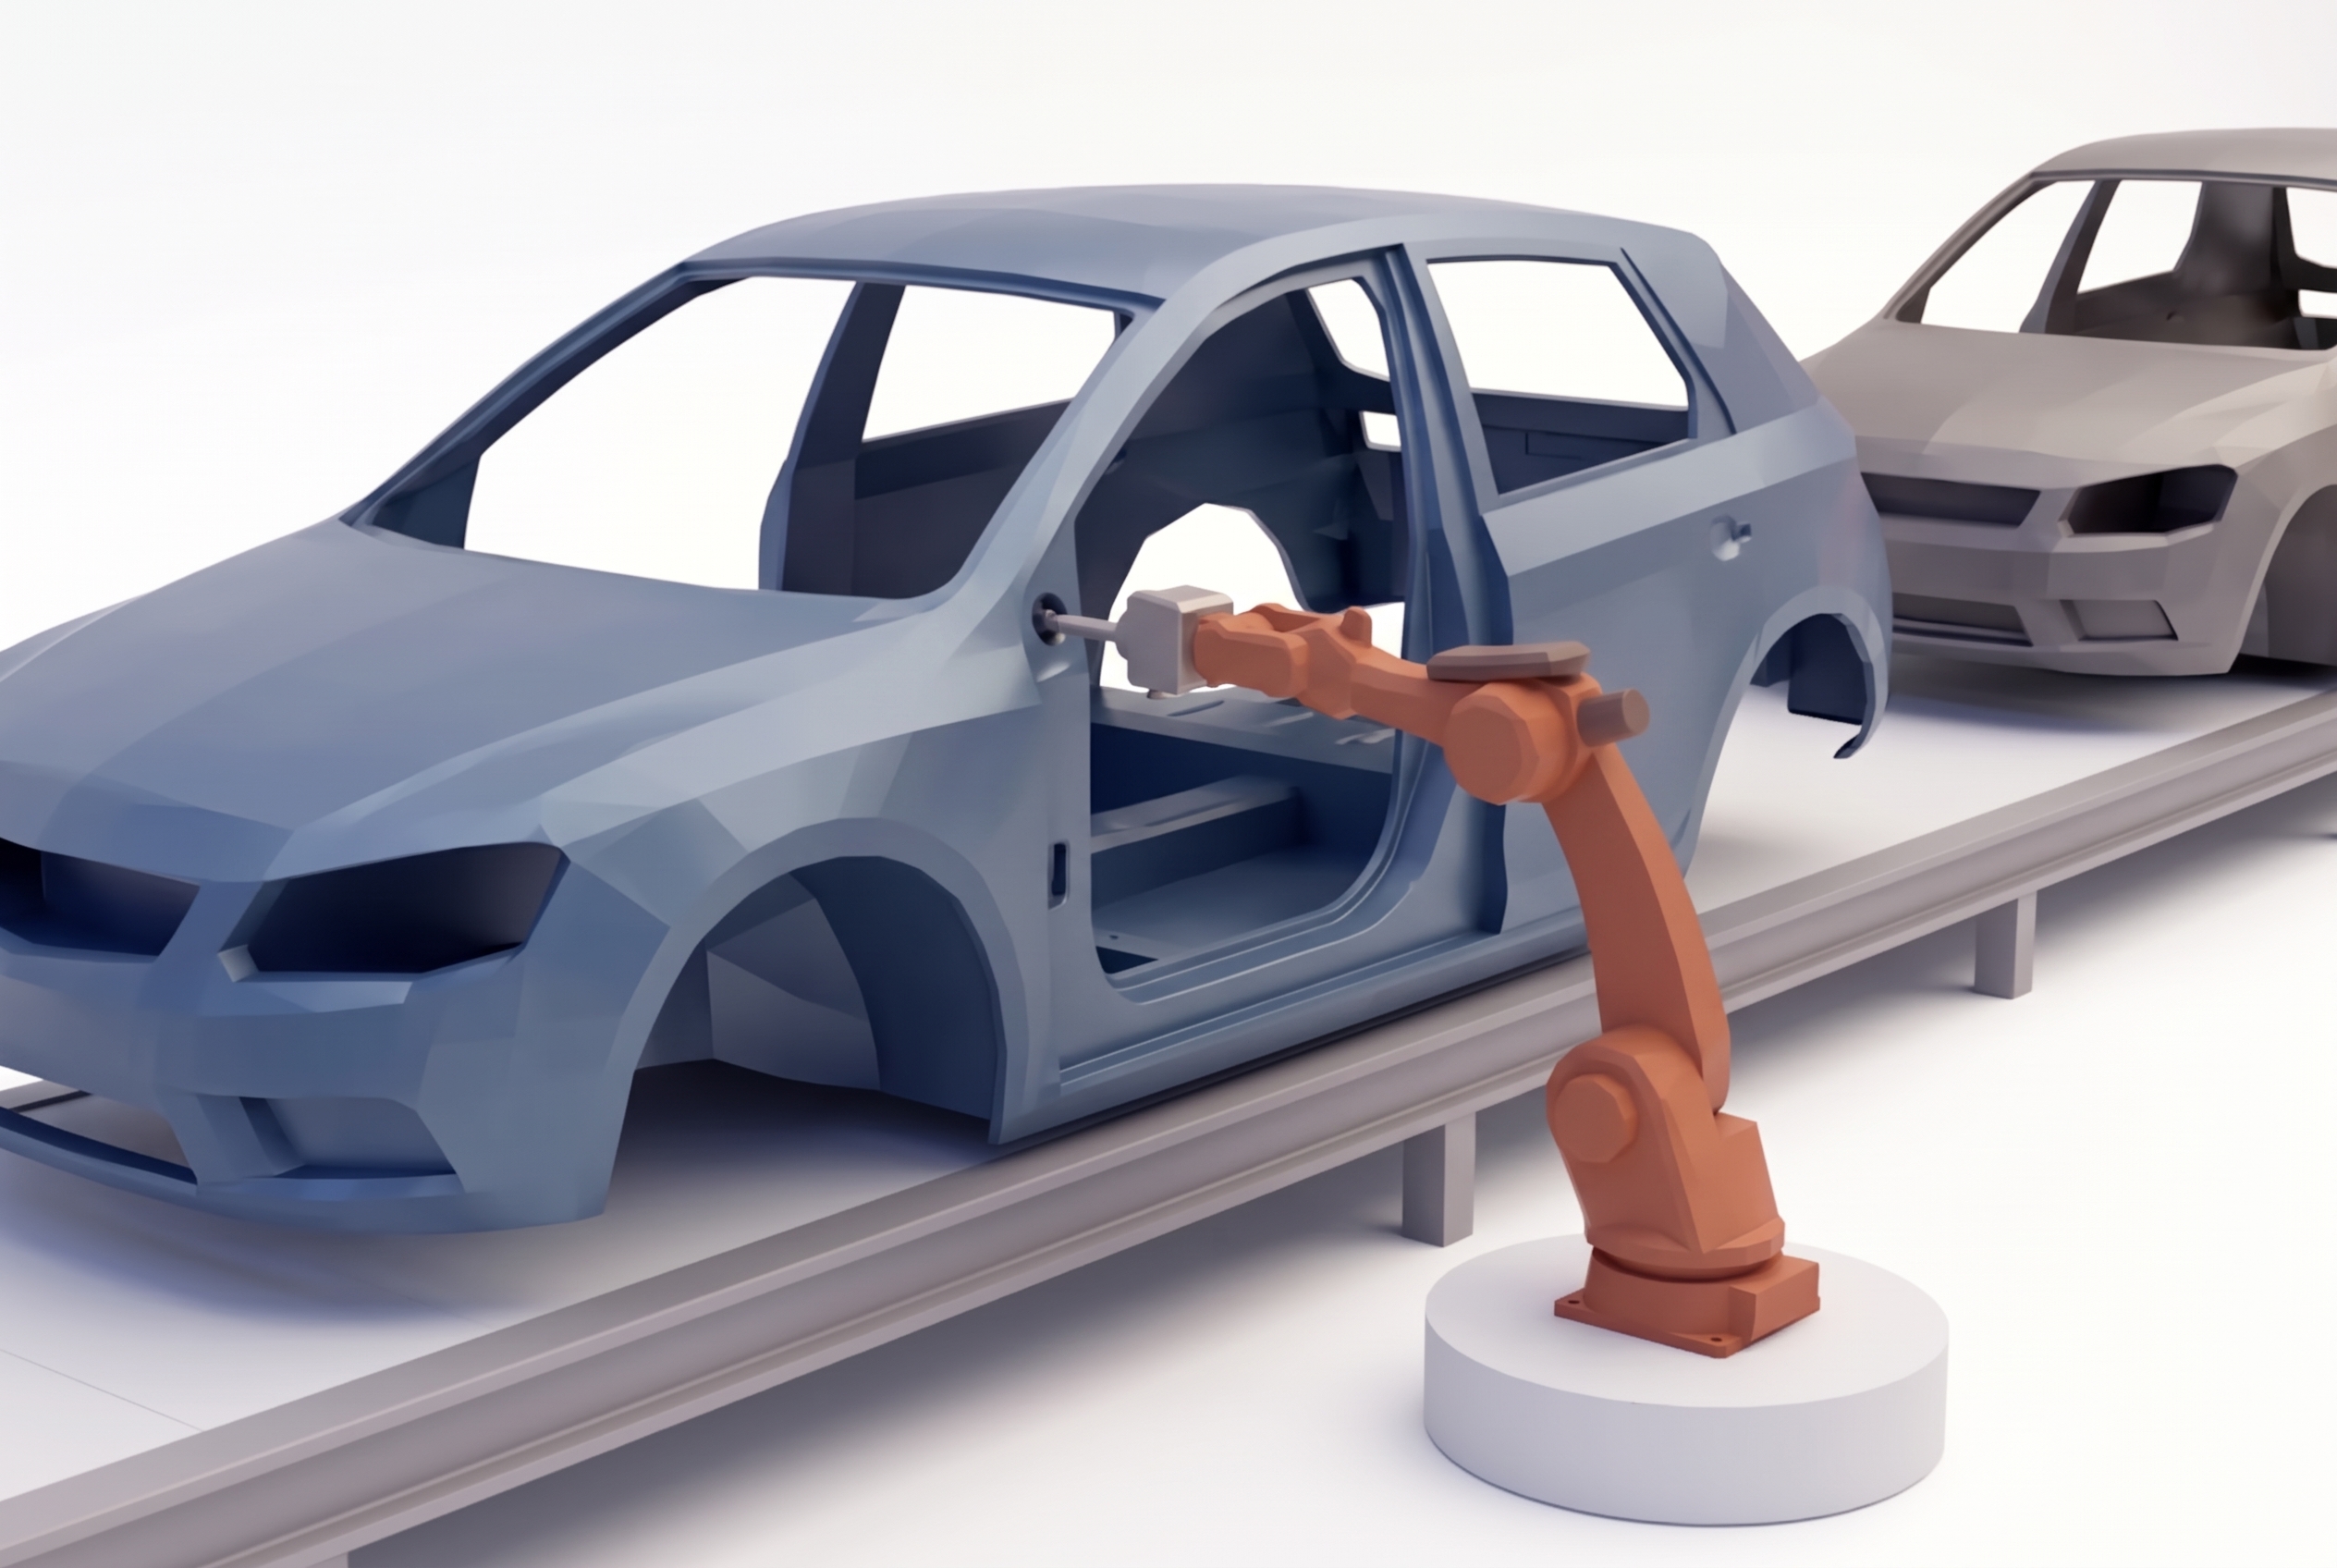
Hohlräume werden mit Wachs geflutet, um die Karosse gegen Korrosion zu schützen, oft über enge Öffnungen in schwer zugängliche Bereiche. VMT BK führt den Auftragsroboter exakt entlang der Wachsbahn, VMT TwinCam lokalisiert die Öffnungen, wo die Düse in enge Stellen einfädeln muss. VMT BK ermöglicht einen feinen, lagegenauen Wachsauftrag, VMT ToolBox sichert den Prozess ab, indem es den austretenden Wachsstrahl selbst prüft.