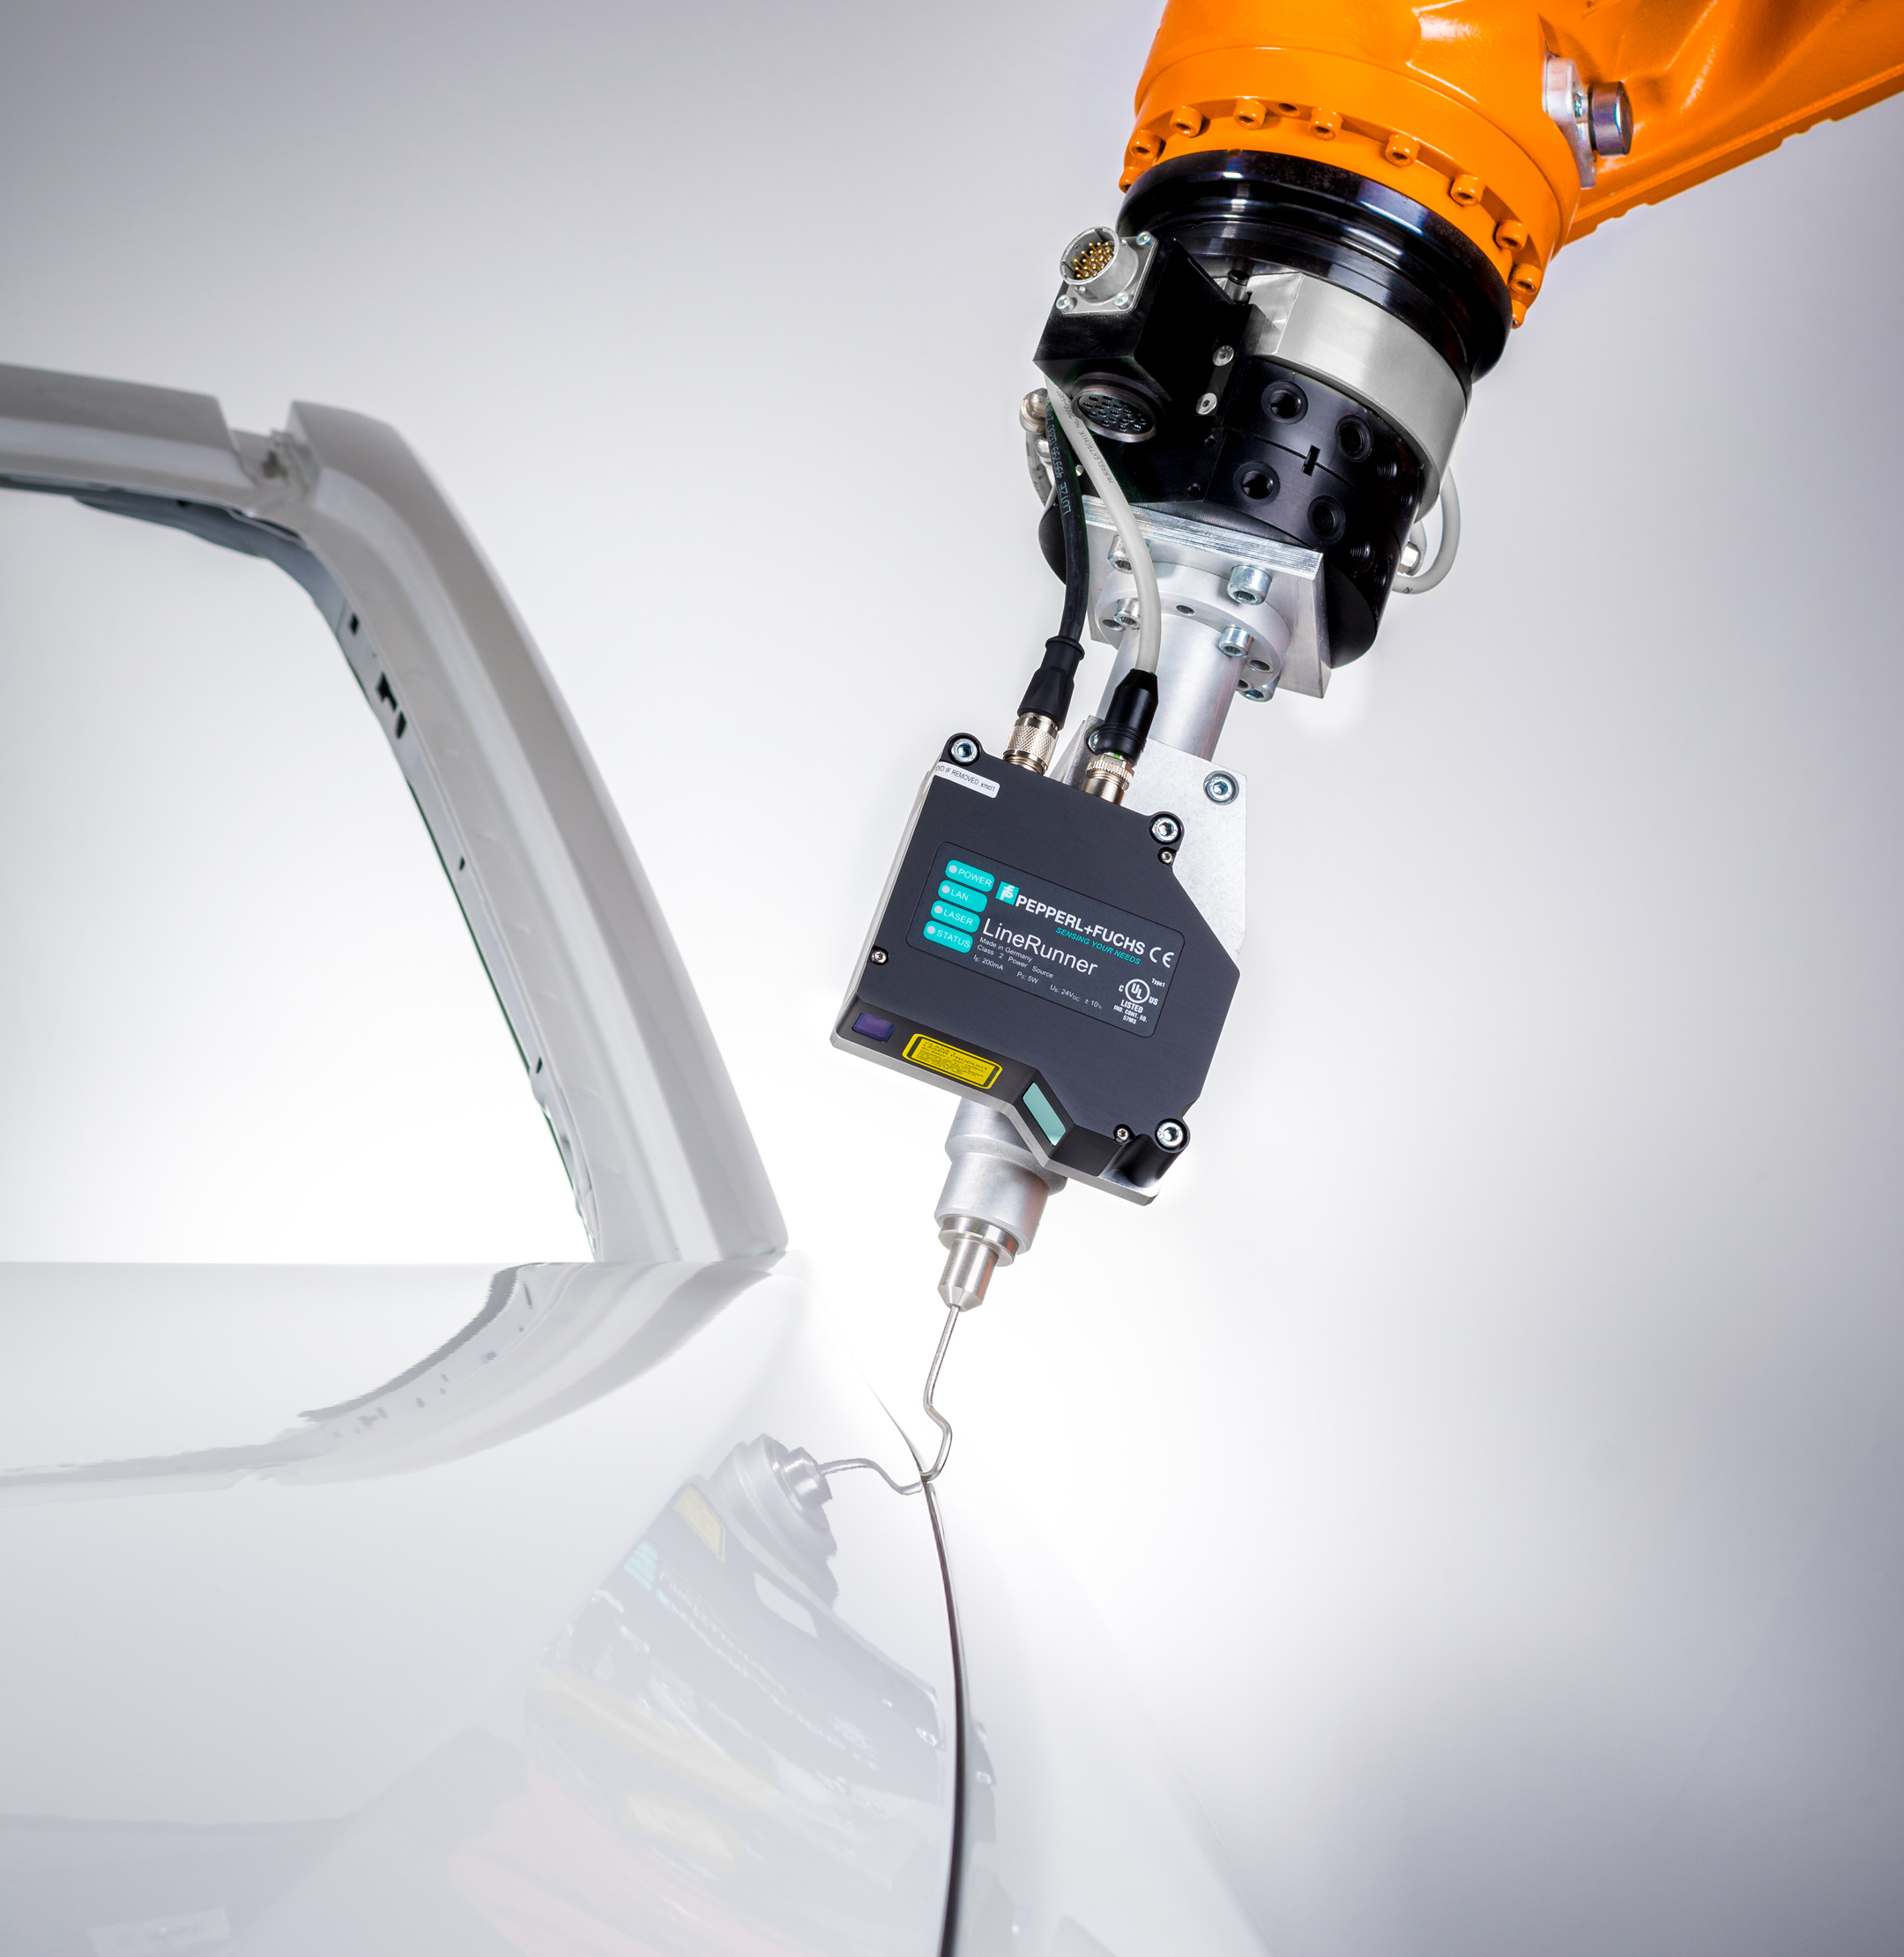
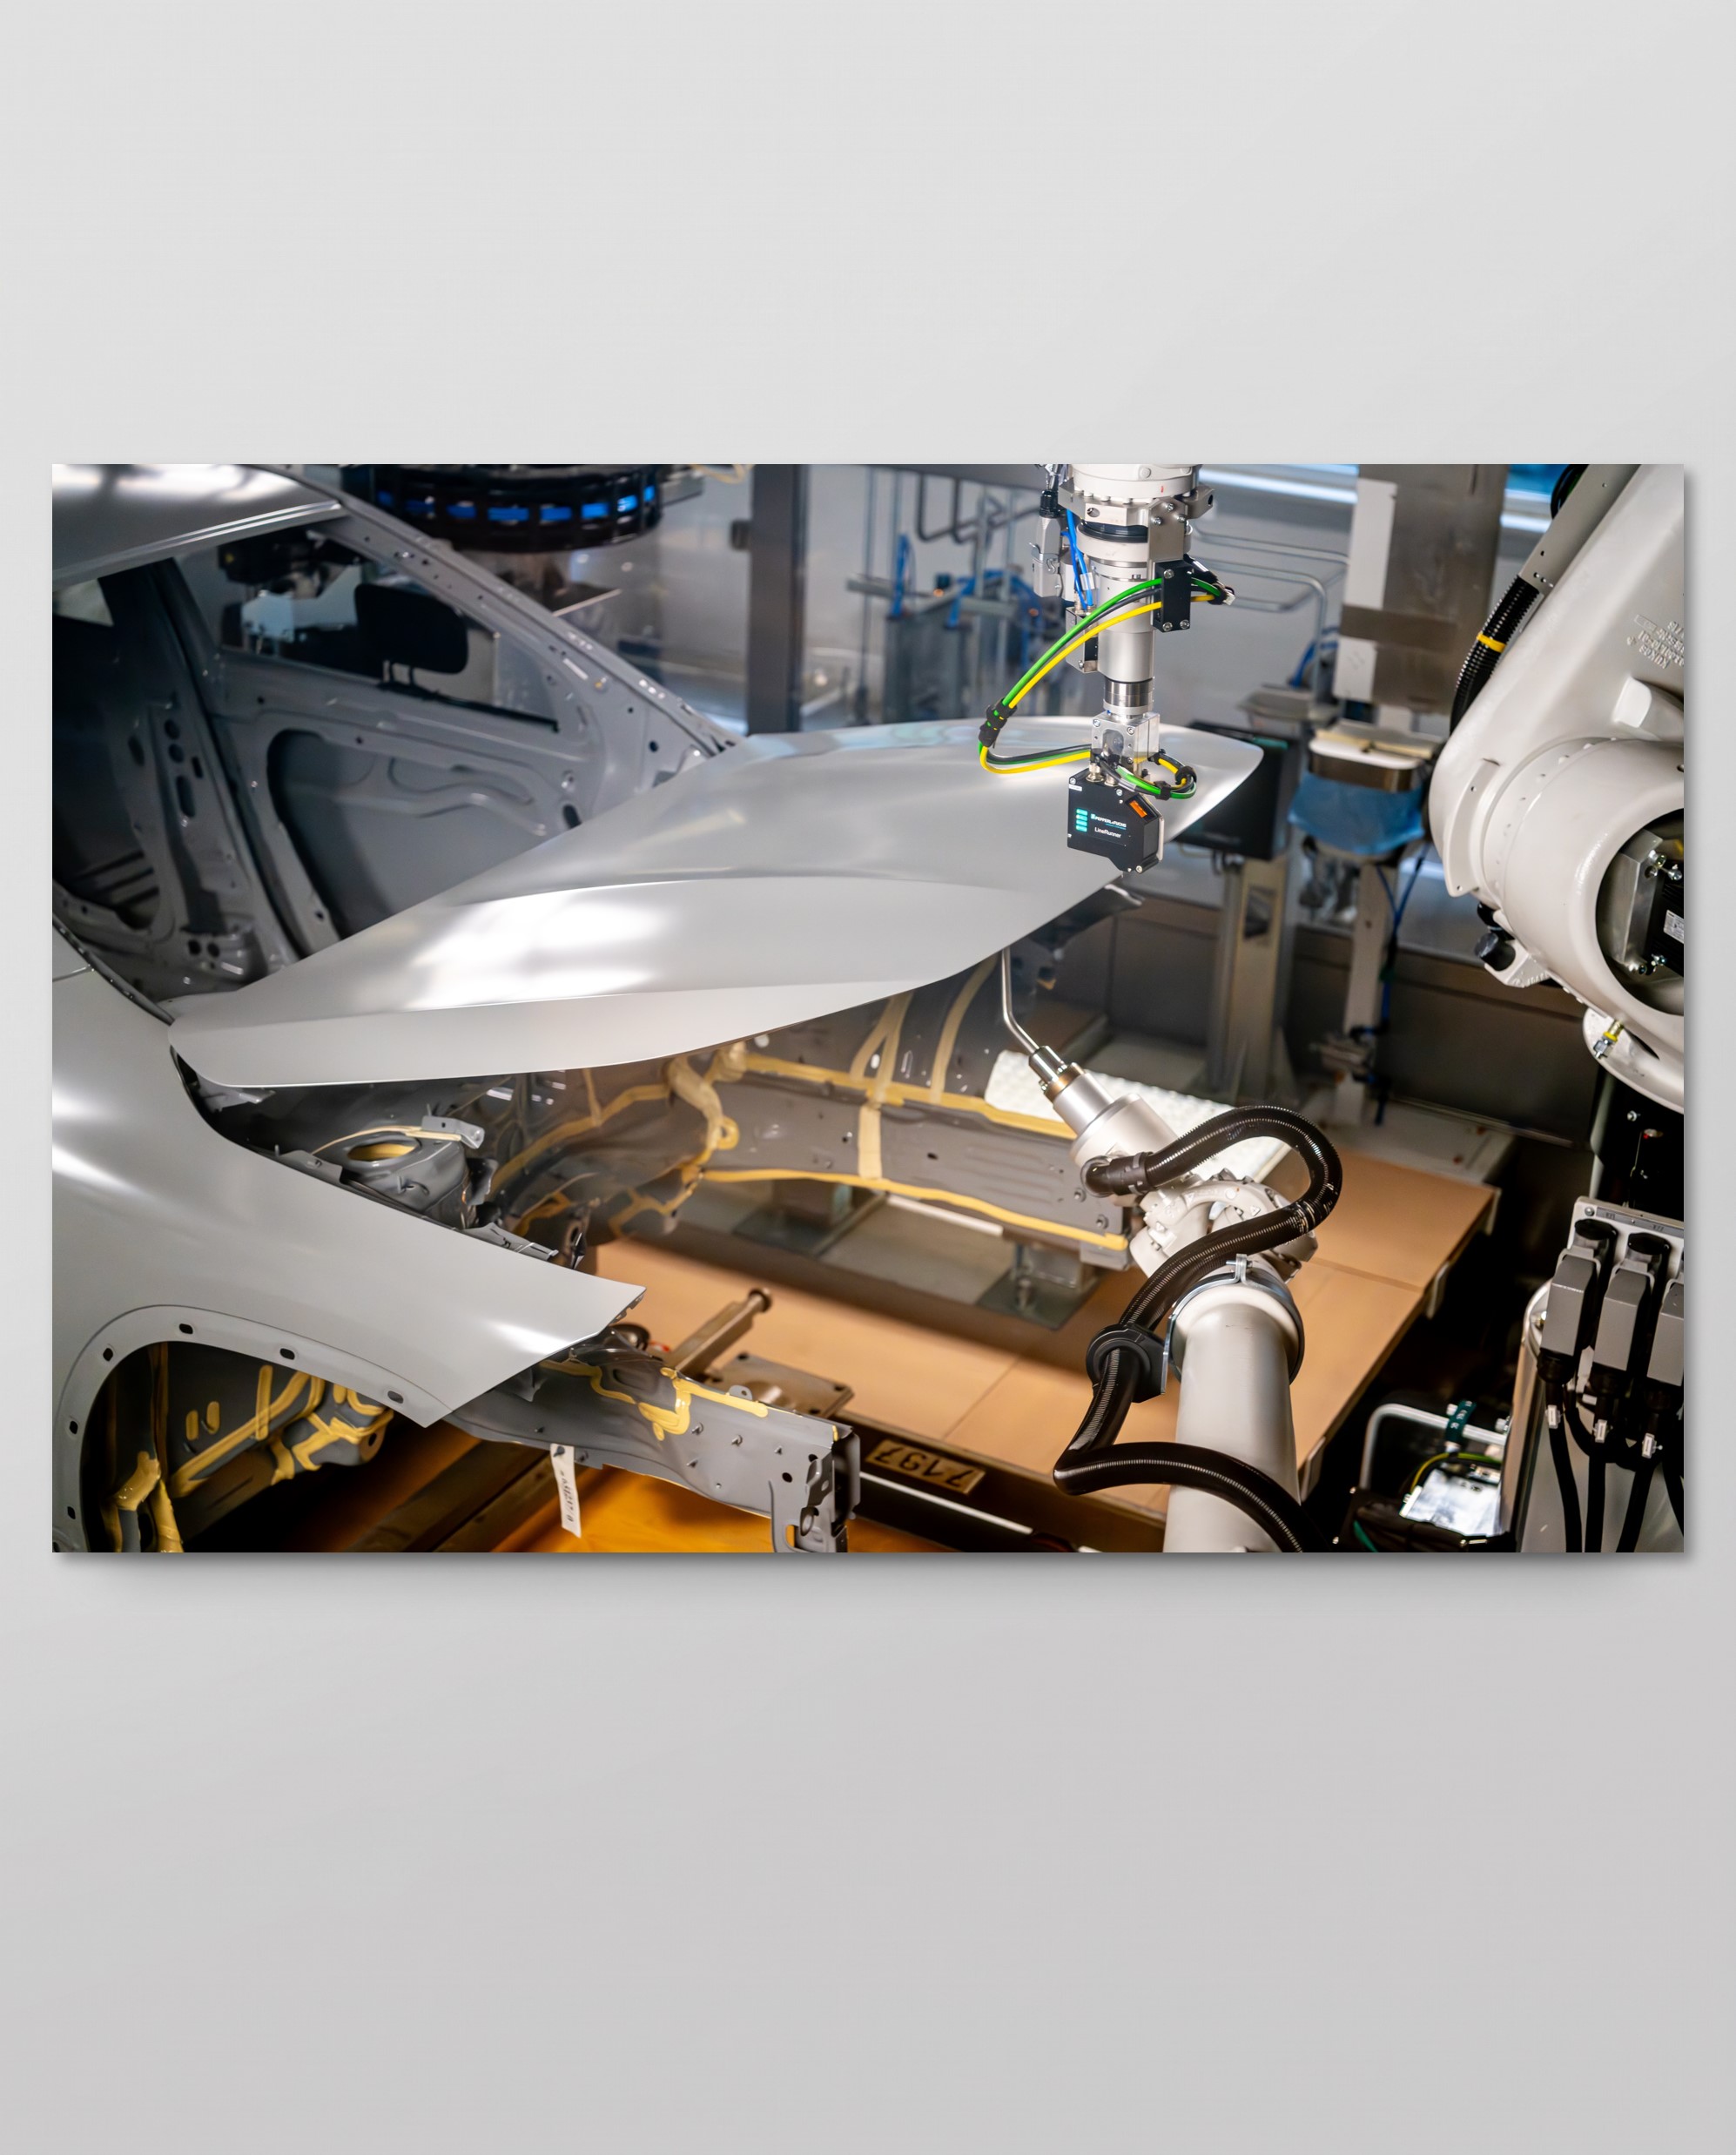
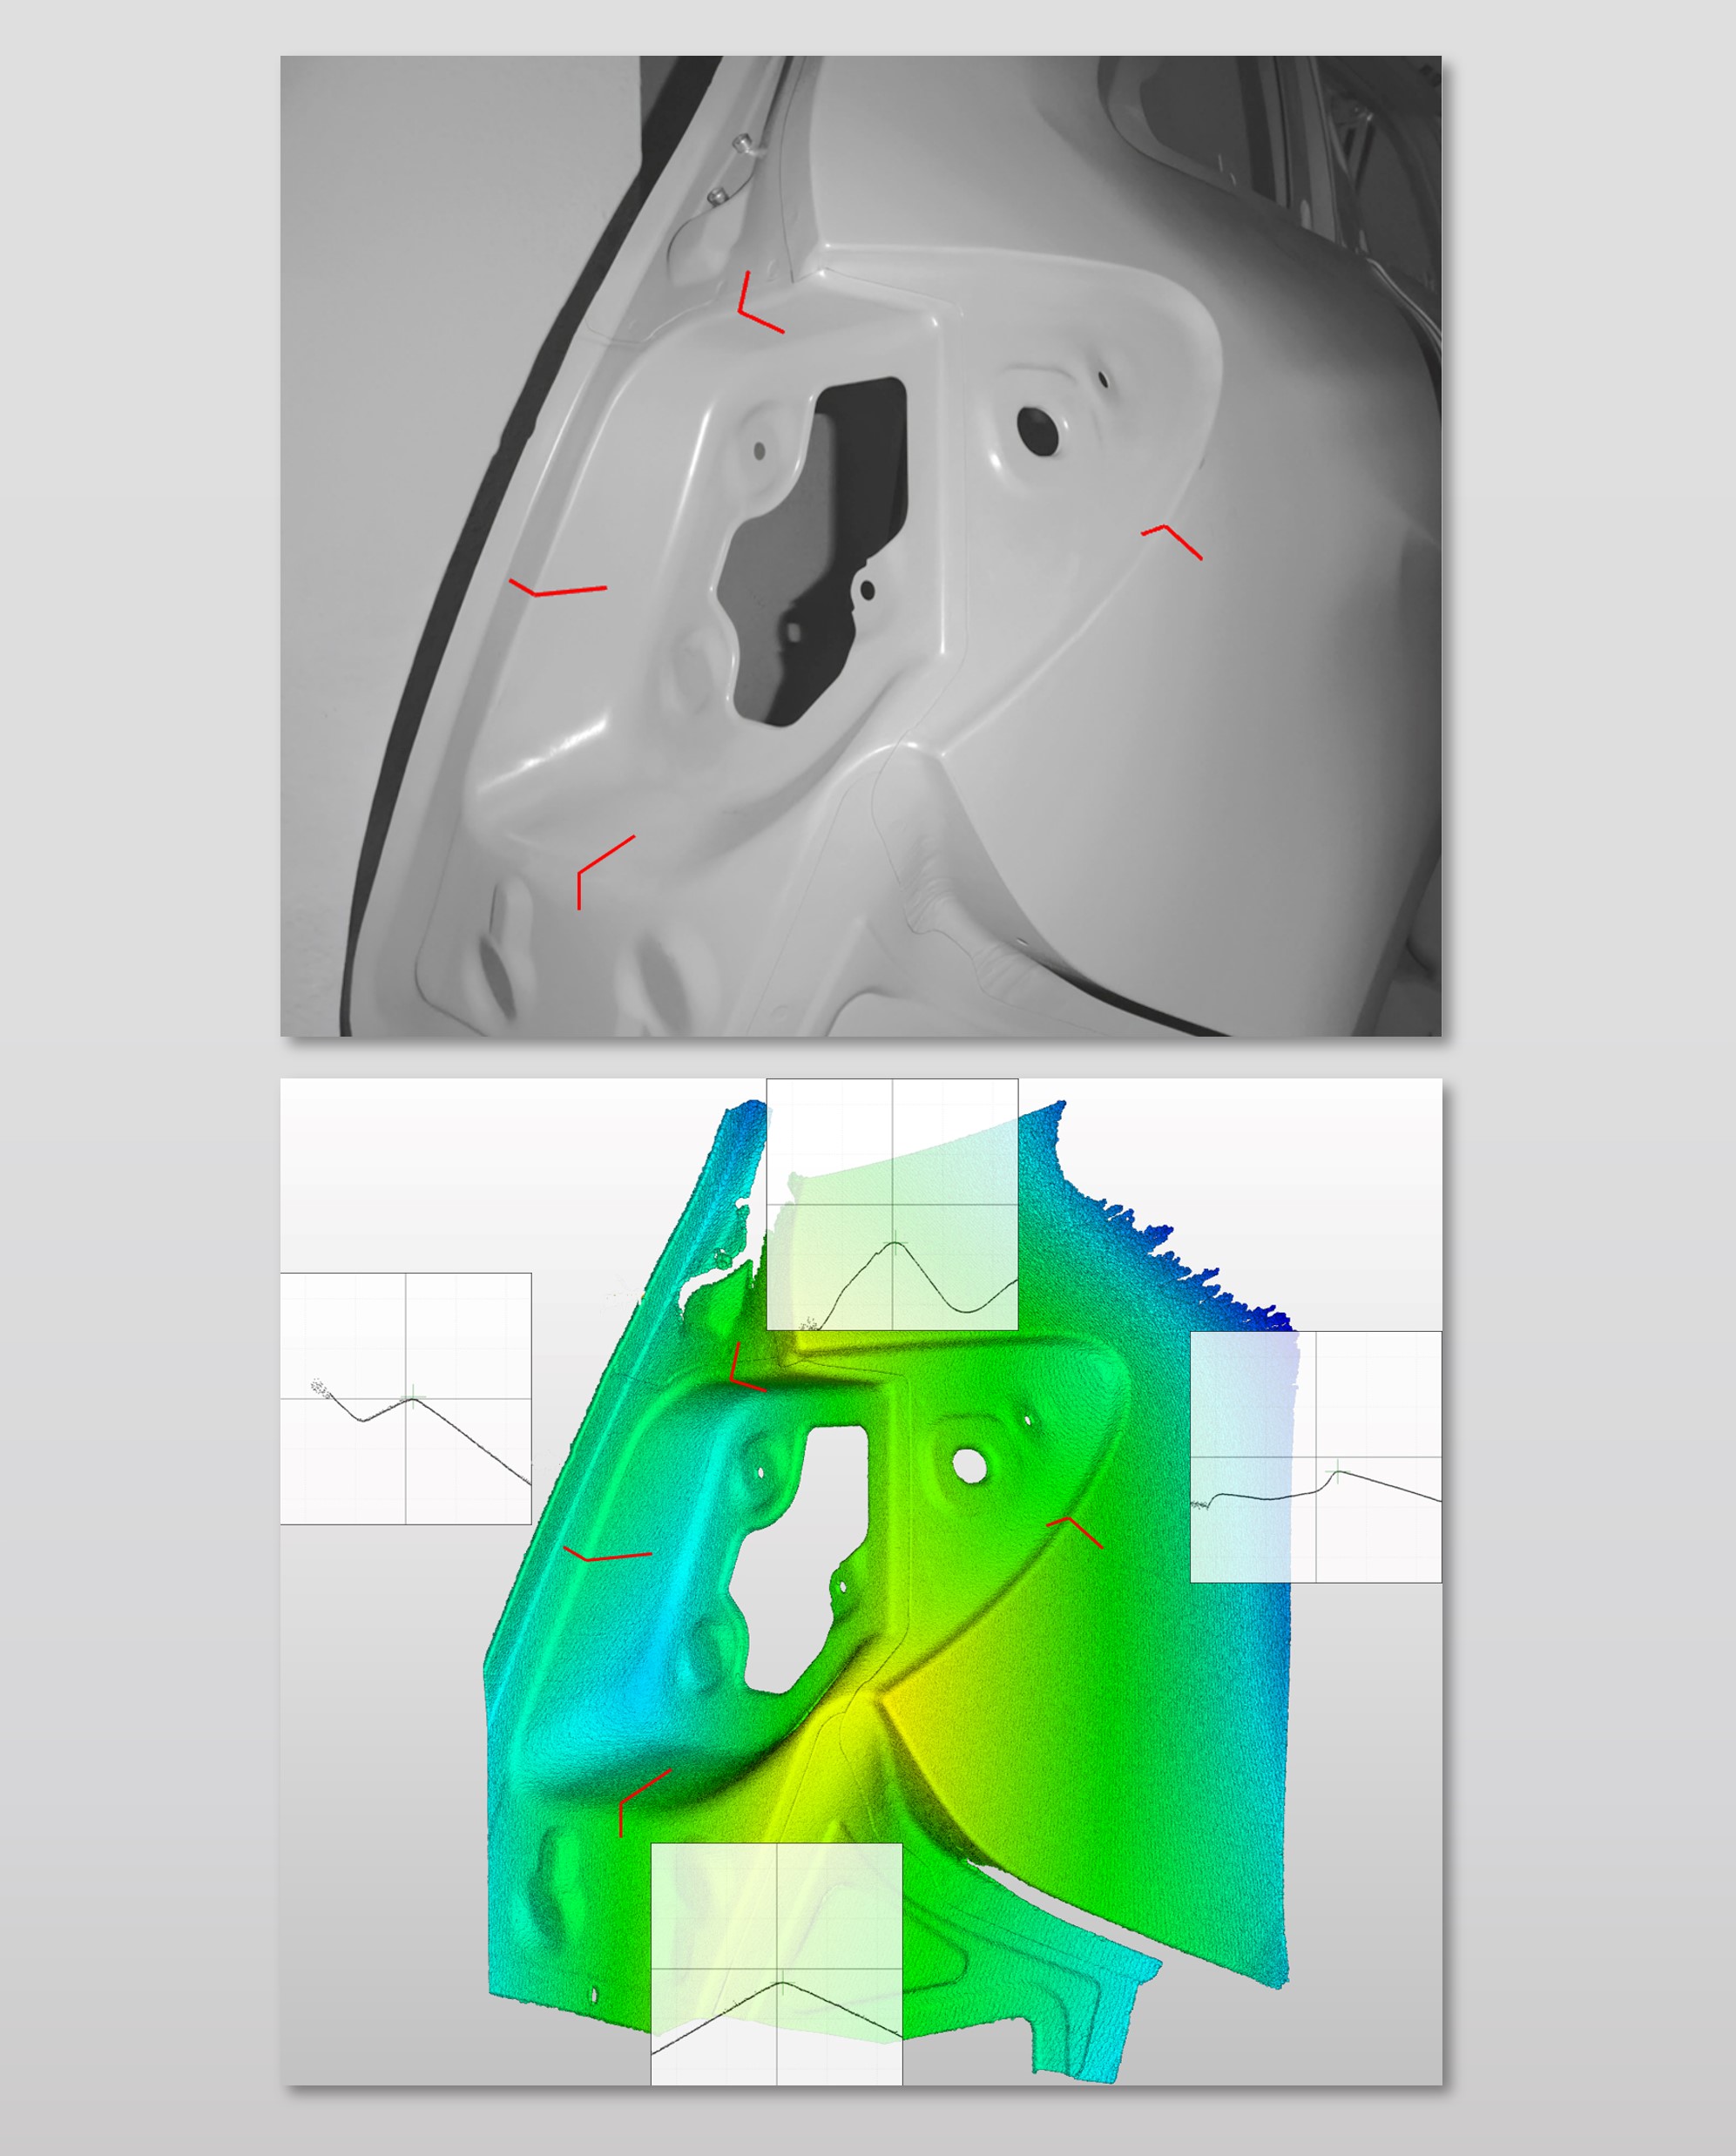
Bauteile, die nicht reproduzierbar positioniert sind oder kontrastarme Oberflächen, Farbvarianzen oder Fremdlicht aufweisen, erschweren es dem Roboter, seine Bahn präzise auszuführen. VMT BK vermisst Objekte und Konturen im Raum und korrigiert dynamisch das Bauteil-Koordinatensystem, sodass der Roboter seine Bahn exakt ausführt – mit einer IO-Rate von über 99,9 % im stabilen Betrieb. VMT CloudBK erweitert dies um Punktwolkensensorik: Mit nur einer Aufnahme entsteht eine vollständig digitale Repräsentation des Objekts, aus der beliebig viele virtuelle Schnitte zur Korrektur extrahiert werden können, ohne zusätzliche Roboterbewegungen.
Hohe Zuverlässigkeit
Über 99,9 % IO-Rate im stabilen Betrieb
Robuste Erkennung
Zuverlässige Kantendetektion bei kontrastarmen Oberflächen, Farbvarianz und Fremdlicht
Flexible Korrektur
Lokale Pfadkorrektur, kein globaler Offset nötig
How it works
Lokale Konturvermessung
BK vermisst Längs- und Querkonturen direkt am Bauteil und korrigiert dynamisch das Bauteil-Koordinatensystem – für eine punktgenaue Pfadkorrektur statt eines einzelnen globalen Offsets.
Hohe Genauigkeit bei großen Toleranzen
Genauigkeit ±0,2 mm innerhalb eines Standardtoleranzbereichs von ±15–20 mm (OV 250), zweistufig erweiterbar auf ±50 mm in Förderrichtung; die Messung dauert ca. 1 Sekunde pro Messpunkt, ca. 8–10 Sekunden für einen Gesamtprozess wie eine Autotür.
Einzelbild-Alternative mit CloudBK
Statt einer punktweisen Messfahrt erfasst CloudBK die gesamte Bauteilgeometrie mit nur einer Aufnahme und extrahiert daraus beliebig viele virtuelle Schnitte zur Positionskorrektur, ohne zusätzliche Roboterbewegungen.
01
How it works
Software & Connectivity
Technologiepaket für alle gängigen Robotersteuerungen
Kommuniziert mit KUKA, FANUC, ABB und weiteren gängigen Robotersteuerungen ohne aufwendige Programmierung.
Auswerte- & Visualisierungssoftware
Die VMT-Software berechnet die Bahnkorrektur, visualisiert das Ergebnis und ermöglicht eine individuelle Anpassung innerhalb der VMT-Arbeitsumgebung.
Sensor-Tooldaten (TCP) können automatisiert bestimmt und kontrolliert werden, während sämtliche Systemaktivitäten und Messwerte lückenlos protokolliert werden – bei Bedarf mit Datenbankanbindung für die Langzeitspeicherung.
02
Software & Connectivity
Hardware & Integration
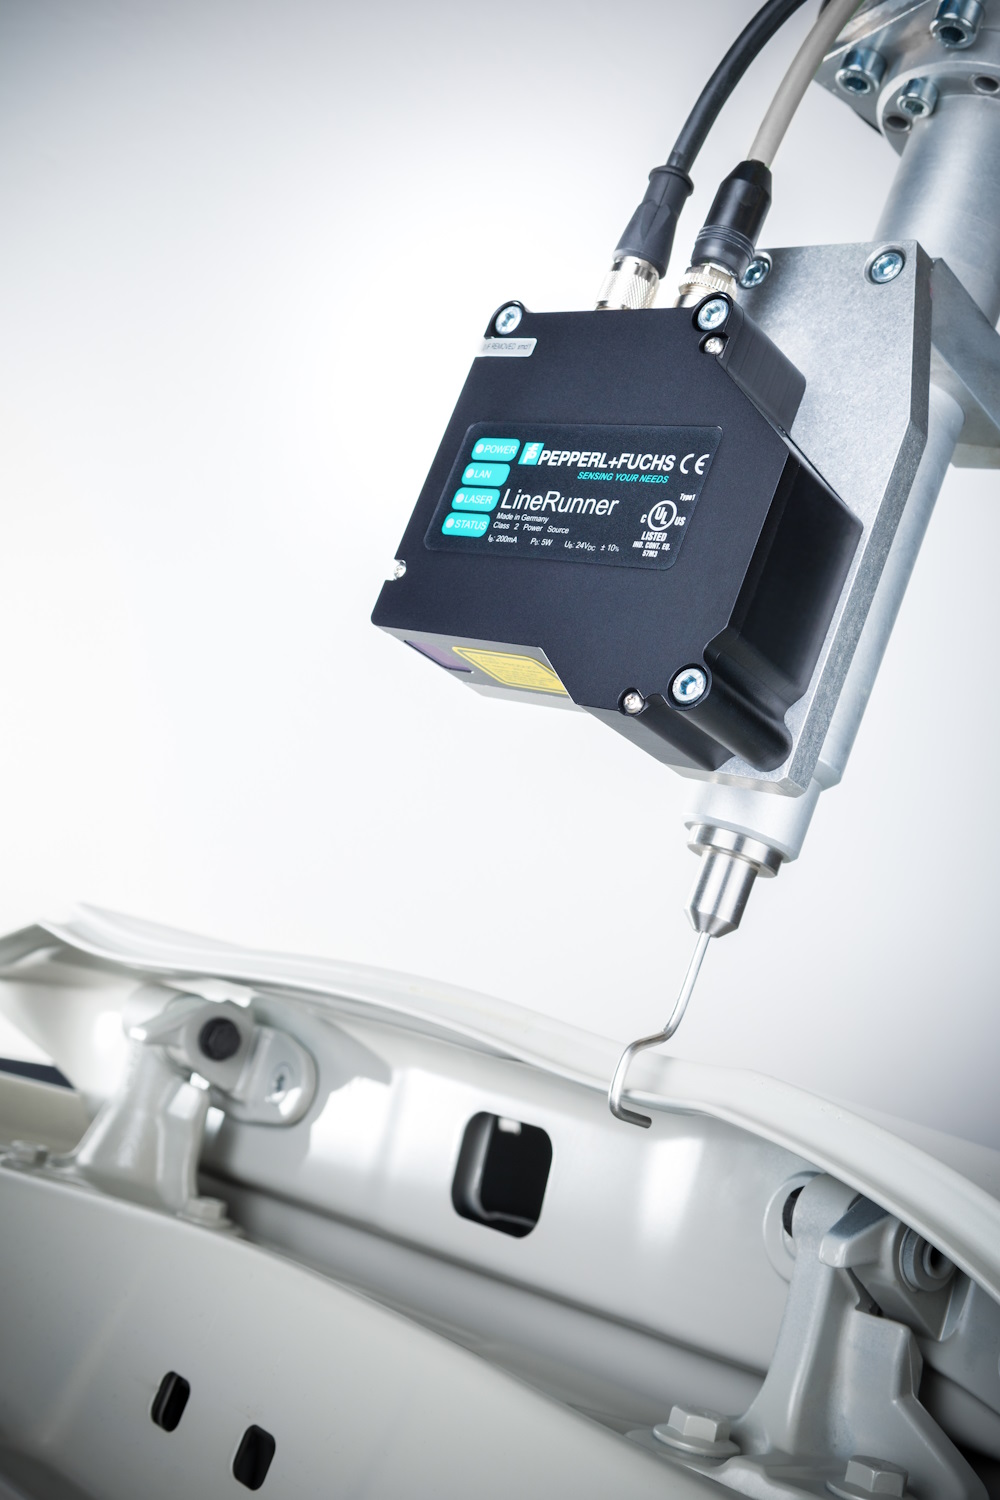
VMT LineRunner Lasersensor-Familie
Werkseitig kalibrierte Laser-Triangulationssensoren (LR125, LR230, LR300), skaliert auf unterschiedliche Arbeitsabstände und Messbereiche, sodass die passende Sensorgröße je nach Bauteil und Applikation gewählt werden kann.
IR-Lasertriangulation
Das Laserlichtschnittverfahren bestimmt Höhen- und Breiteninformationen über die projizierte Linie und einen definierten Kamerawinkel; dank Laserschutzklasse 1 sind keine zusätzlichen Schutzmaßnahmen erforderlich, Ergebnisse bleiben unabhängig von wechselnden Beleuchtungsverhältnissen, Hintergründen oder Oberflächenfarbe/-beschaffenheit.
Einfache Roboterintegration
IP67-geschützt, ca. 500 g, Anbindung ausschließlich über Ethernet (TCP/IP, 100 MBit/s) und Spannungsversorgung – keine zusätzliche Videoverkabelung am Roboter nötig.
03
Hardware & Integration
Unser Team meldet sich in Kürze
KURZE REAKTIONSZEITEN
TECHNISCHE EXPERTISE & SUPPORT
LÖSUNGSORIENTIERT
Thank you! Your submission has been received!
Oops! Something went wrong while submitting the form.