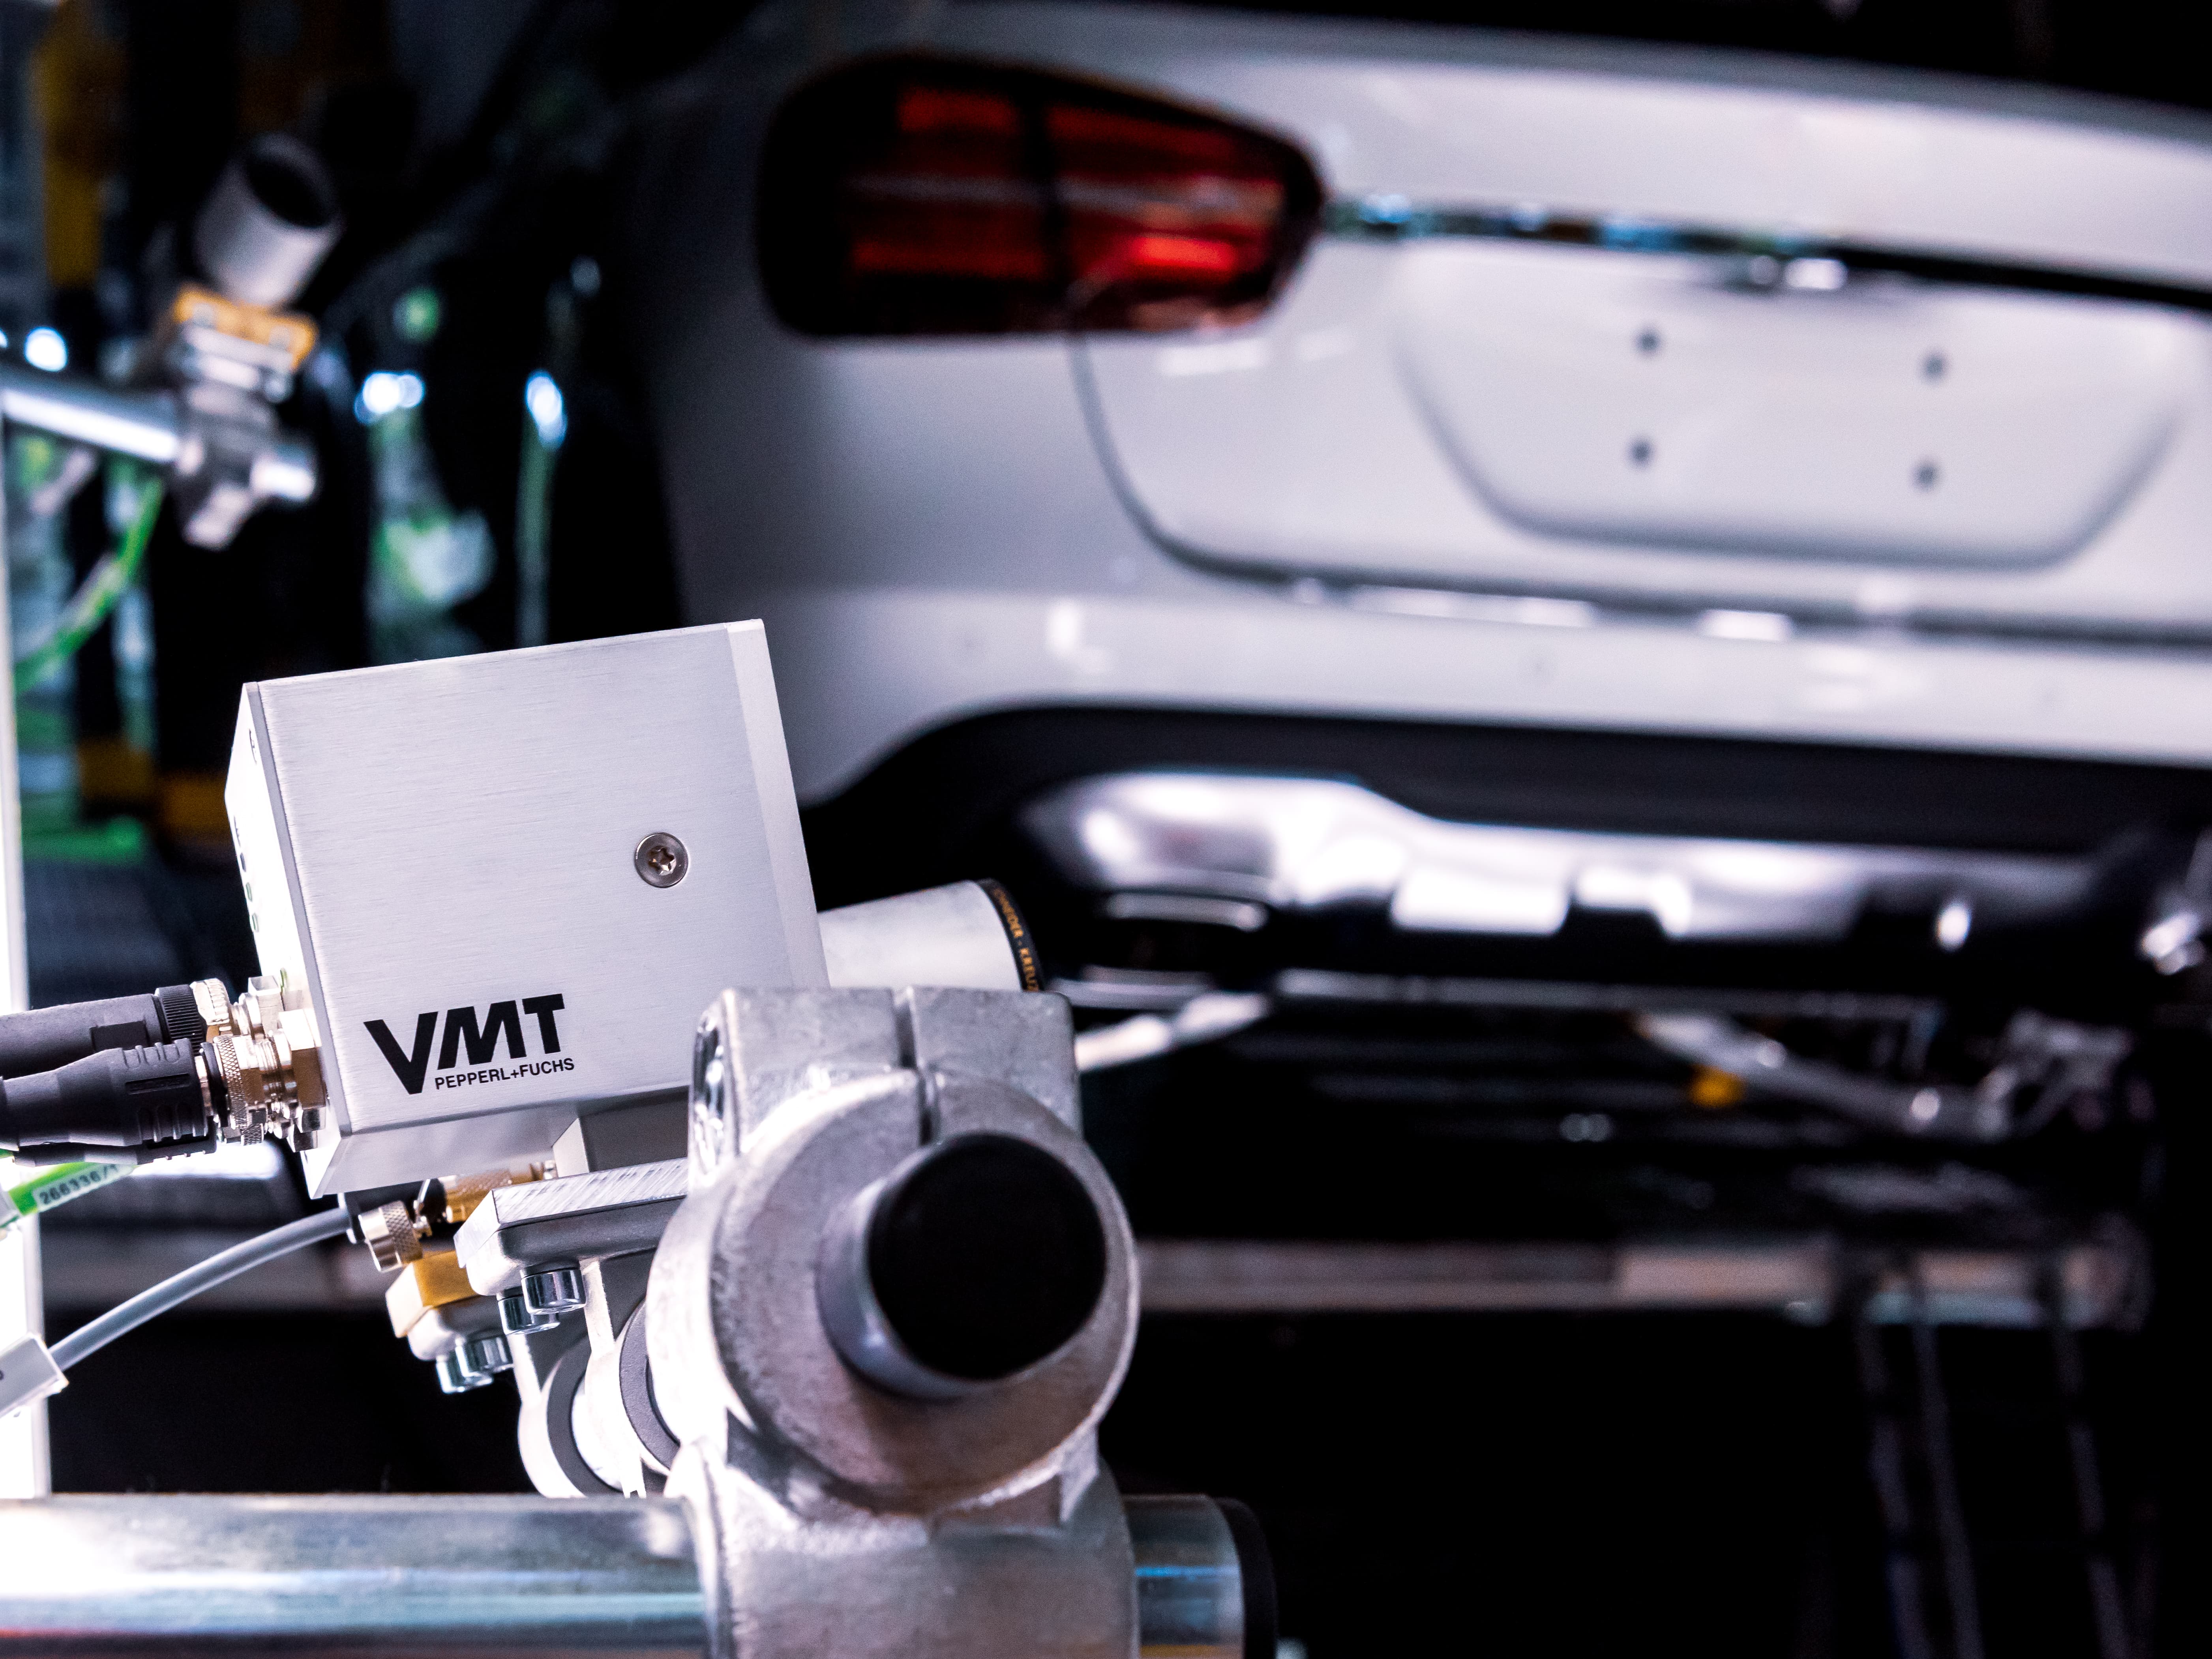
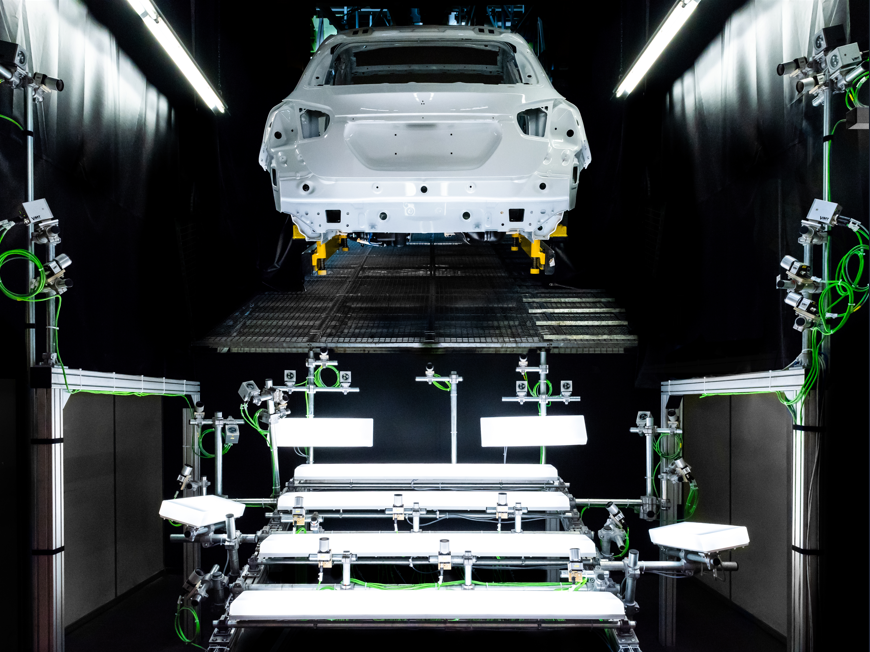
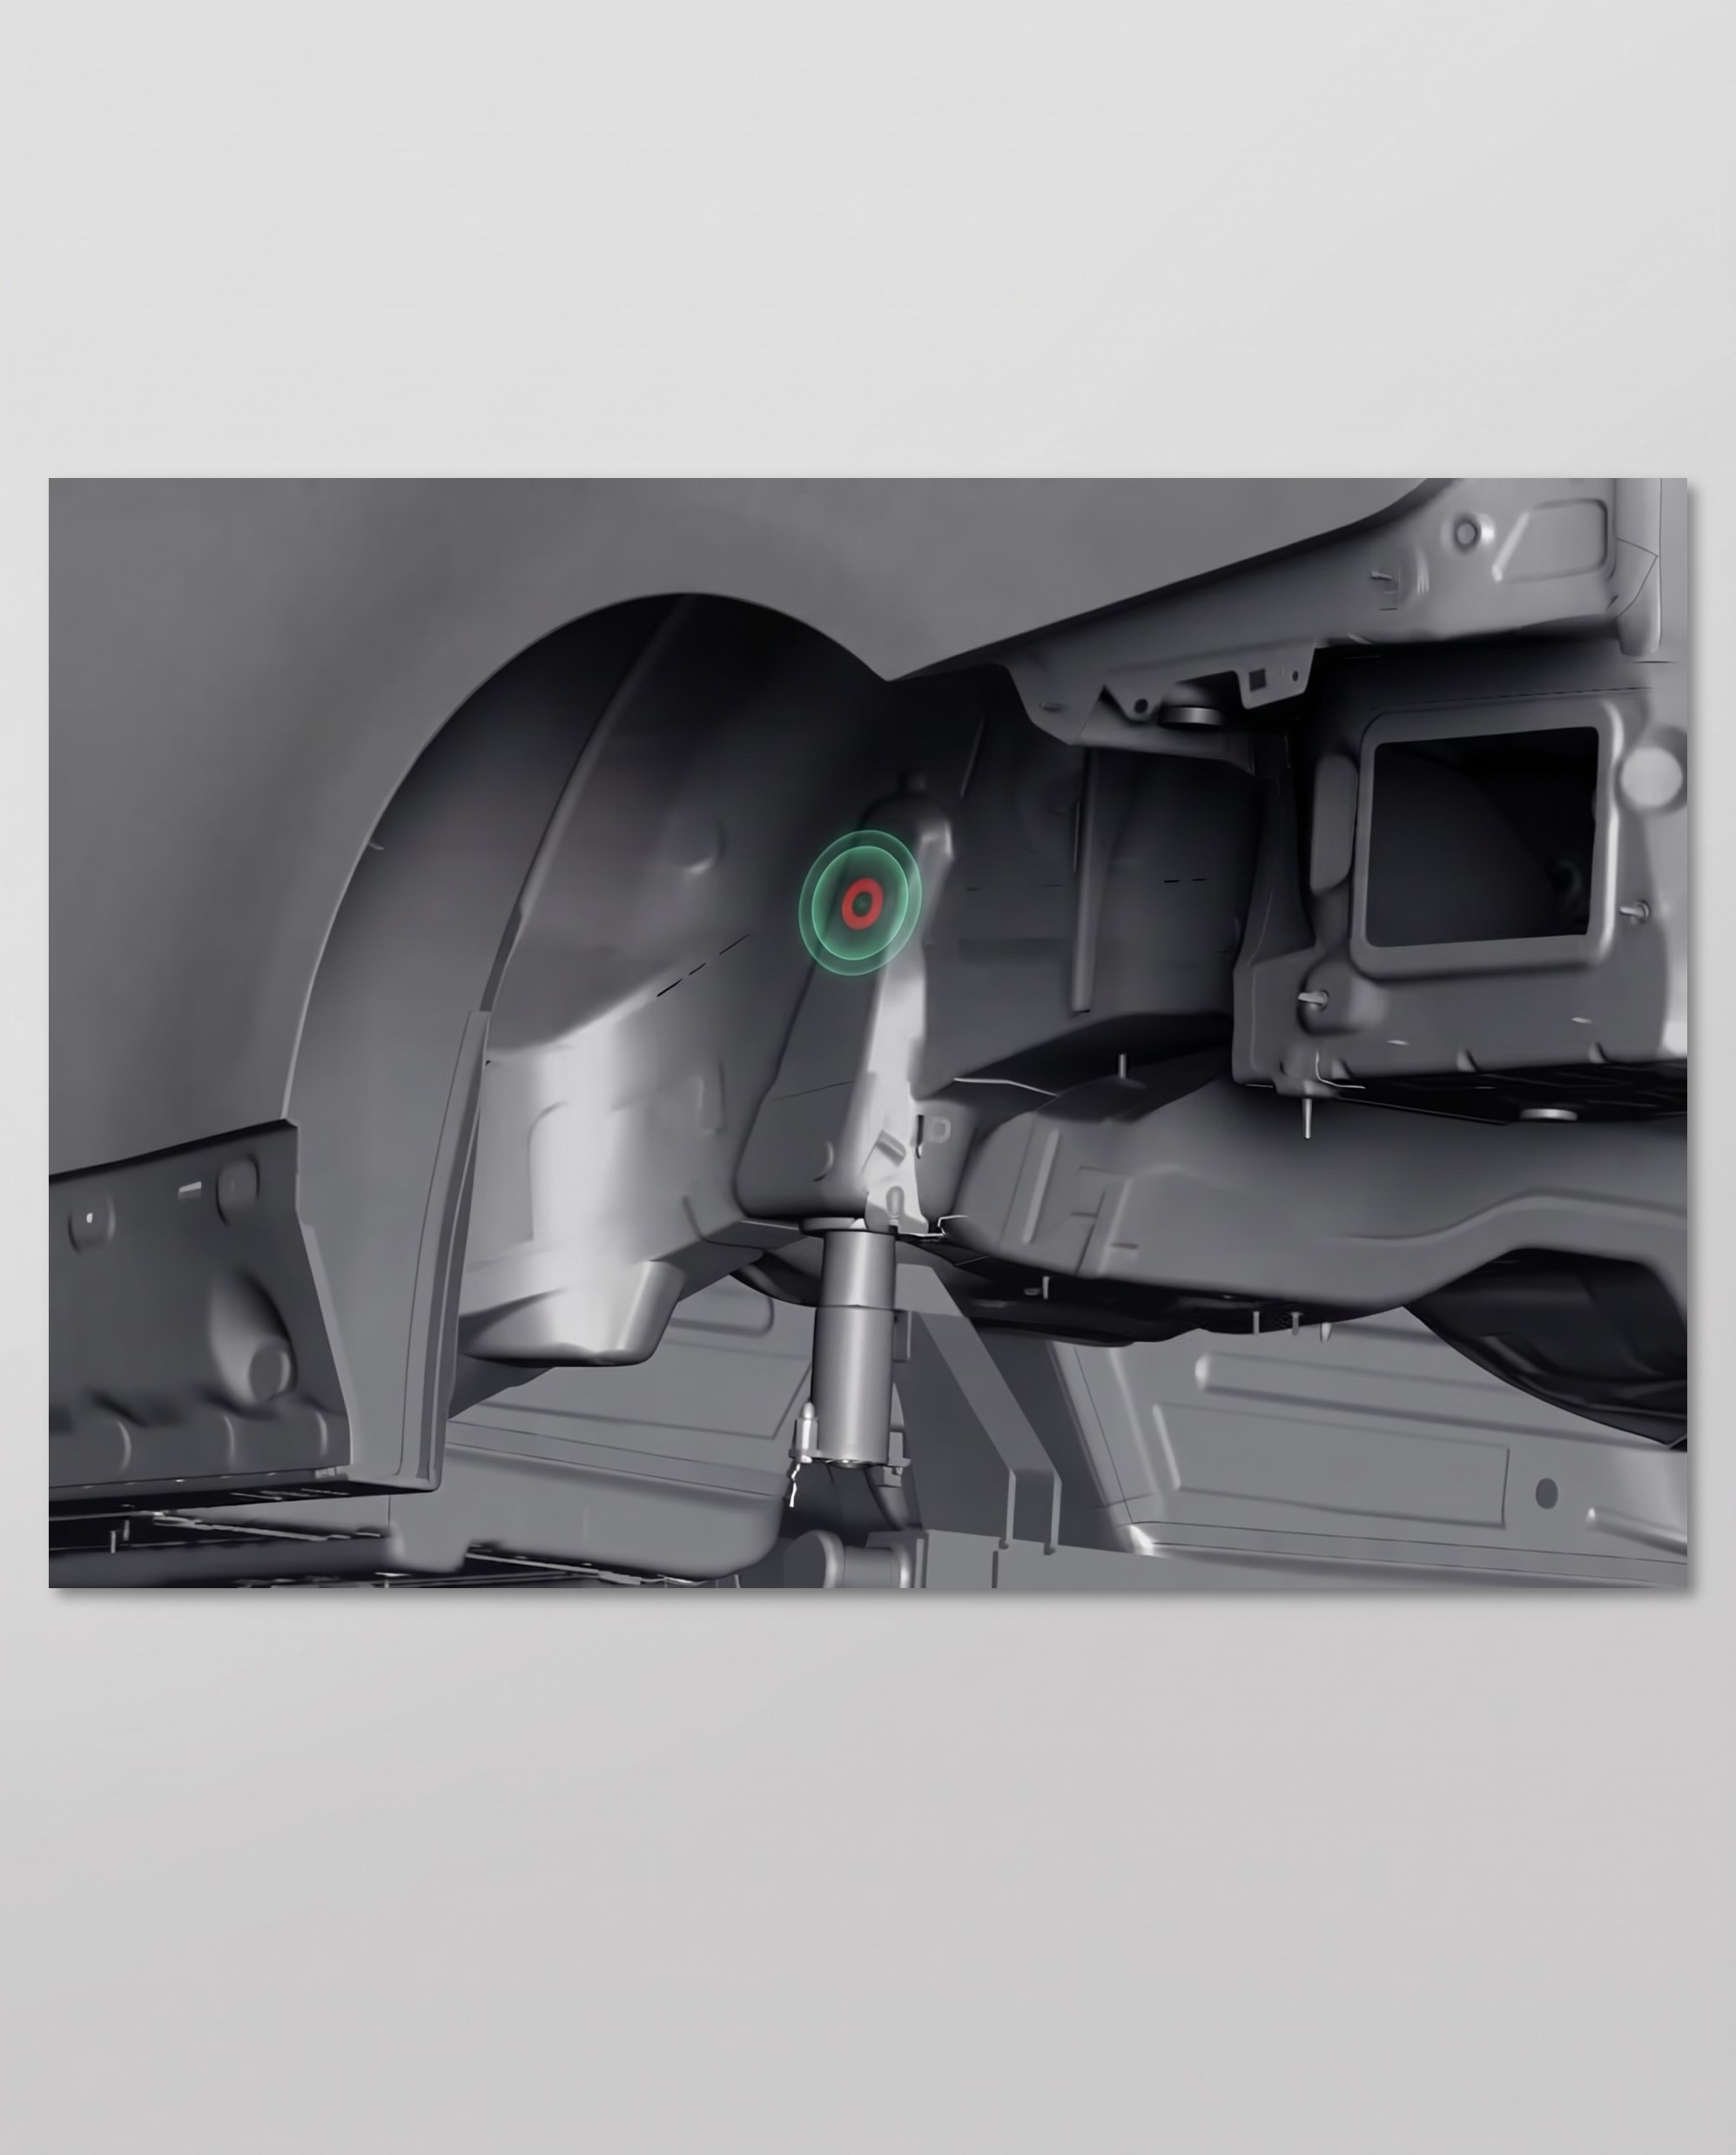
Fördertechnik und Produktionsbedingungen platzieren Karosserien nie reproduzierbar exakt – das erschwert es, Null-Fehler-Qualität bei minimalem Materialverbrauch zu erreichen. VMT 3D LE erfasst die exakte Position eines Bauteils im Raum und vergleicht sie mit der Nominalposition – bei Gesamtkarossen ebenso wie bei Anbauteilen wie Heckklappe, Motorhaube, Dach und Türen. Das System berechnet die Abweichung und passt das Roboterprogramm automatisch an, mit vier Monochrom-Kameras in pyramidenförmiger Anordnung, die die Position in allen sechs Freiheitsgraden in einem einzigen Bildschritt bestimmen.
Vollständige 6D-Erkennung
Positionskorrektur in X, Y, Z, A, B, C
Schnelle Single-Shot-Messung
Taktzeit von 2–3 Sekunden inkl. Handshake
Robust & flexibel
Funktioniert auf jeder Oberfläche (matt, glänzend, KTL, Lack), unabhängig von Kameraausfall oder Merkmalsverdeckung
How it works
Single-Shot-Erkennung mit mehreren Kameras
Vier Monochrom-Kameras in pyramidenförmiger Anordnung erfassen und berechnen die Position in einem Bildschritt und erkennen alle sechs Freiheitsgrade (X, Y, Z, A, B, C) innerhalb einer Taktzeit von 2–3 Sekunden inklusive Handshake.
Zweistufiges Verfahren
Eine grobe Merkmalserkennung wird von einer präzisen Korrekturstufe gefolgt, mit 2–3 Merkmalen pro Messung für Redundanz und Stabilität.
Zuverlässig unter realen Produktionsbedingungen
Standardvarianz ±25 mm, erweiterbar auf ±50 mm über die Kameraoptik; Messungen bleiben auch bei Ausfall einer Kamera oder Verdeckung eines Merkmals zuverlässig und sind unabhängig von der Oberflächenbeschaffenheit (matt, glänzend, KTL, Lack).
01
How it works
Software & Usability
VMT MSS Softwareplattform
Parallele Kameraakquirierung und Prüfaufgaben laufen via Multi-Threading, mit automatischer Bildspeicherung für kurze Inbetriebnahme- und Optimierungszeiten.
Offline Type Integration
Schnelle Anpassung bei veränderten Umgebungsbedingungen oder neuen Bauteilvarianten, mit optionaler Offline-Teachstation zur Vorbereitung neuer und Optimierung vorhandener Modelle.
Kommunikation mit mehreren Robotern & Protokollierung
Kommunikation mit mehreren Robotern gleichzeitig über Standardprotokolle (alle Hersteller), mit lückenloser Protokollierung sämtlicher Systemaktivitäten – intern und an den Schnittstellen zur Anlagensteuerung und zum Roboter.
02
Software & Usability
Hardware & Integration
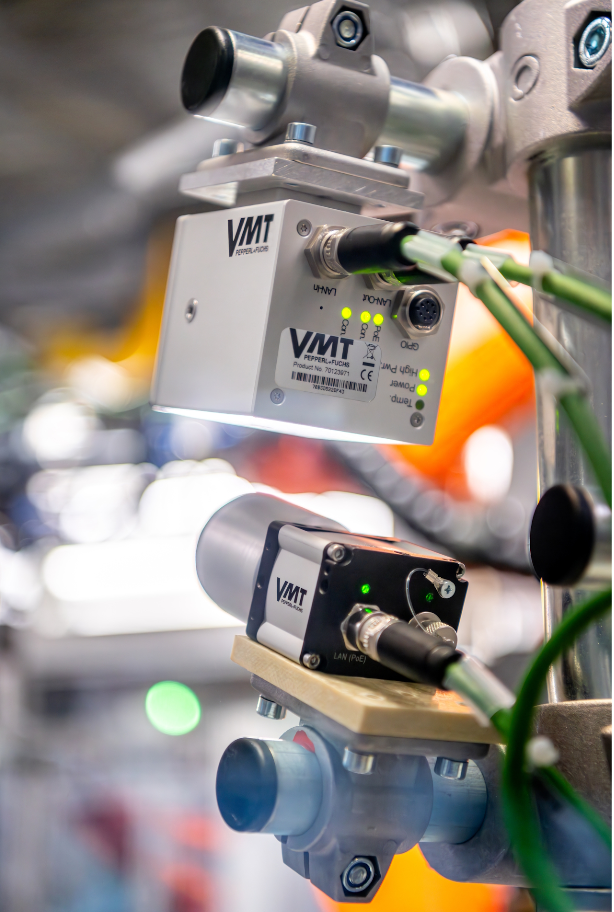
Vier-Kamera-Pyramidenanordnung
Monochrom-Kameras, so positioniert, dass sie alle relevanten Merkmale gemeinsam in einer Aufnahme für zuverlässige 6D-Erkennung erfassen.
Einfache Kalibrierung & Wartung
Geschützte Verfahren ermöglichen eine einfache Kamerakalibrierung und -rejustage ohne Hilfsmittel; auch eine zyklische Vermessung der Toolgeometrie am Roboter (Rob-Check) ist möglich.
Verfügbar in mehreren Konfigurationen
Varianten als Static 3D, Dynamic 3D und 3D on the Fly für unterschiedliche Liniengeschwindigkeiten und Prozessanforderungen.
03
Hardware & Integration
Unser Team meldet sich in Kürze
KURZE REAKTIONSZEITEN
TECHNISCHE EXPERTISE & SUPPORT
LÖSUNGSORIENTIERT
Thank you! Your submission has been received!
Oops! Something went wrong while submitting the form.