Endmontage

Wo alles zusammenkommt.
Home
Automotive
Endmontage
Die Endmontage hat den niedrigsten Automatisierungsgrad im Werk und die meisten Varianten. Jedes Modul, das eingebaut wird, ist teuer, schwer und muss durch eine Öffnung, die nicht dafür ausgelegt wurde.
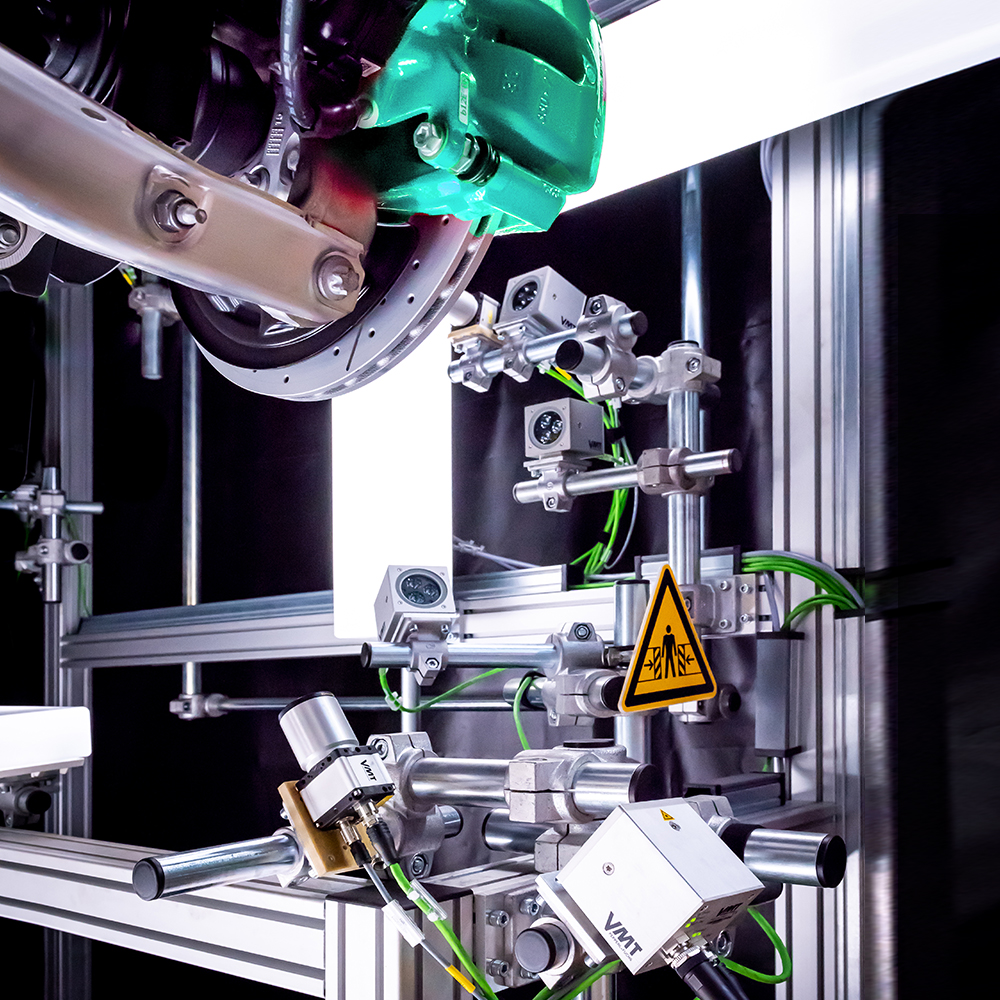
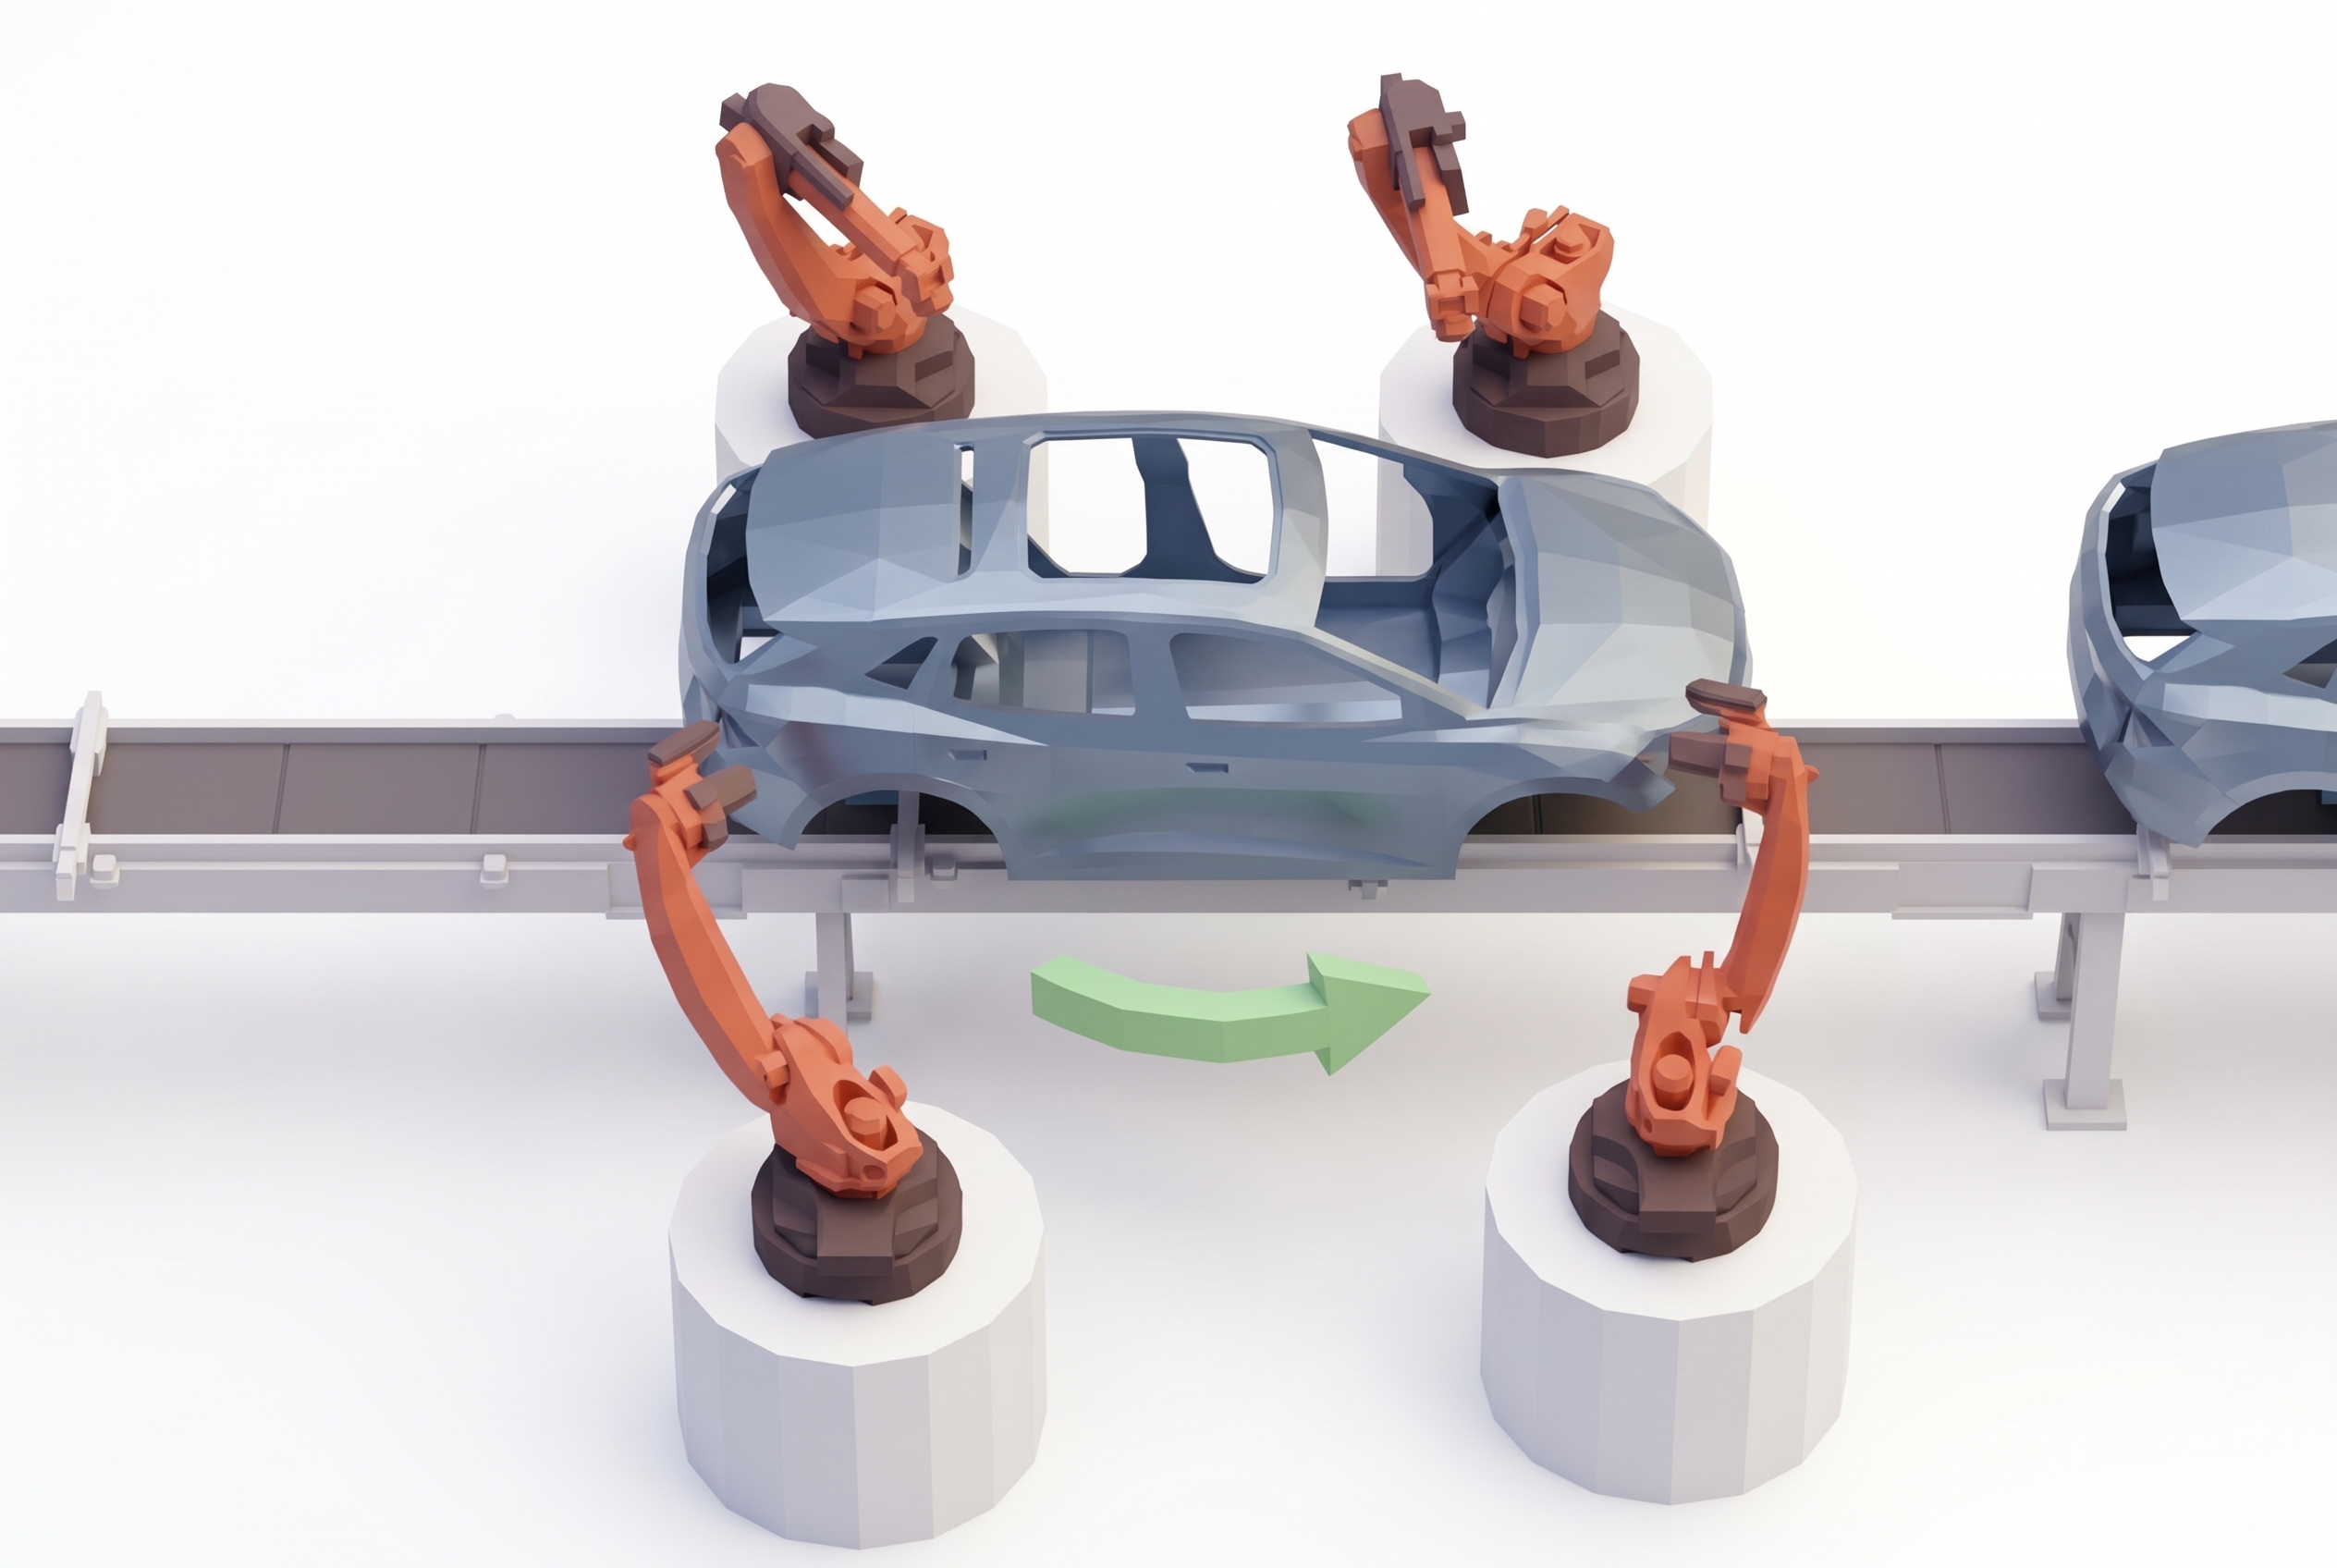
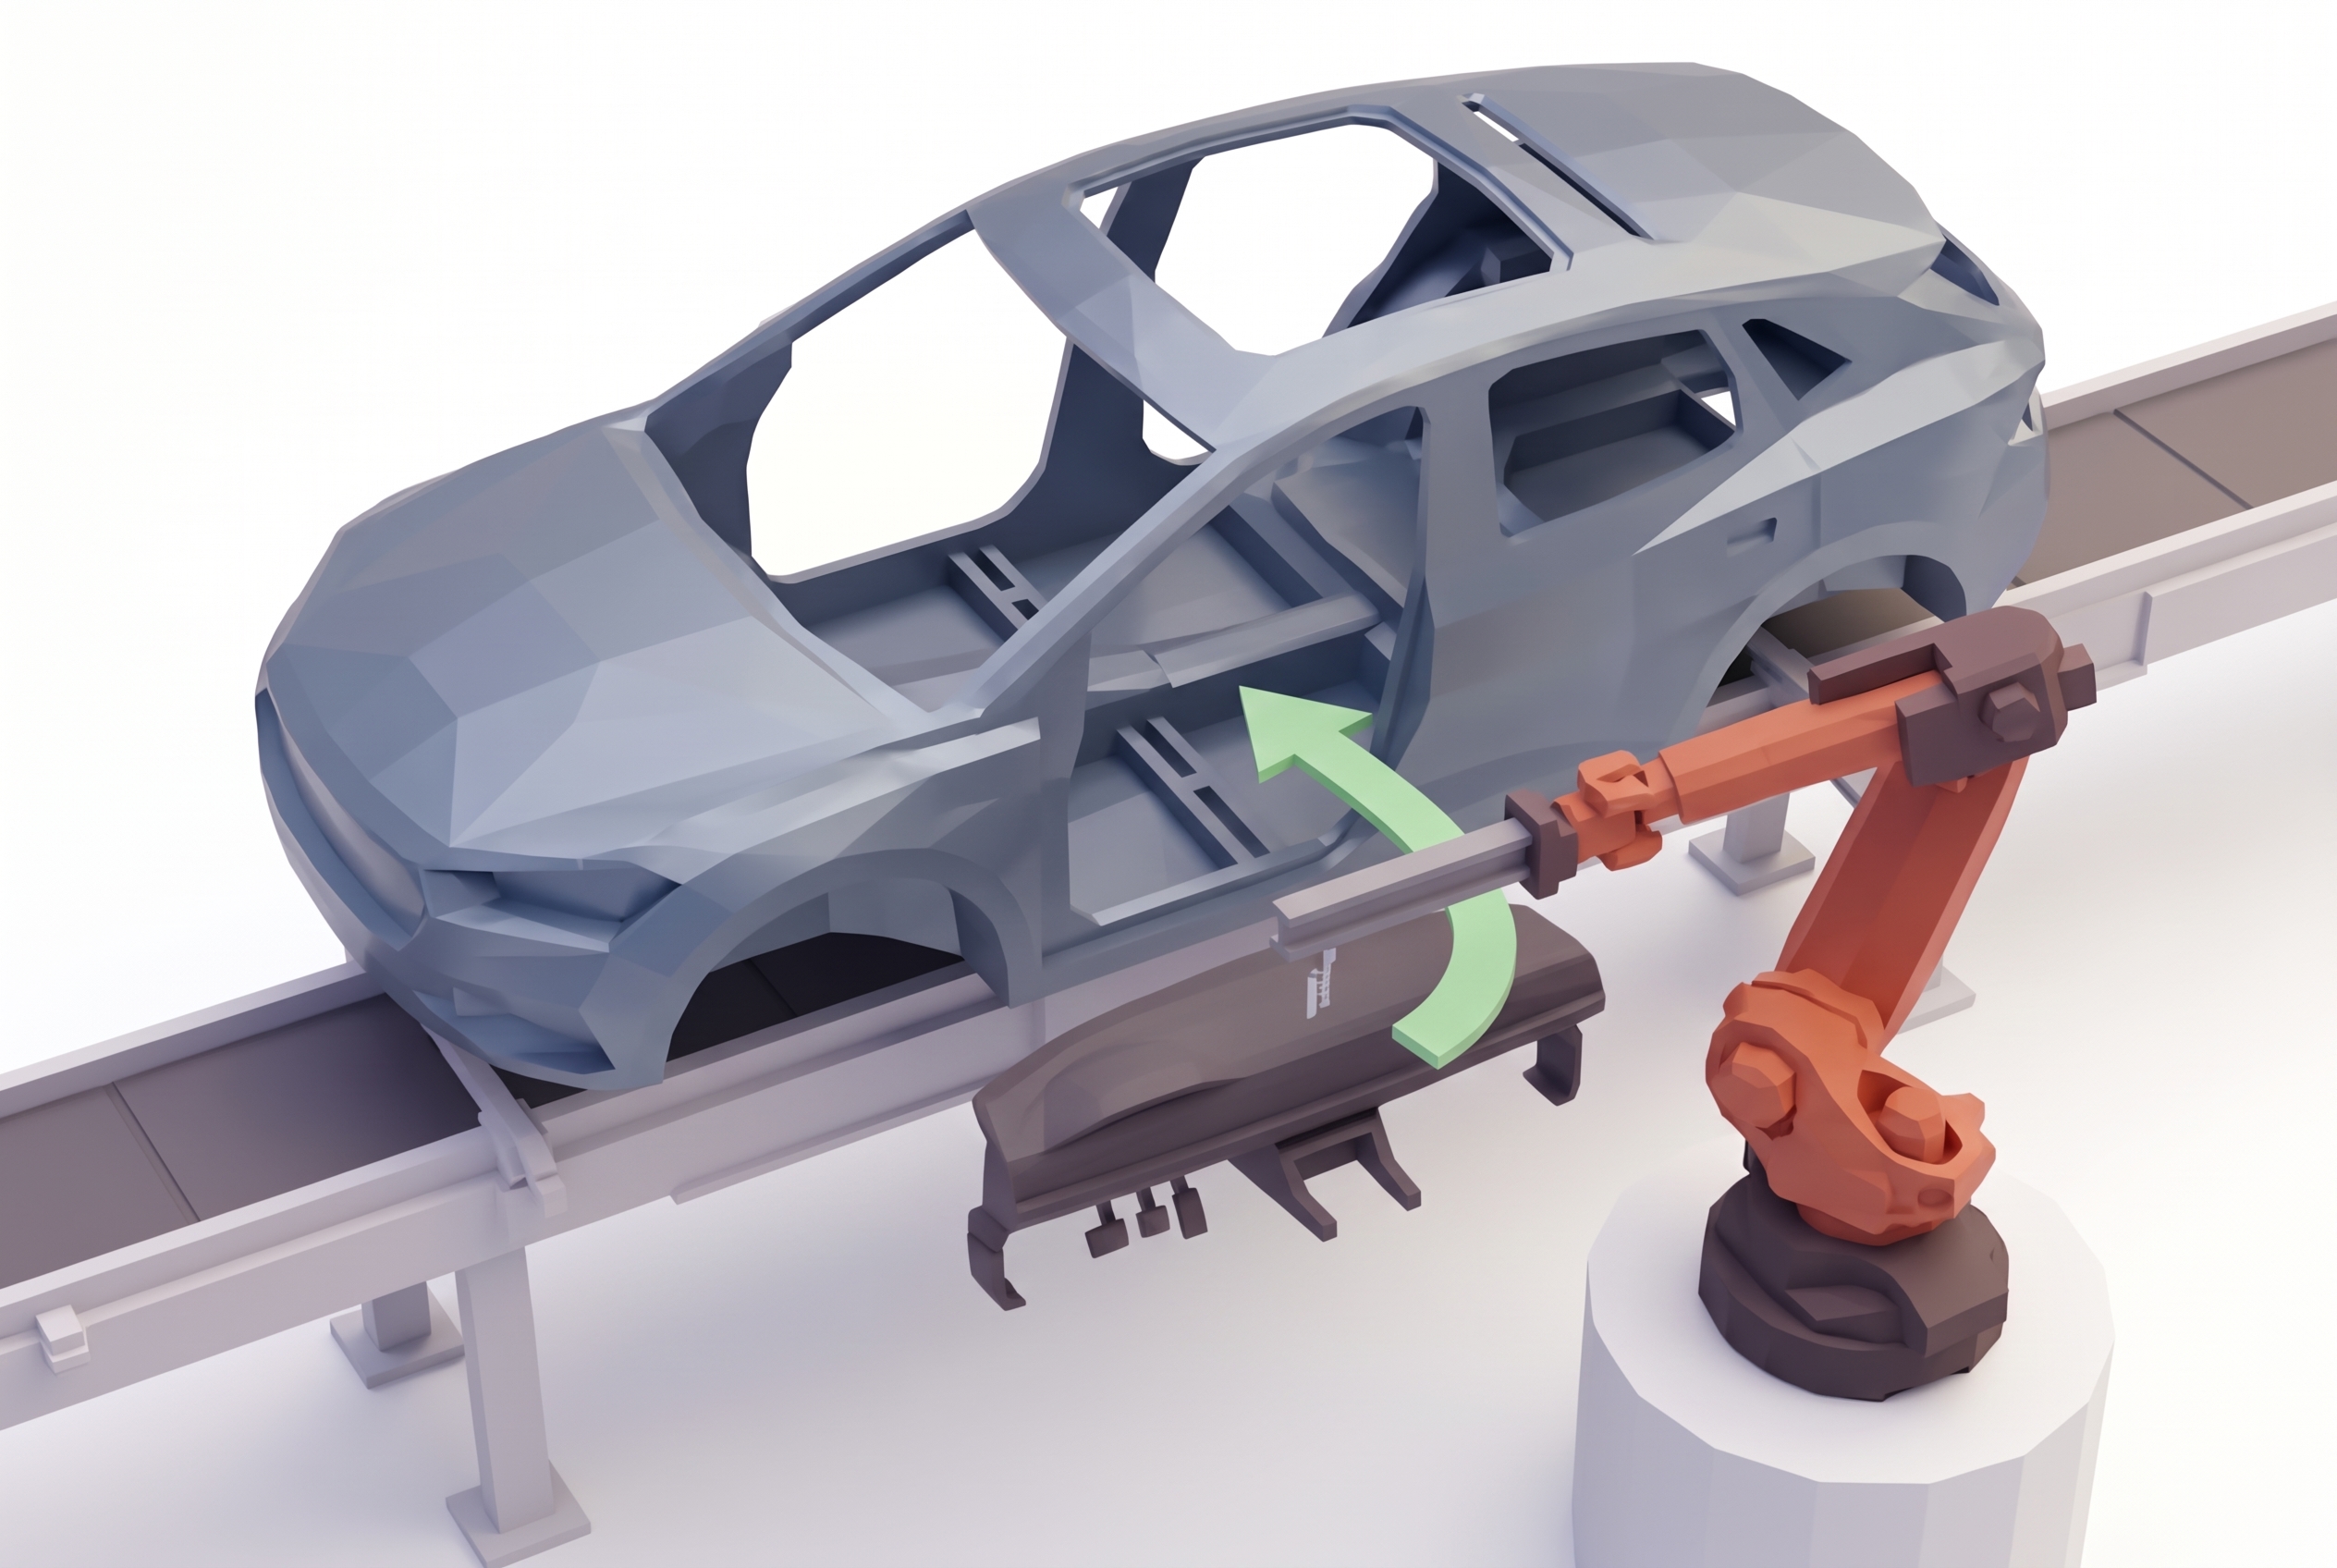
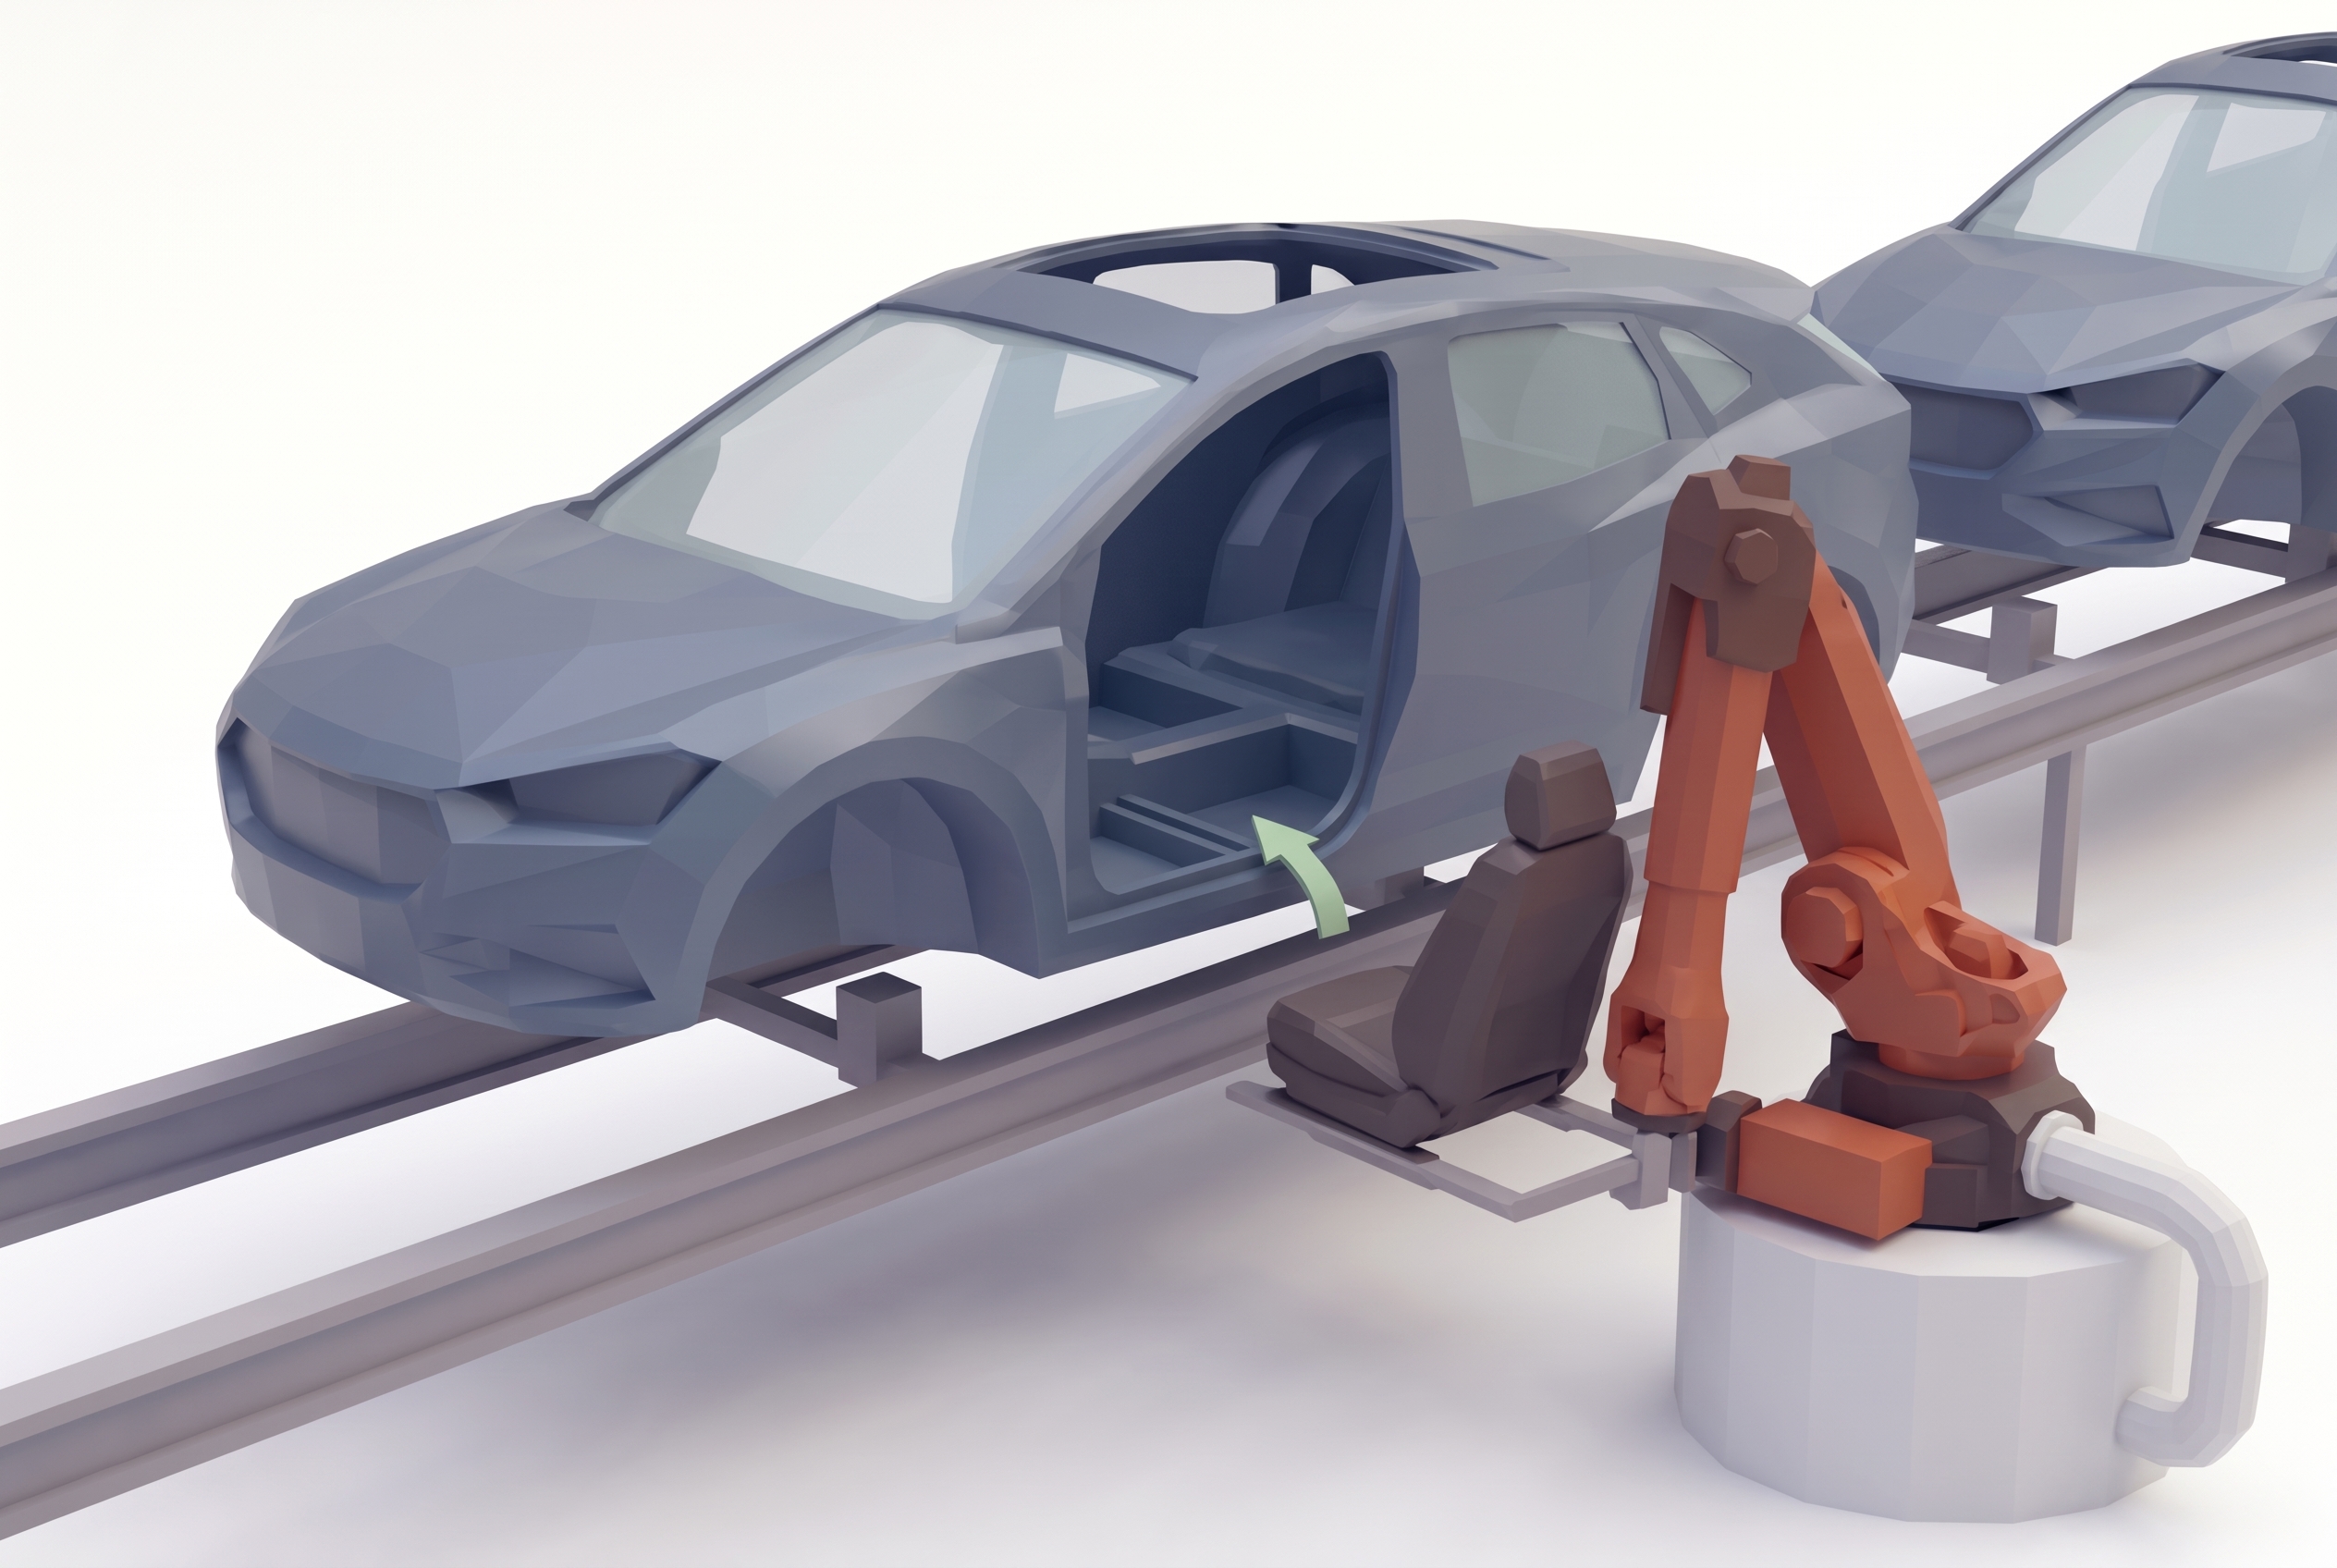
Roboter setzen Cockpit, Scheiben, Dachmodul, Antriebseinheit, Sitze und Räder in eine Karosserie, die im Gehänge hängt und nie exakt an derselben Stelle steht. Das System misst die tatsächliche Lage und den tatsächlichen Freiraum, bevor sich etwas bewegt.
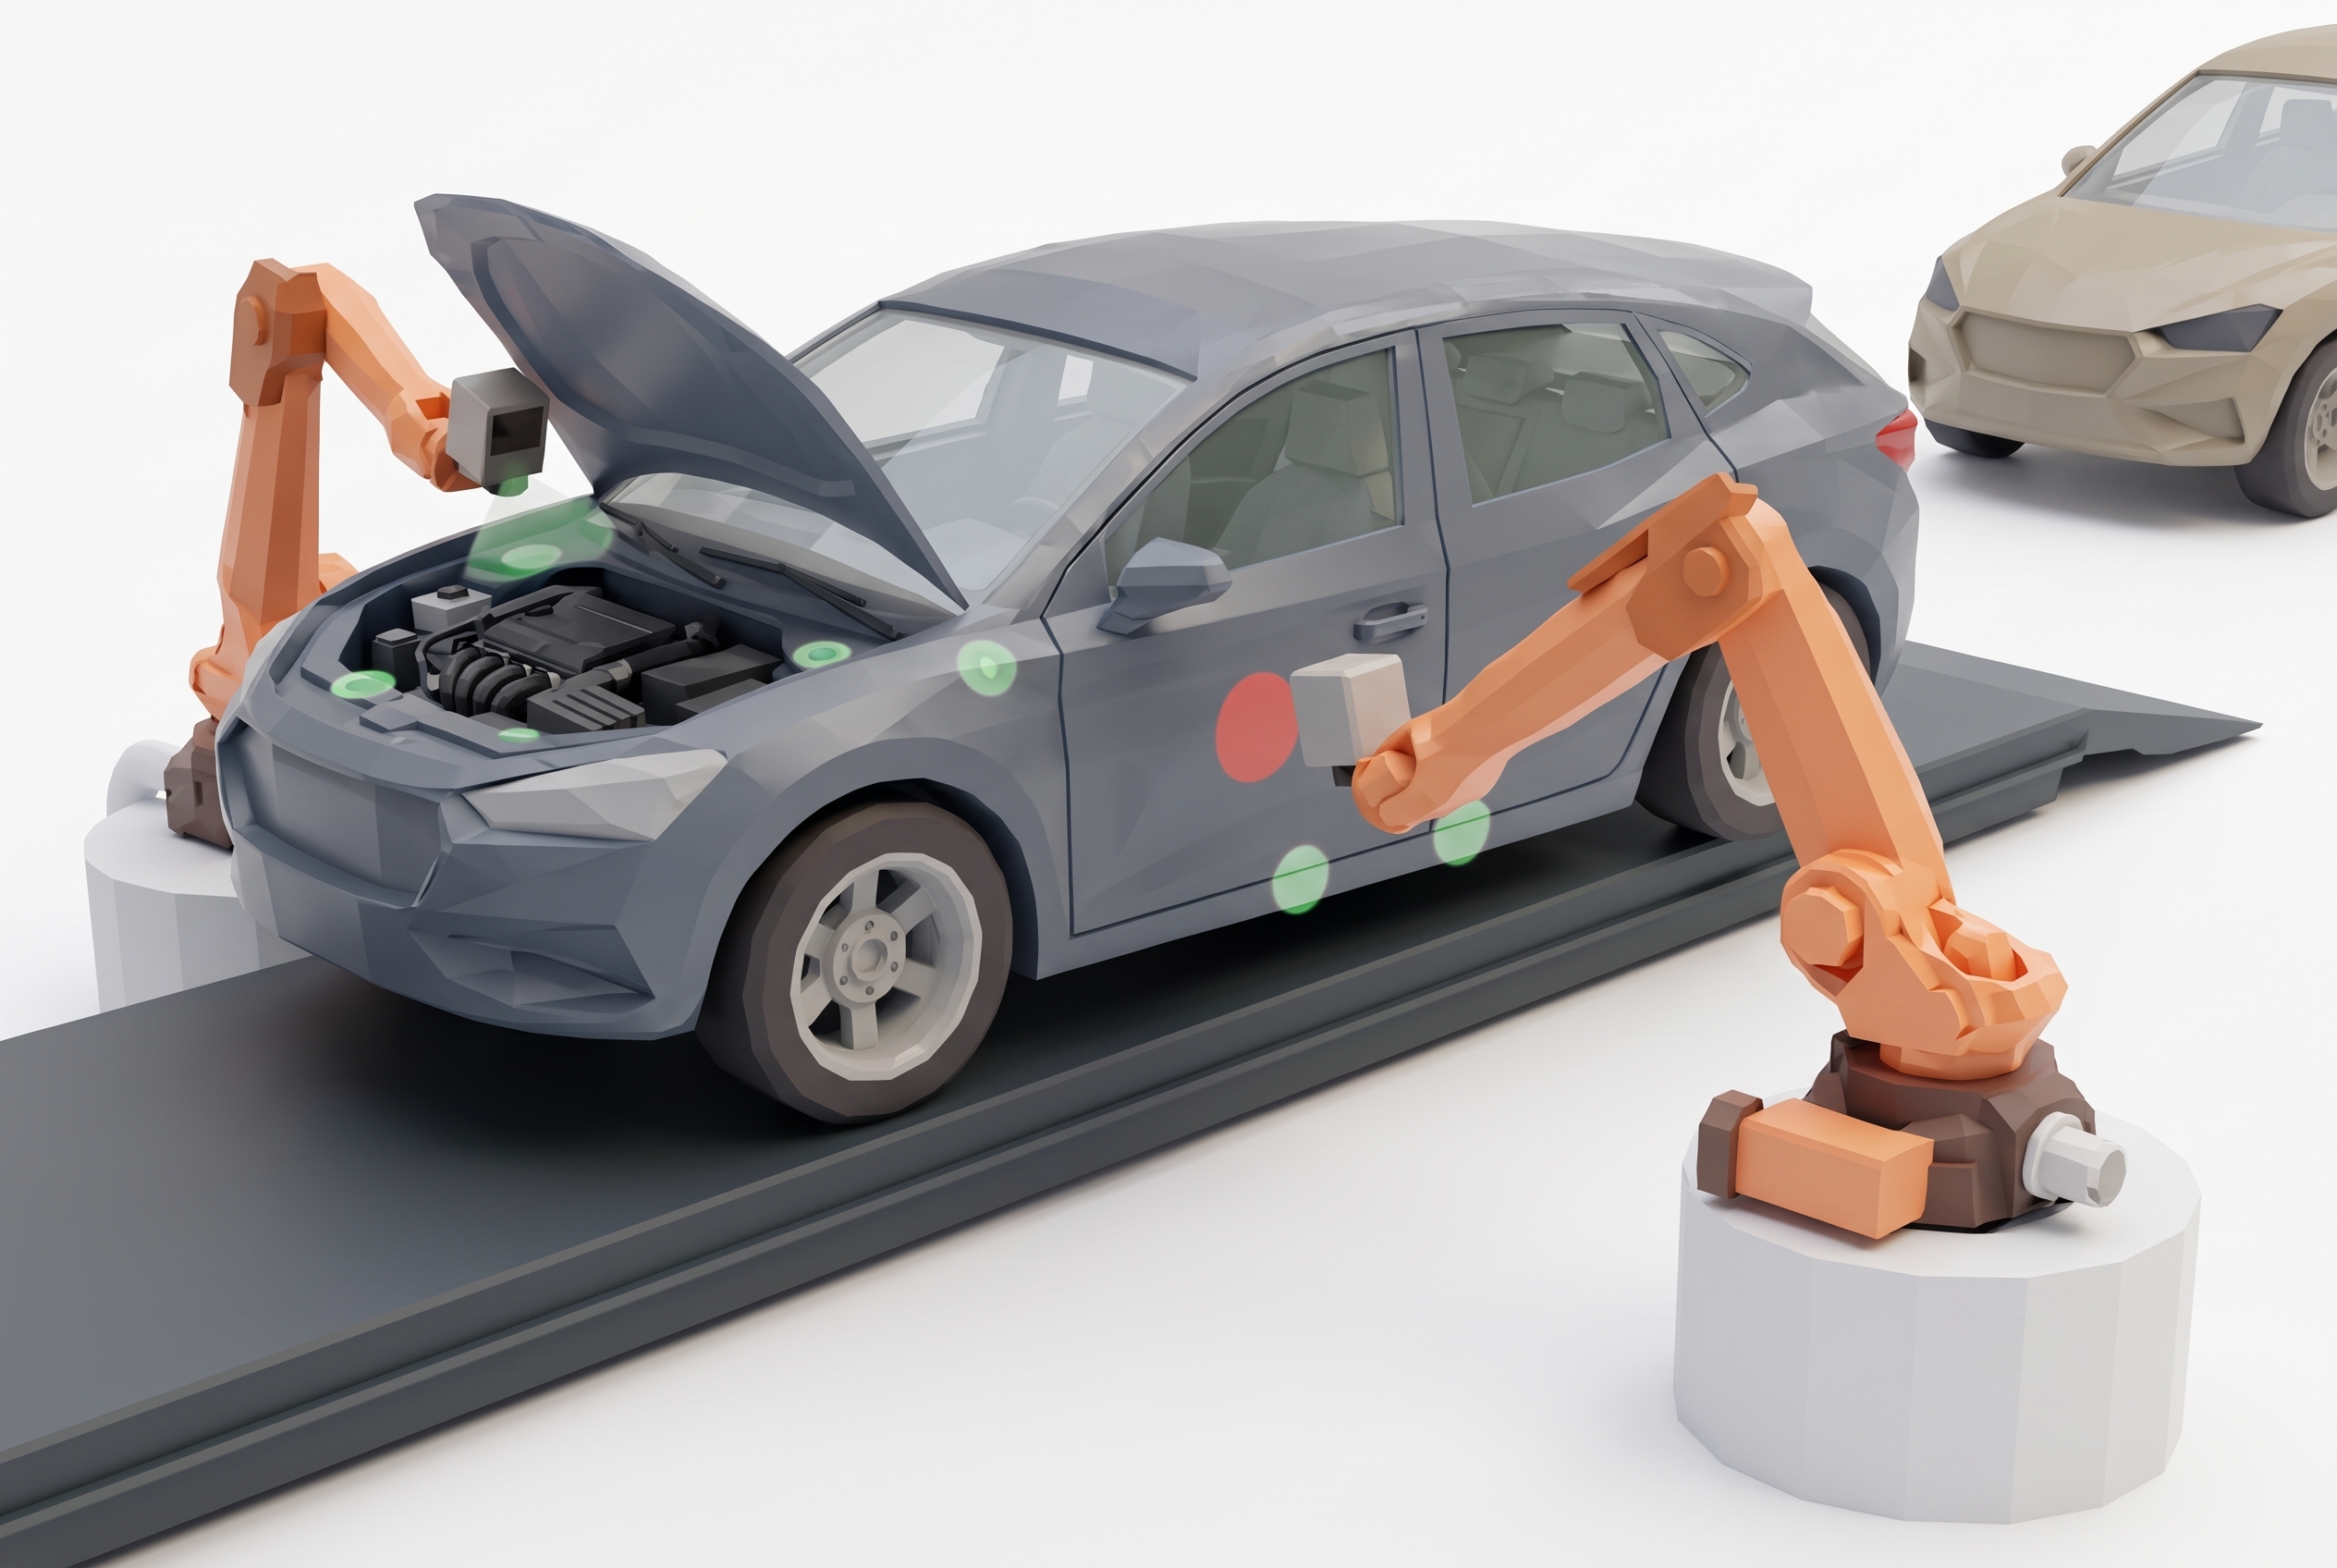
Geprüft wird hier, was der Kunde sieht und was die Garantie bezahlt. Spaltmaß und Bündigkeit an jedem Anbauteil, Klebstoffraupen, bevor die Scheibe sie verdeckt, Stopfen, bevor Wasser sie findet, und die richtige Variante jedes sichtbaren Merkmals. An jedem Fahrzeug, nicht an einer Stichprobe.

One Process. Every Step Covered.

The right technology at every stage.
01

Karosseriepositionierung für Roboterprozesse

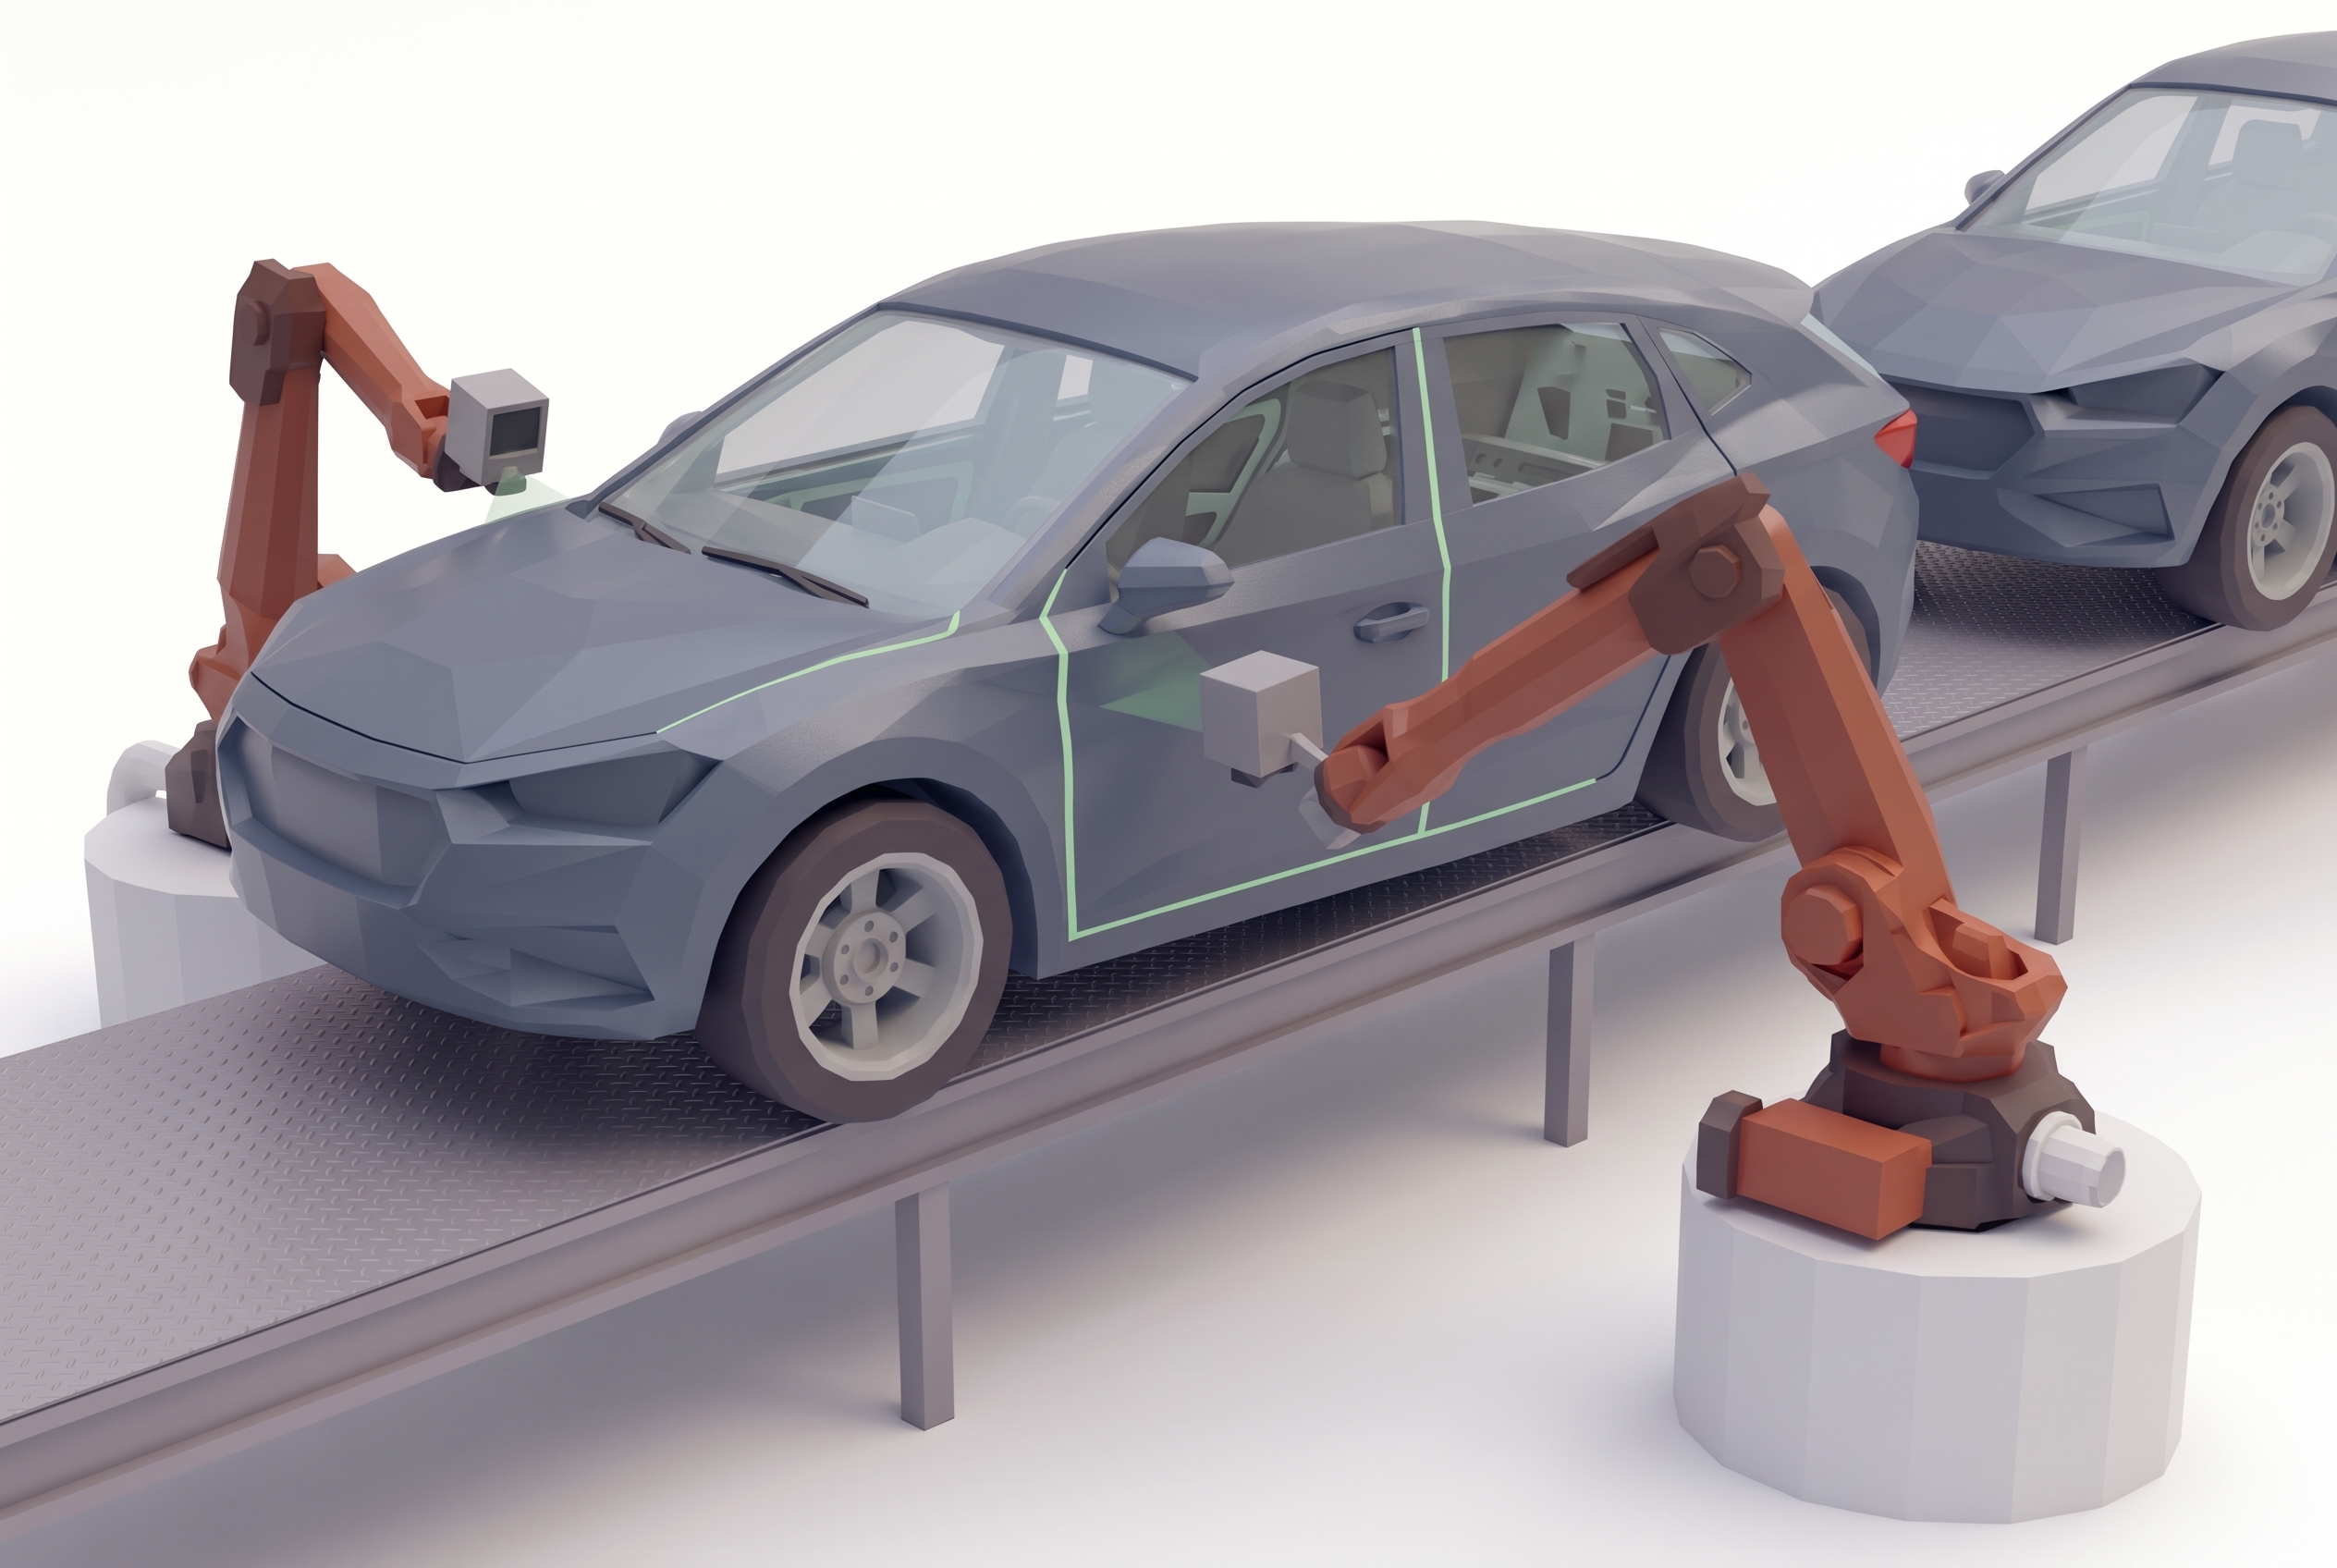
  • Entlang der gesamten Montagelinie brauchen Roboter die exakte Karosserielage, für Scheibeneinbau, Sitzmontage oder Türenanbau.
  • Eine Messung, mehrere Anwendungen: Ein System führt mehrere Roboterprozesse in derselben Station, flexibel im Mischbetrieb.
  • 3D-Lagemessung der Karosserie als Referenz für nachgelagerte Roboterprozesse, Ausgleich der Schwankungen des Gehängeförderers.
  • Technology: VMT 3DLE | VMT OSC 3D
02

Cockpit-Einbau

  • Das Cockpit ist eines der größten Module im Fahrzeug und muss mit wenigen Zentimetern Luft durch die Türöffnung.
  • Die Karosserielage wird gemessen und der Bauraum beim Einführen in 3D geprüft, damit kein Kabel, kein Stecker und kein Verkleidungsteil eingeklemmt wird.
  • Kein Kontakt zwischen Modul und B-Säule, kein beschädigtes Cockpit, kein aus der Halterung gerissener Kabelstrang.
  • Technologie: VMT OSC | VMT ClearSpace
03

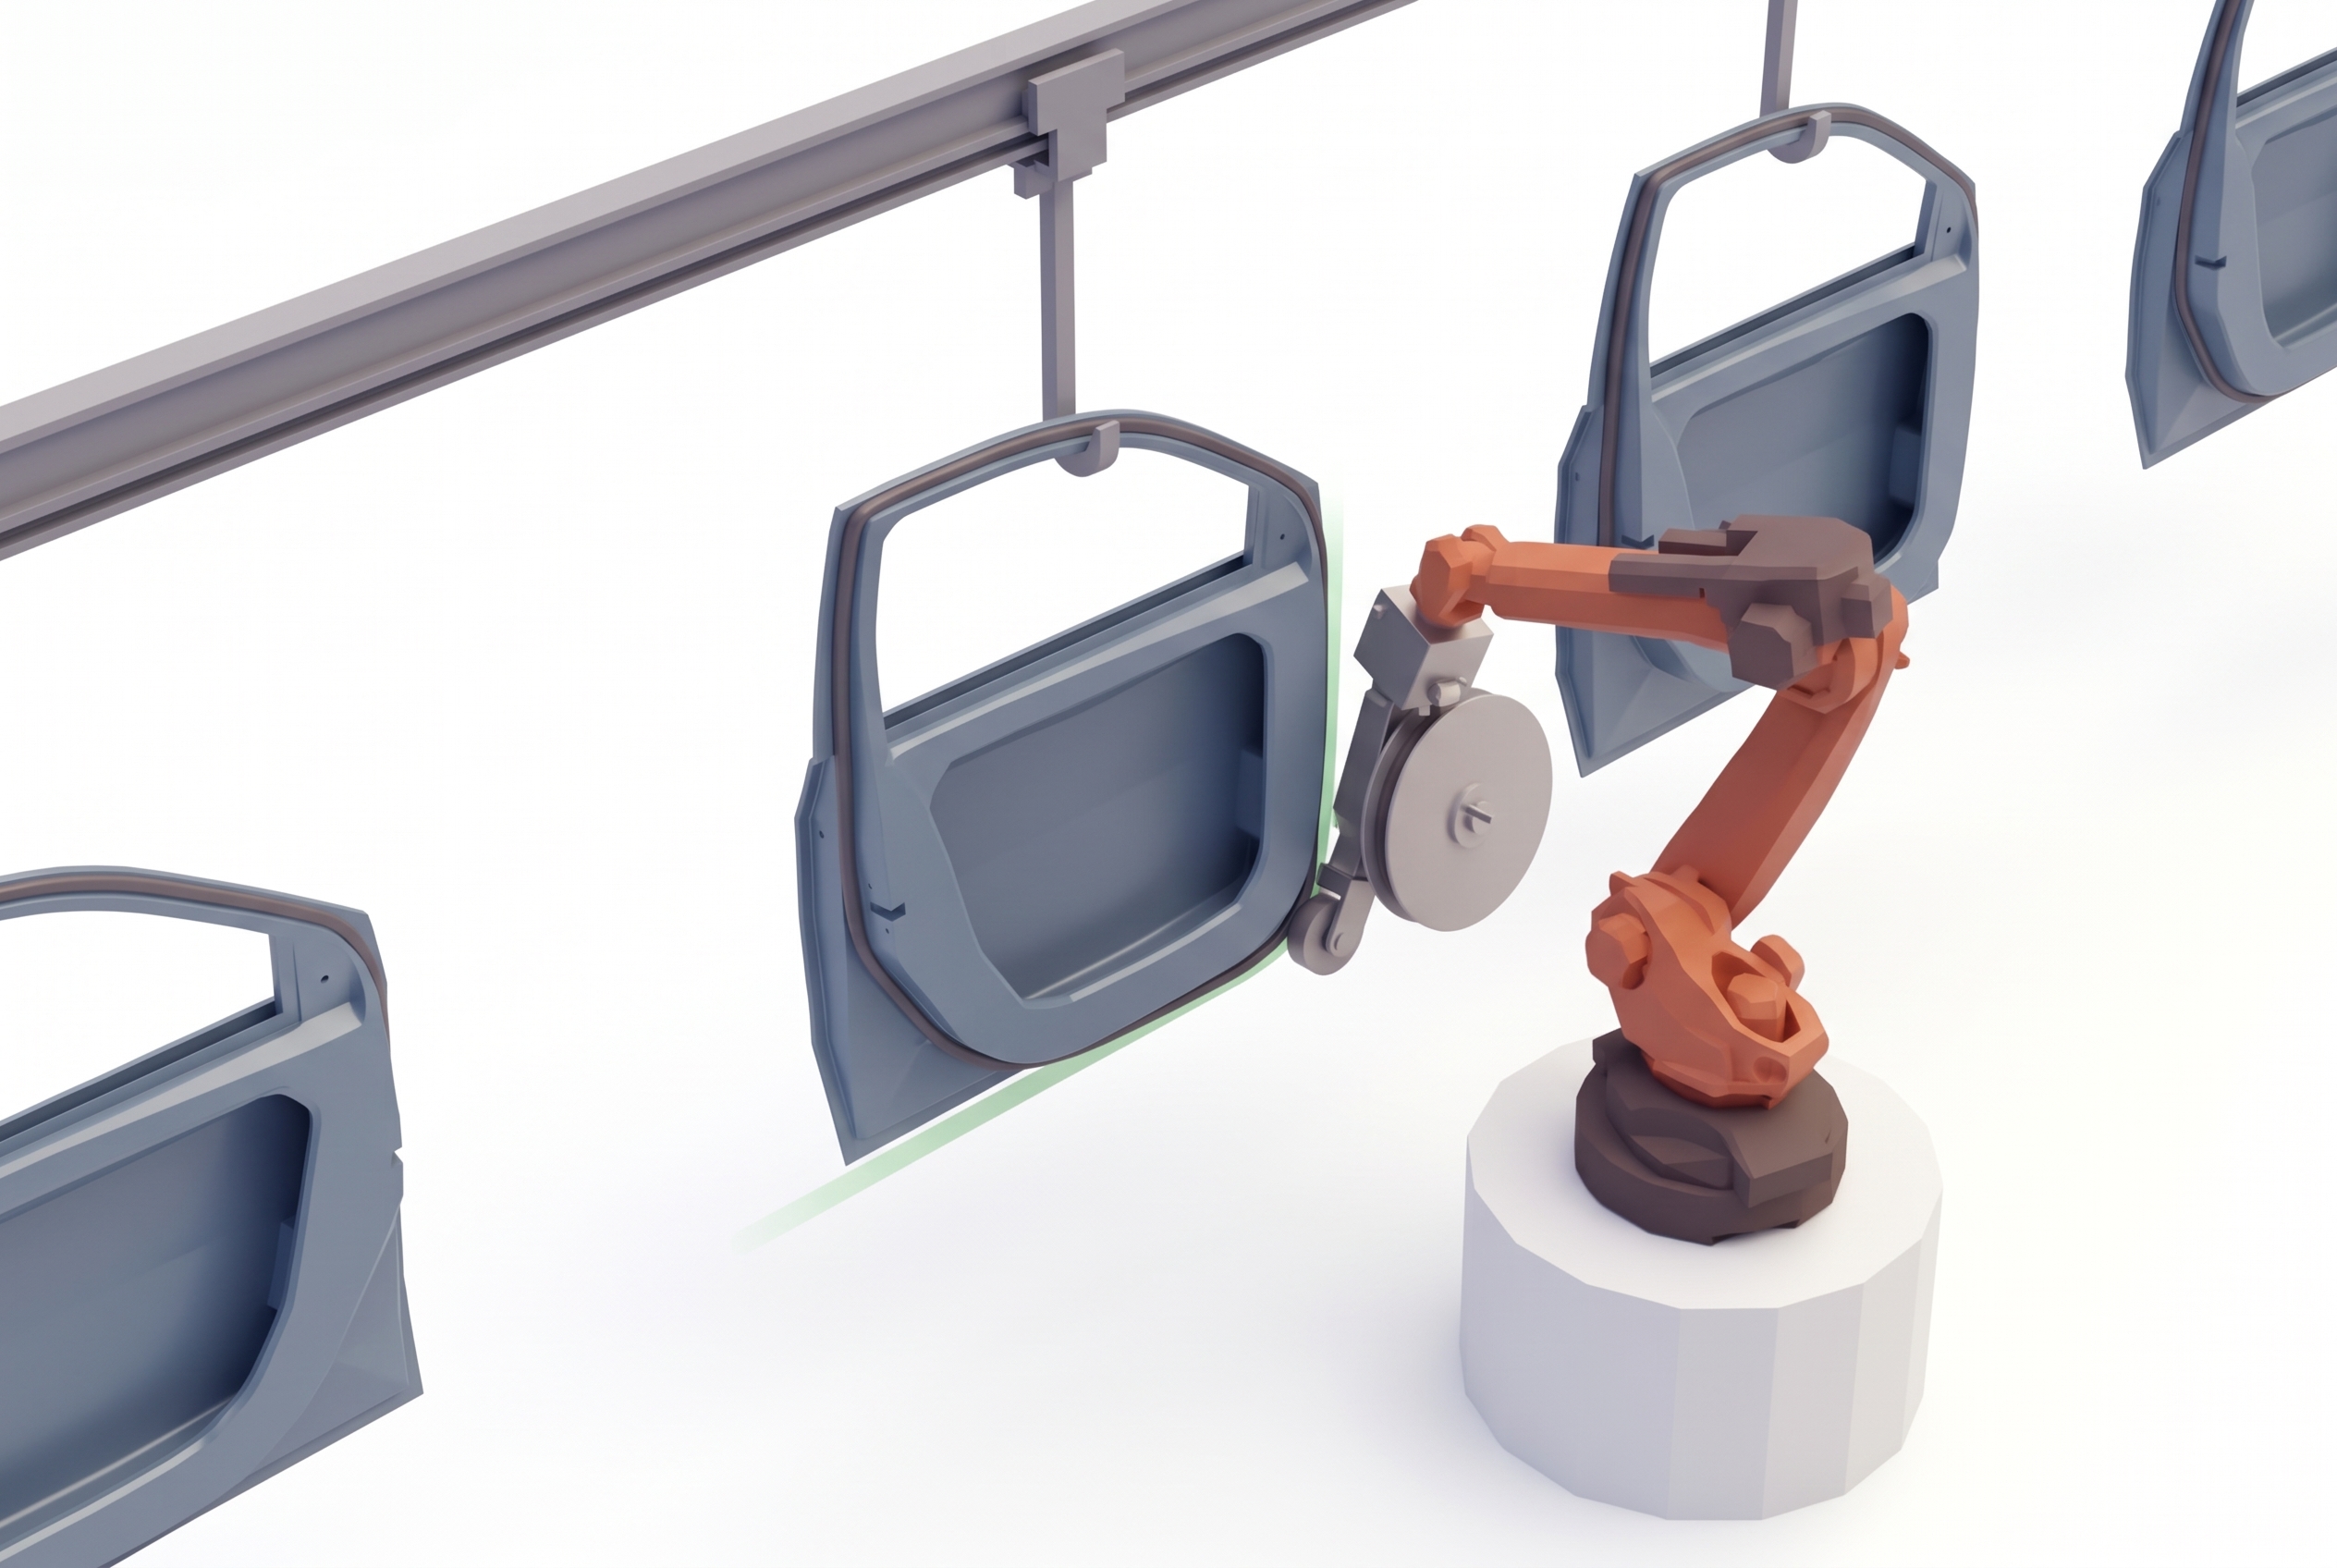
Türdichtung aufbringen

  • Türen werden für die Ausstattung ausgehängt und danach wieder eingehängt. Die Dichtung wird auf eine Kontur gerollt, die von Tür zu Tür variiert.
  • Entnahme und Wiedereinhängen erfolgen robotergeführt, die tatsächliche Türgeometrie wird gemessen, damit die Rollbahn ihr folgt statt einer eingelernten Sollbahn.
  • Eine Dichtung, die rundum dicht sitzt, bei jeder Variante, ohne Teach-in je Türtyp.
  • Technologie: VMT OSC | VMT BK | VMT CloudBK
04

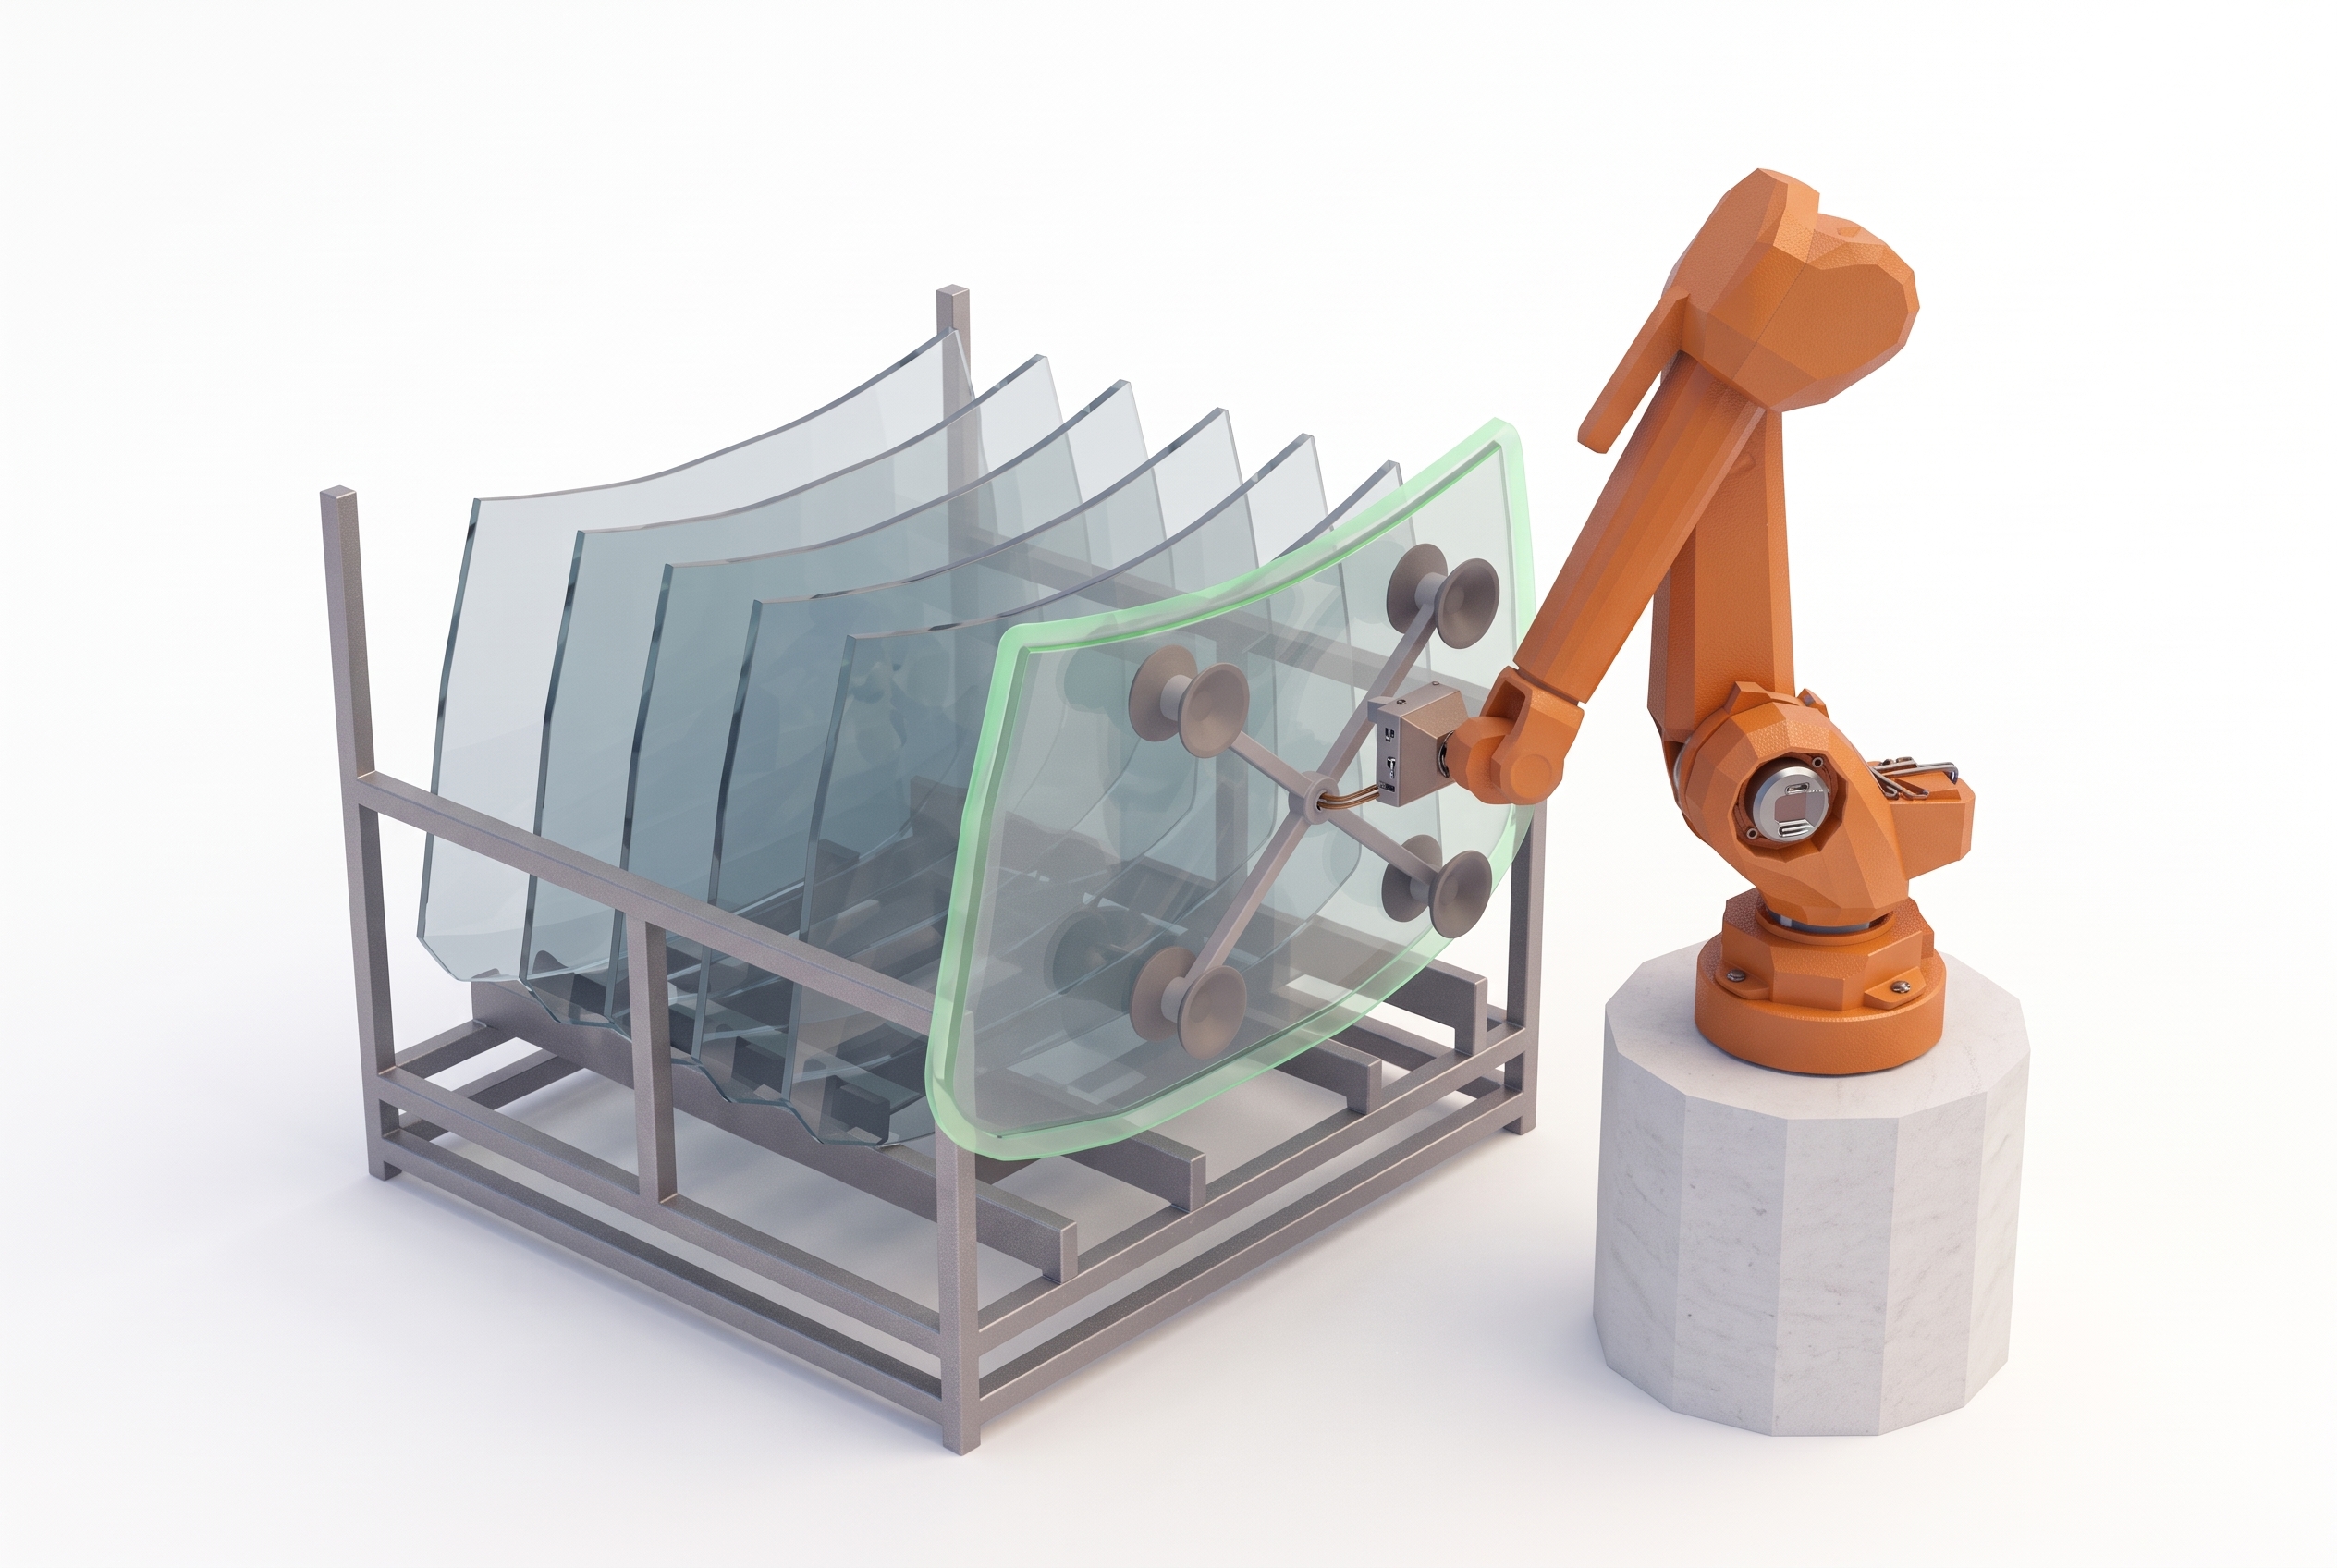
Teileentnahme aus dem Gestell

  • Anbauteile kommen in Gestellen und Behältern, und kein Teil liegt exakt gleich in der Aufnahme.
  • Die Teilekontur wird im Gestell gemessen, damit der Roboter jedes Teil an der richtigen Stelle greift, auch Glas, das am wenigsten verzeiht.
  • Keine Kantenschäden, kein Bruch, kein Teach-in je Gestelltyp.
  • Technologie: VMT BK
05

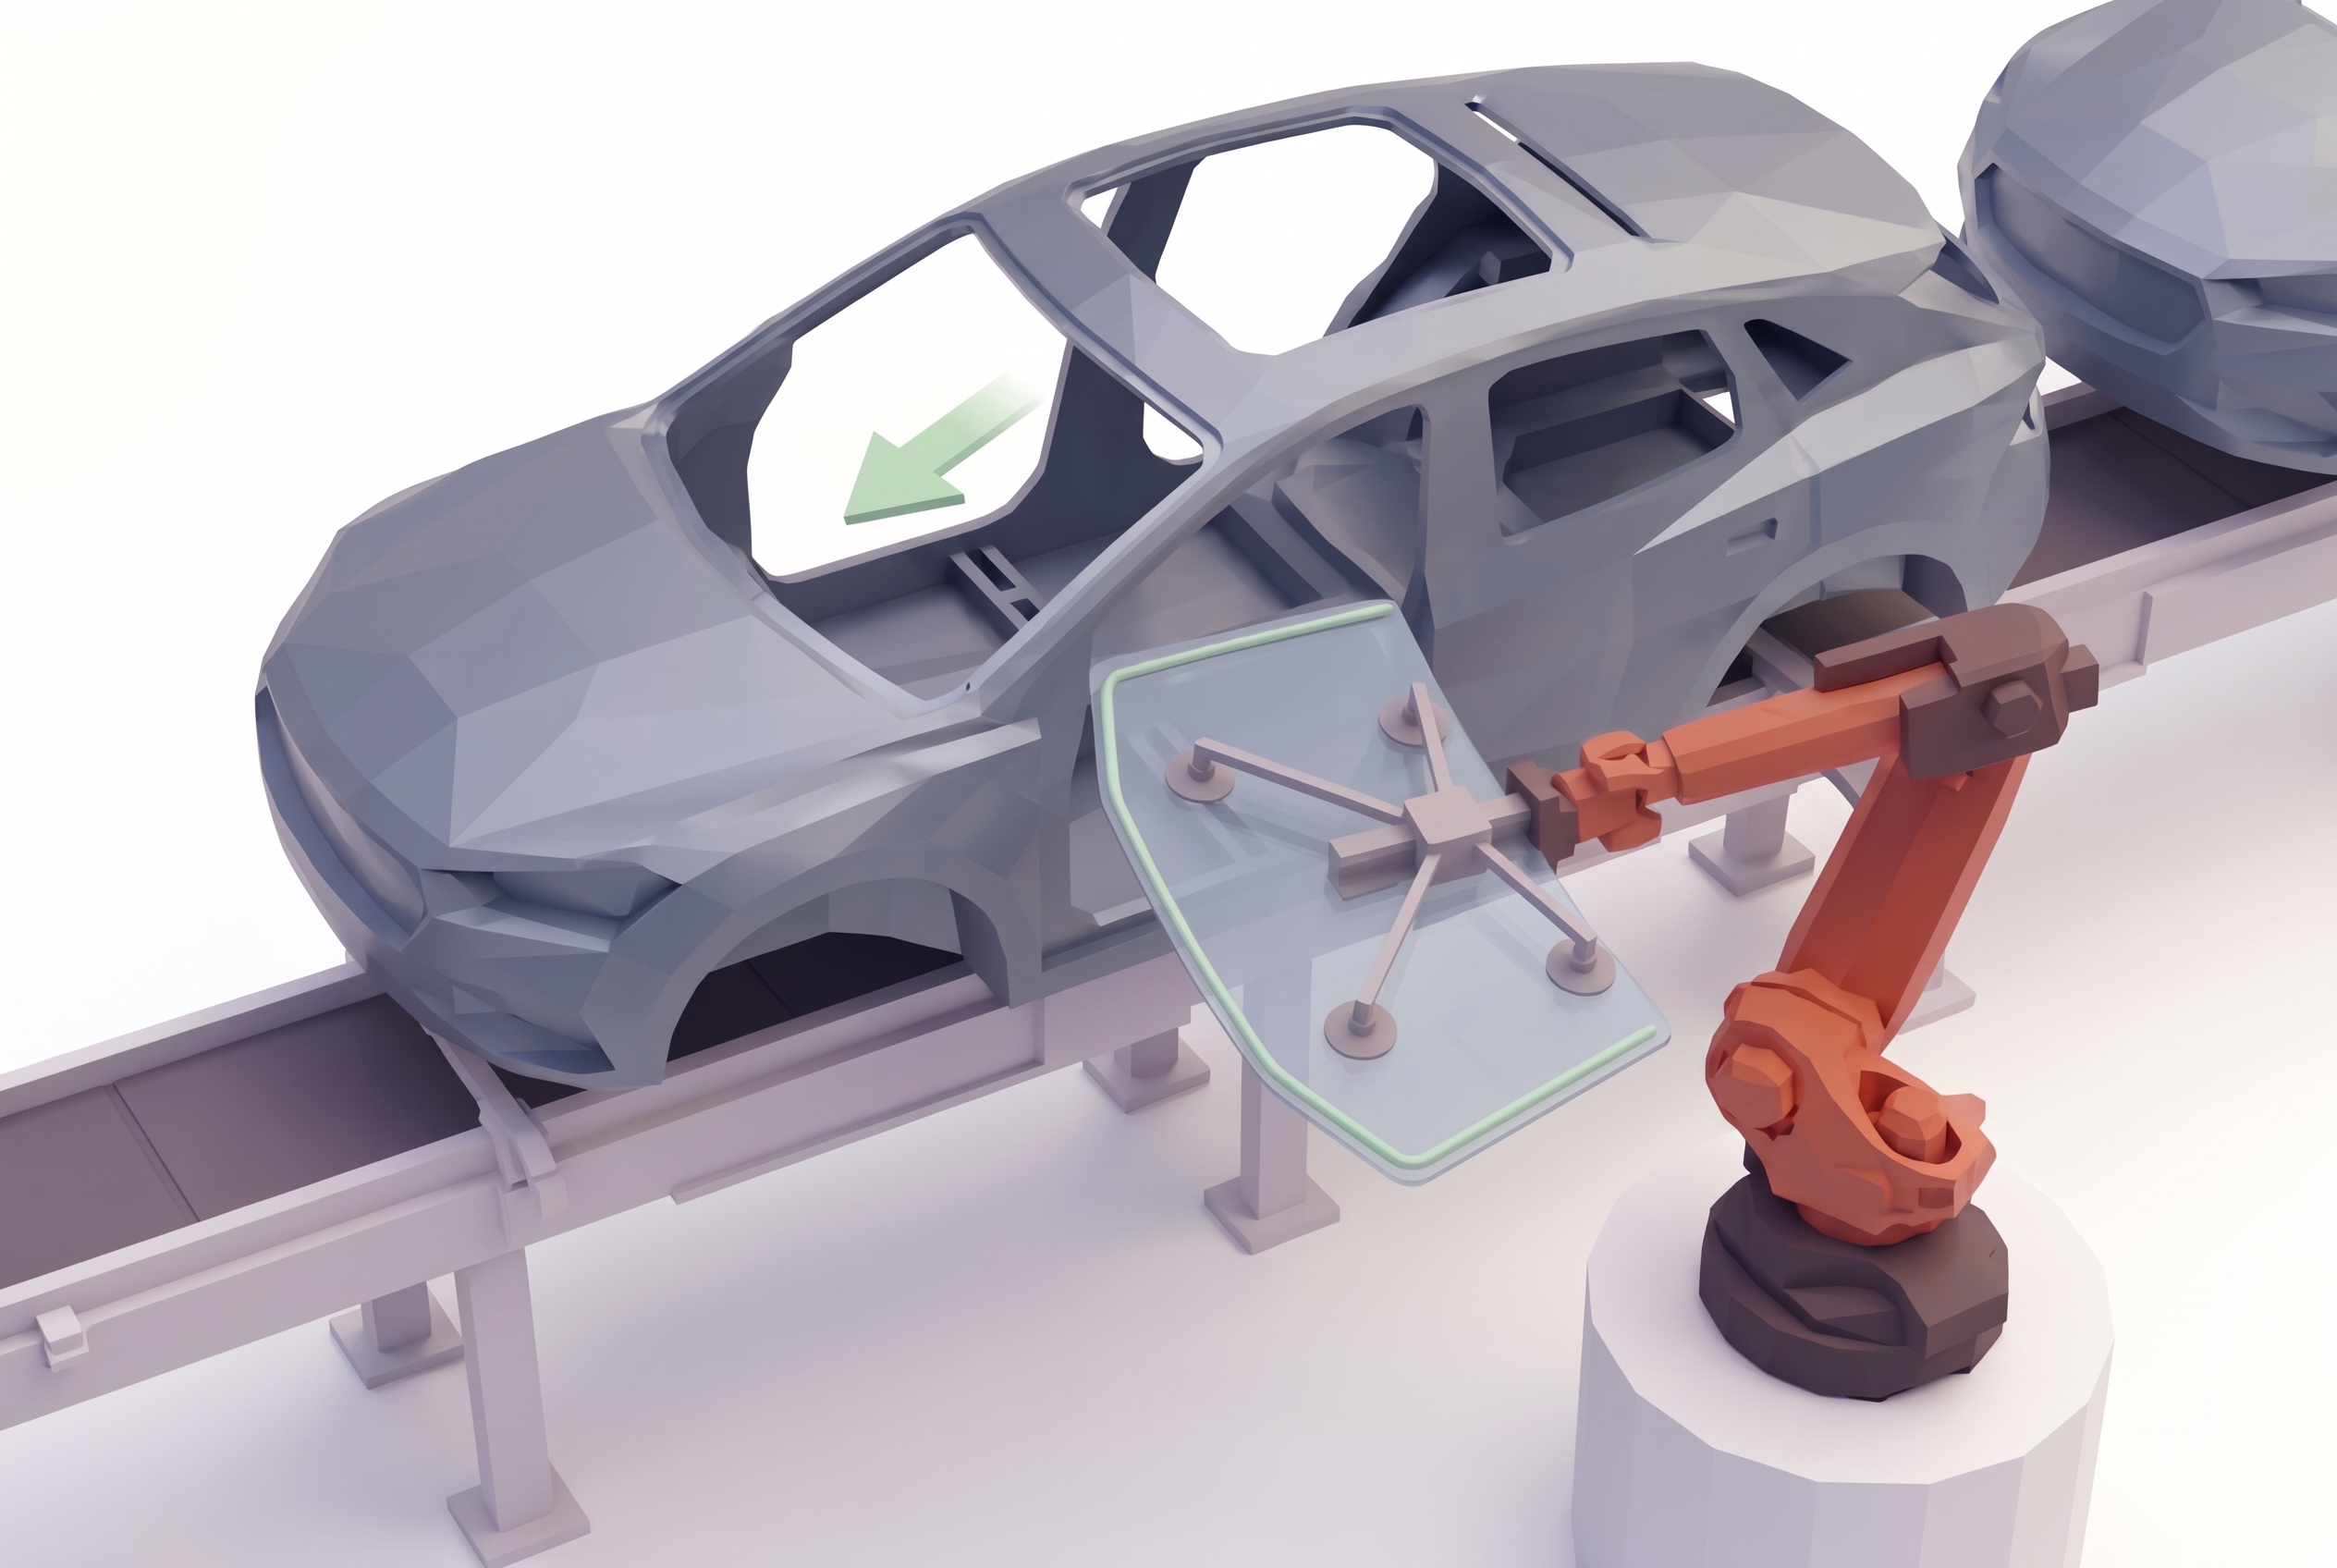
Verglasung und Dachmodule

  • Frontscheibe, Heckscheibe und Panoramadach werden geklebt, nicht verschraubt. Das ist eine strukturelle, sicherheitsrelevante Verbindung, und sobald der Klebstoff die Karosse berührt, gibt es keinen zweiten Versuch.
  • Primer und Klebstoffraupe werden in 3D auf Vollständigkeit, Breite, Höhe und Lage geprüft, die Karosserieöffnung wird gemessen, und der Roboter setzt das Teil in die gemessene Lage.
  • Ein gleichmäßiger Spalt rund um die Scheibe, auch bei schwankenden Karosserietoleranzen, und eine Klebeverbindung, die nicht als Garantiefall zurückkommt.
  • Technologie: VMT Sense&Place | VMT SpinTop | VMT BeadMap
06

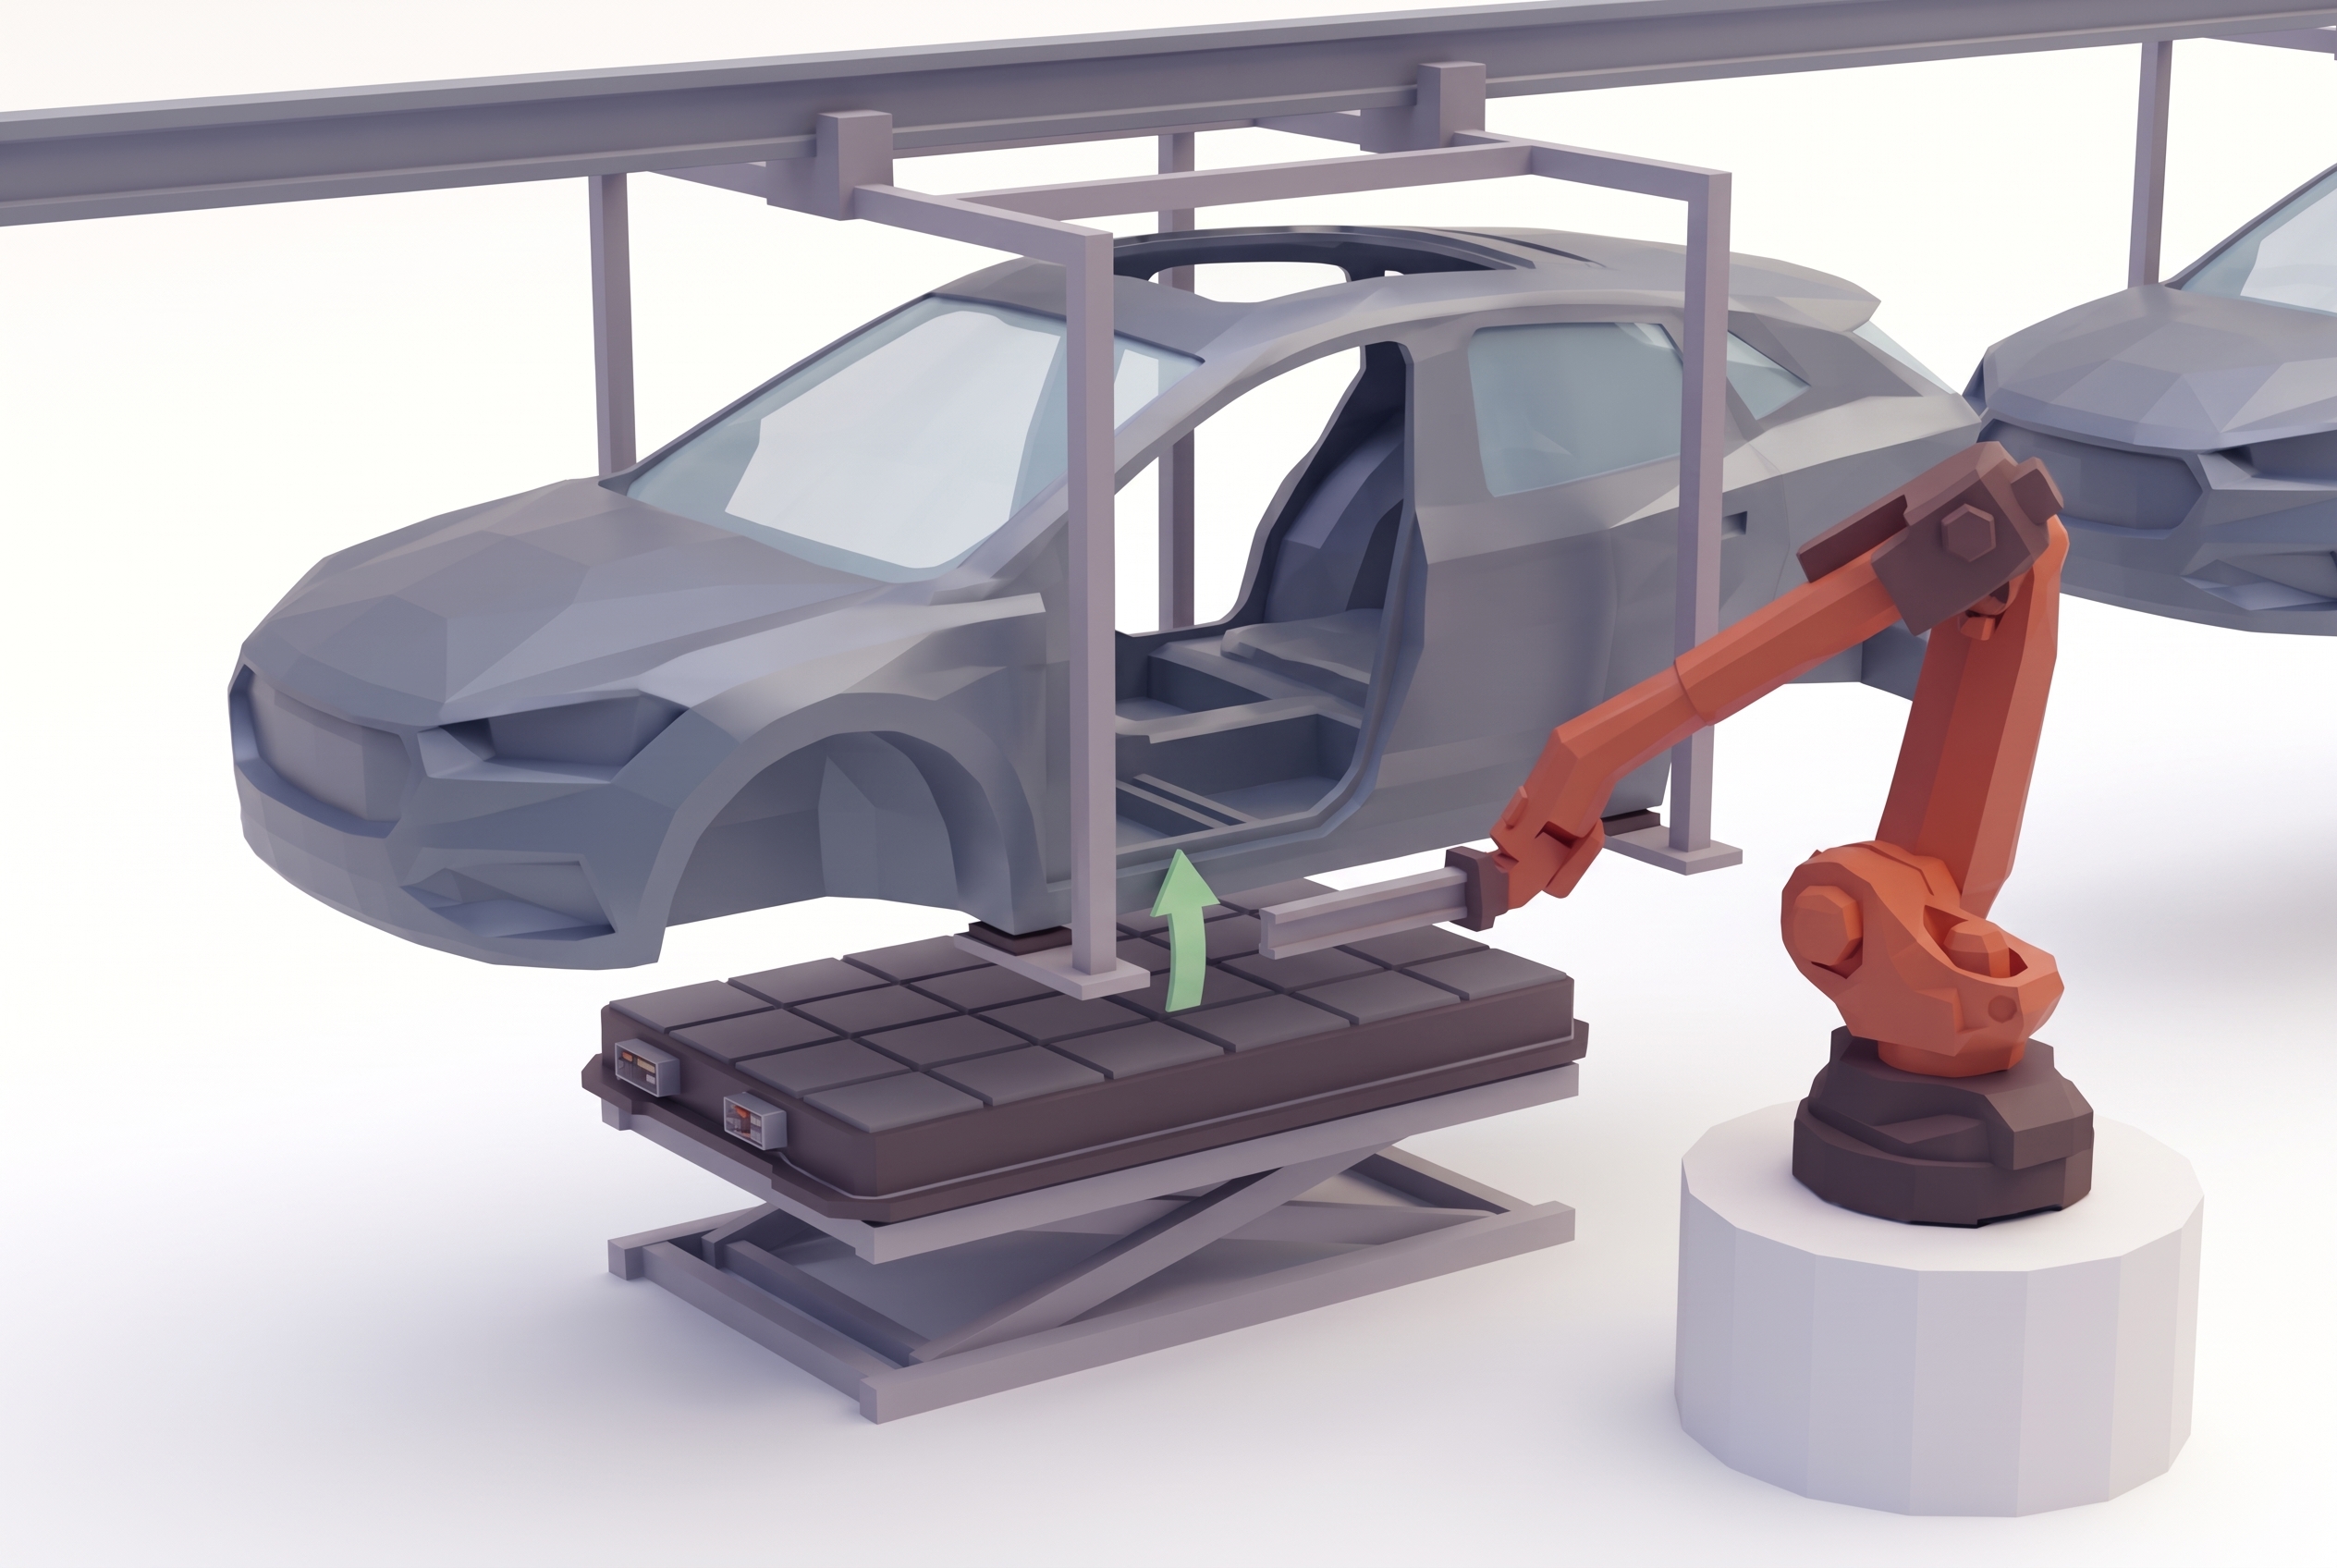
Hochzeit und Batterieeinbau

  • Karosserie und Antriebseinheit treffen hier zum ersten Mal aufeinander, und die Schrauben müssen ihre Gewinde finden, während beide Teile in ihren Aufnahmen hängen.
  • Die Relativlage zwischen Karosserie und Aggregat wird vor dem Fügen gemessen, der Raum über der Batterie auf Fremdteile und Beschädigungen geprüft.
  • Automatisches Verschrauben ohne manuelle Korrektur, für Verbrenner- und BEV-Plattformen auf derselben Linie.
  • Technologie: VMT Inspection | VMT ClearSpace | VMT 3DLE
07

Sitze, Frontend-Modul und Head-up-Display

  • Schwere vormontierte Module gehen in Öffnungen, die keine Näherung zulassen, und das Head-up-Display reagiert auf ein Zehntel Grad.
  • Sitzschienen, Bauraum und Befestigungspunkte werden in 3D gemessen, damit der Roboter das Modul auf einer für dieses Fahrzeug berechneten Bahn fügt.
  • Keine beschädigte Türverkleidung, keine Nacharbeit an der Projektionsgeometrie, dieselbe Station für jede Sitz- und Ausstattungsvariante.
  • Technologie: VMT OSC | VMT CloudBK
08

Radmontage

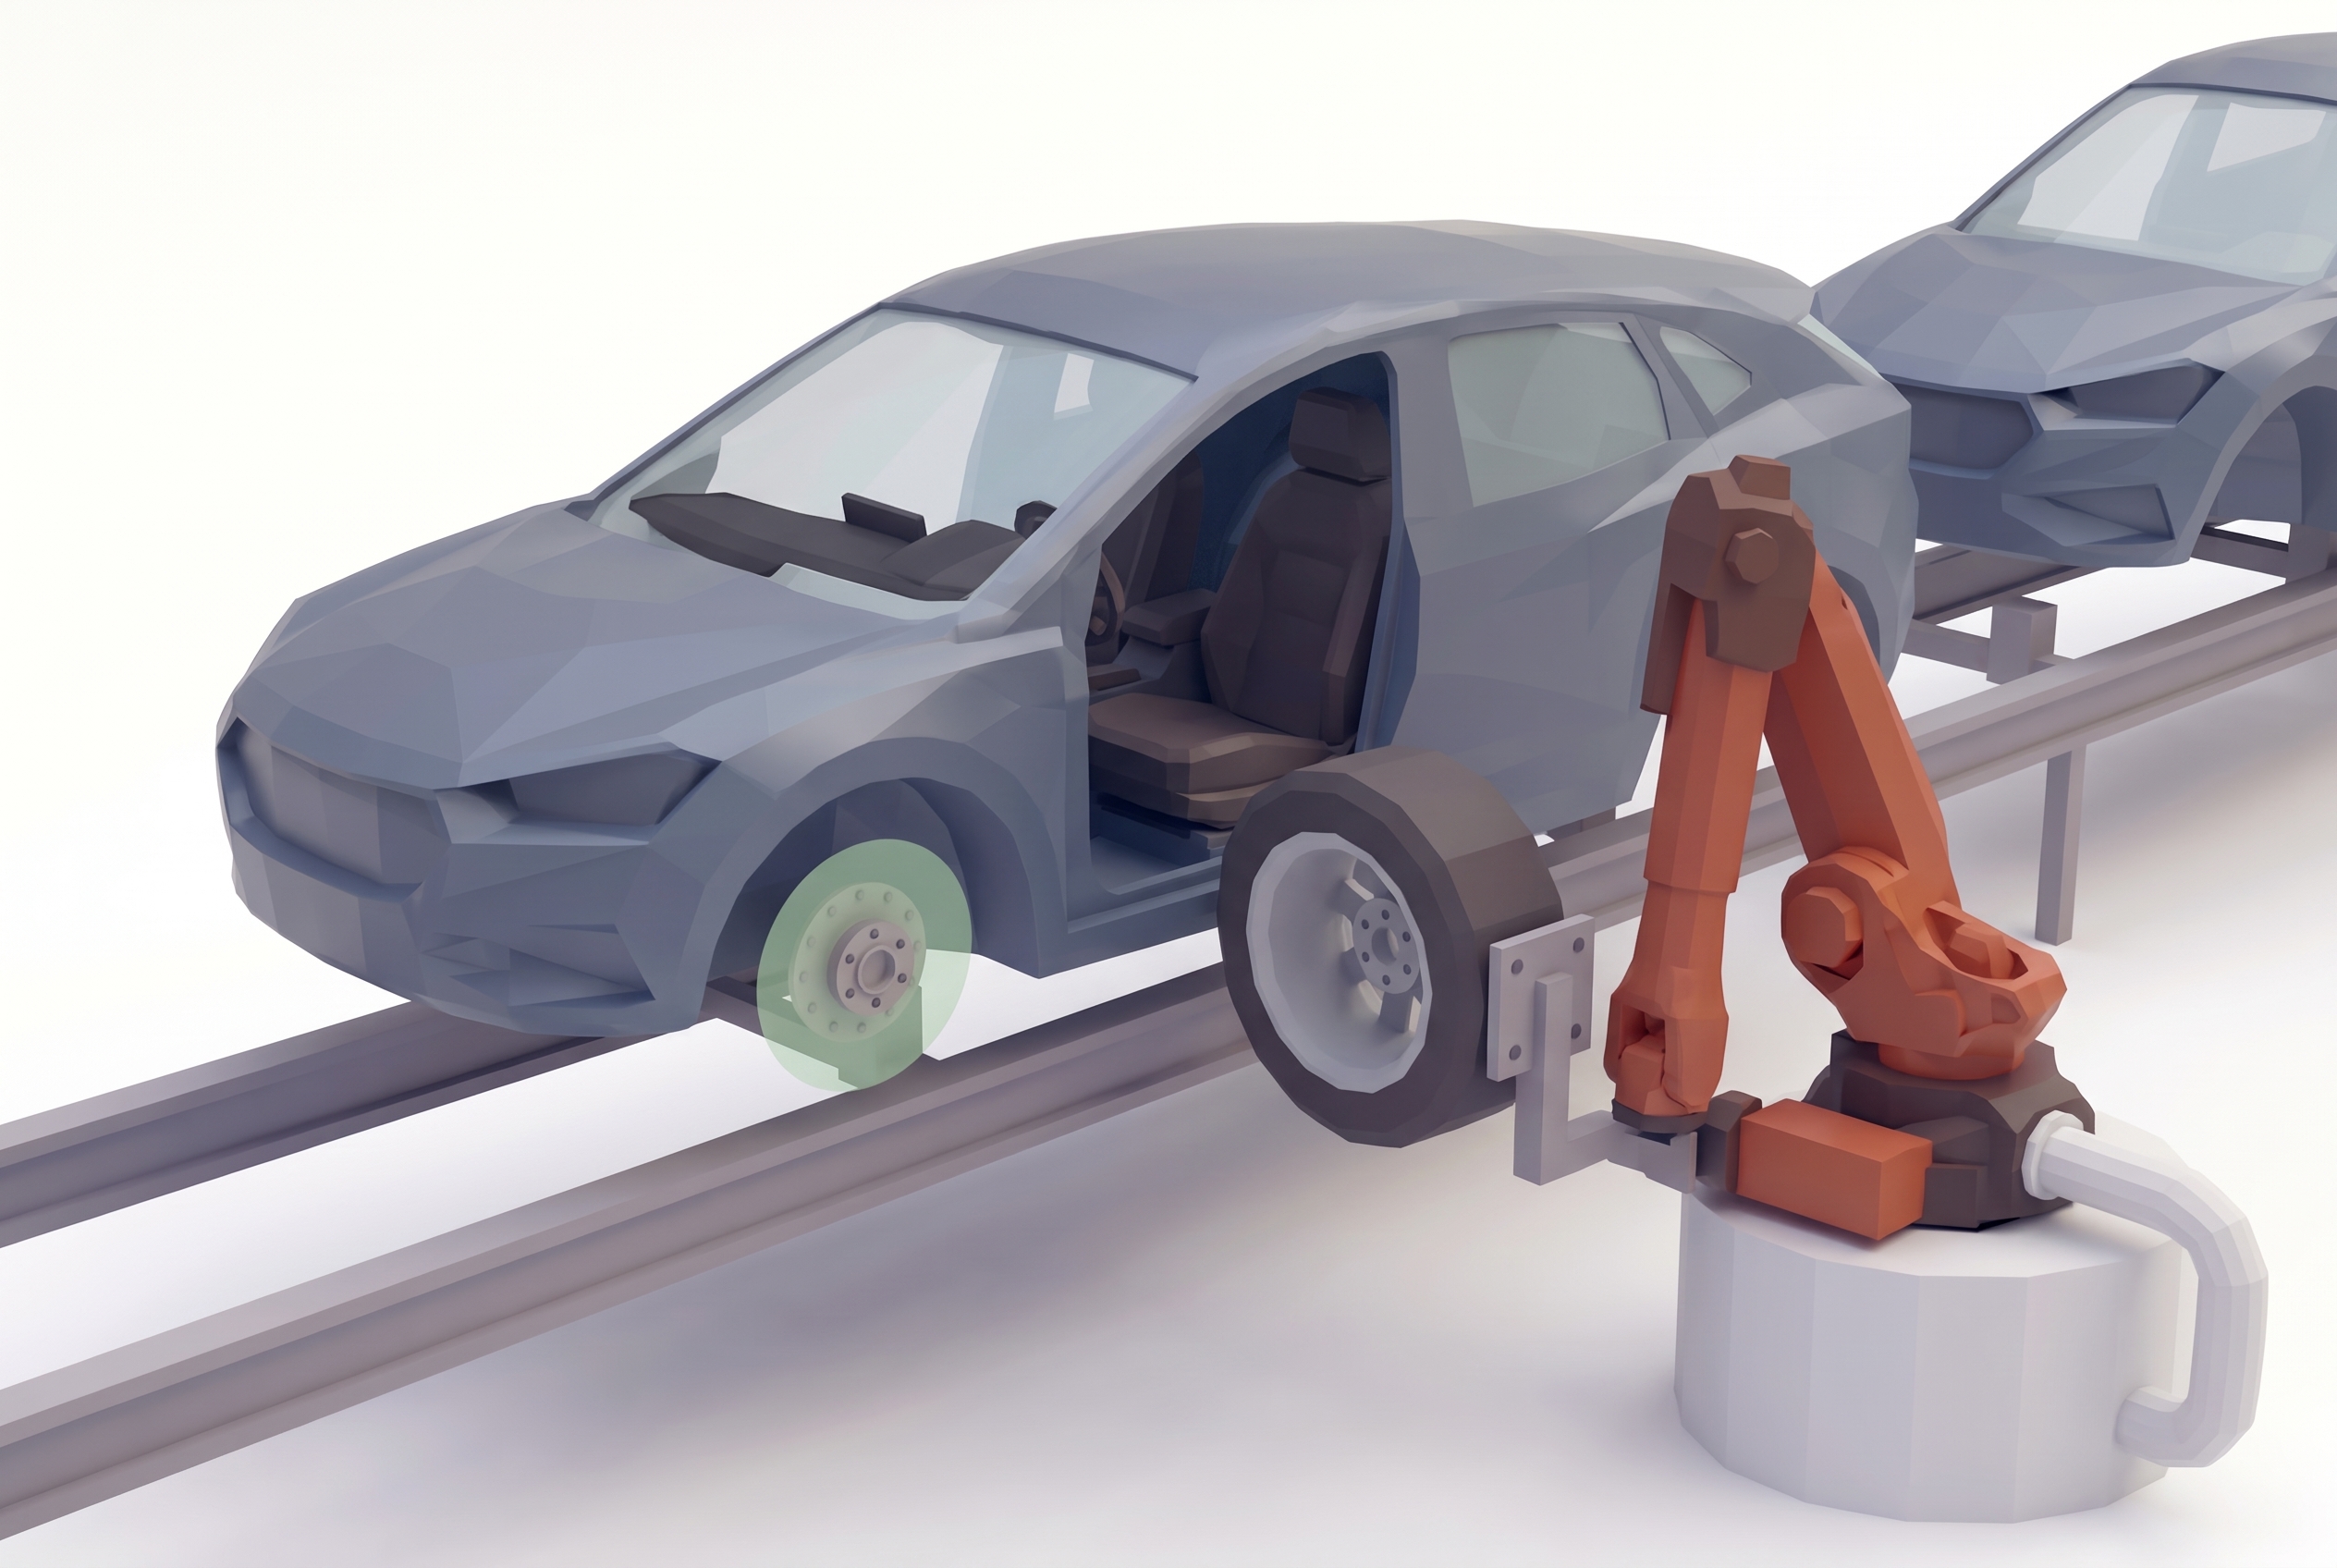
  • Räder werden an der fahrenden Linie montiert, und Nabe und Lochbild stehen an jedem Fahrzeug in einer anderen Winkellage.
  • Rad- und Nabenlage werden erfasst, damit der Schrauber im richtigen Winkel andockt.
  • Kein manuelles Ausrichten, keine verkanteten Schrauben, kein Linienstopp für eine Radmontage.
  • Technologie: VMT OSC
09

Spaltmaß und Bündigkeit

  • Spaltmaß und Bündigkeit ist das eine Qualitätsmerkmal, das der Endkunde ohne Messmittel beurteilt, direkt am Fahrzeug stehend.
  • Spalt und Bündigkeit werden an Türen, Hauben und Klappen gemessen. Die Lehrensimulation bildet das Ergebnis einer Handlehre rechnerisch nach, sodass bestehende Toleranzvorgaben gültig bleiben.
  • Jedes Fahrzeug statt einer Stichprobe, die Ergebnisse gehen direkt ins Qualitätssystem des Werks.
  • Technologie: VMT Gap & Flush

10

Vollständigkeits- und Q-Gate-Prüfung

  • Nach jedem Montageabschnitt muss bestätigt werden, dass alles da ist: Stopfen, Muttern, Etiketten, Schrauben, Abdeckungen, und jeweils die richtige Variante.
  • Stopfen werden auf Vorhandensein und korrekten Sitz geprüft, Unterboden, Montagerahmen und variantenspezifische Merkmale an den Q-Gates kontrolliert, mit 3D-Freiraumprüfung, wo Bauteile kollisionsfrei passen müssen.
  • Fehlende Stopfen werden gefunden, bevor eindringendes Wasser zu Korrosion wird, und kein Fahrzeug verlässt einen Abschnitt auf Verdacht.
  • Technologie: VMT Plug Detection | VMT Inspection | VMT ClearSpace
Back

Unser Team meldet sich in Kürze

KURZE REAKTIONSZEITEN
TECHNISCHE EXPERTISE & SUPPORT
LÖSUNGSORIENTIERT
01
02
03
04
SENDEN
Thank you! Your submission has been received!
Oops! Something went wrong while submitting the form.