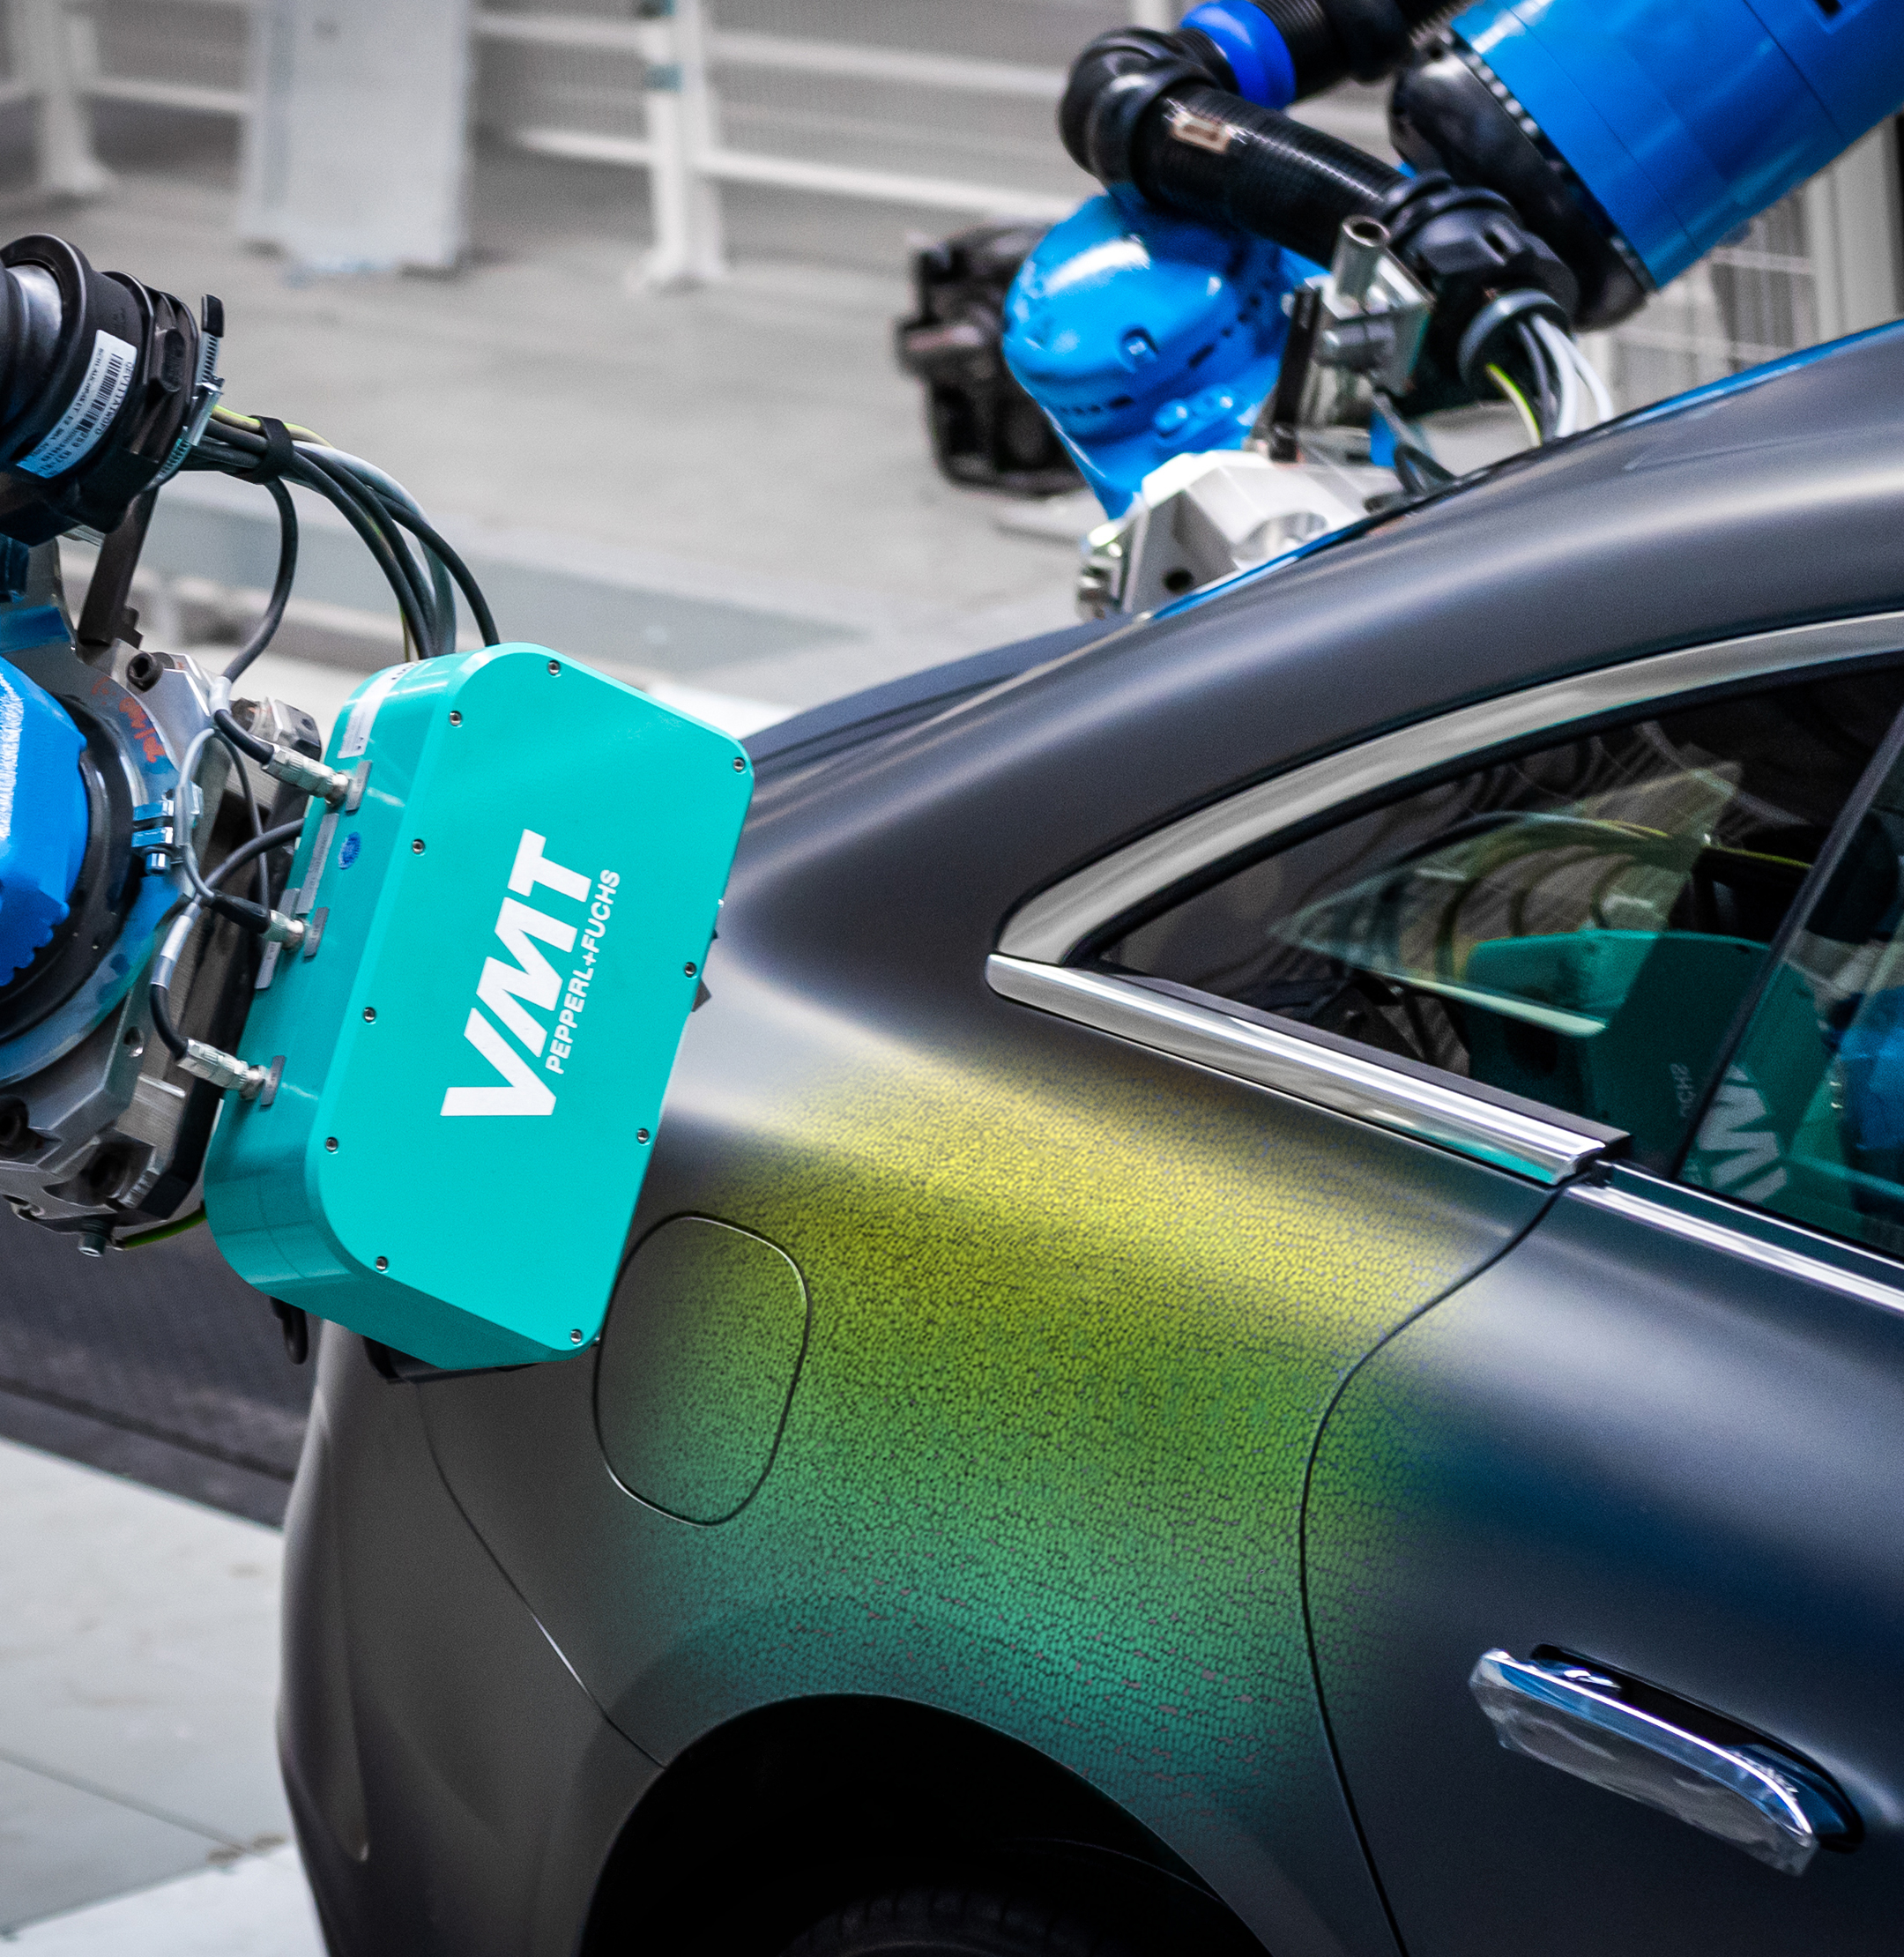
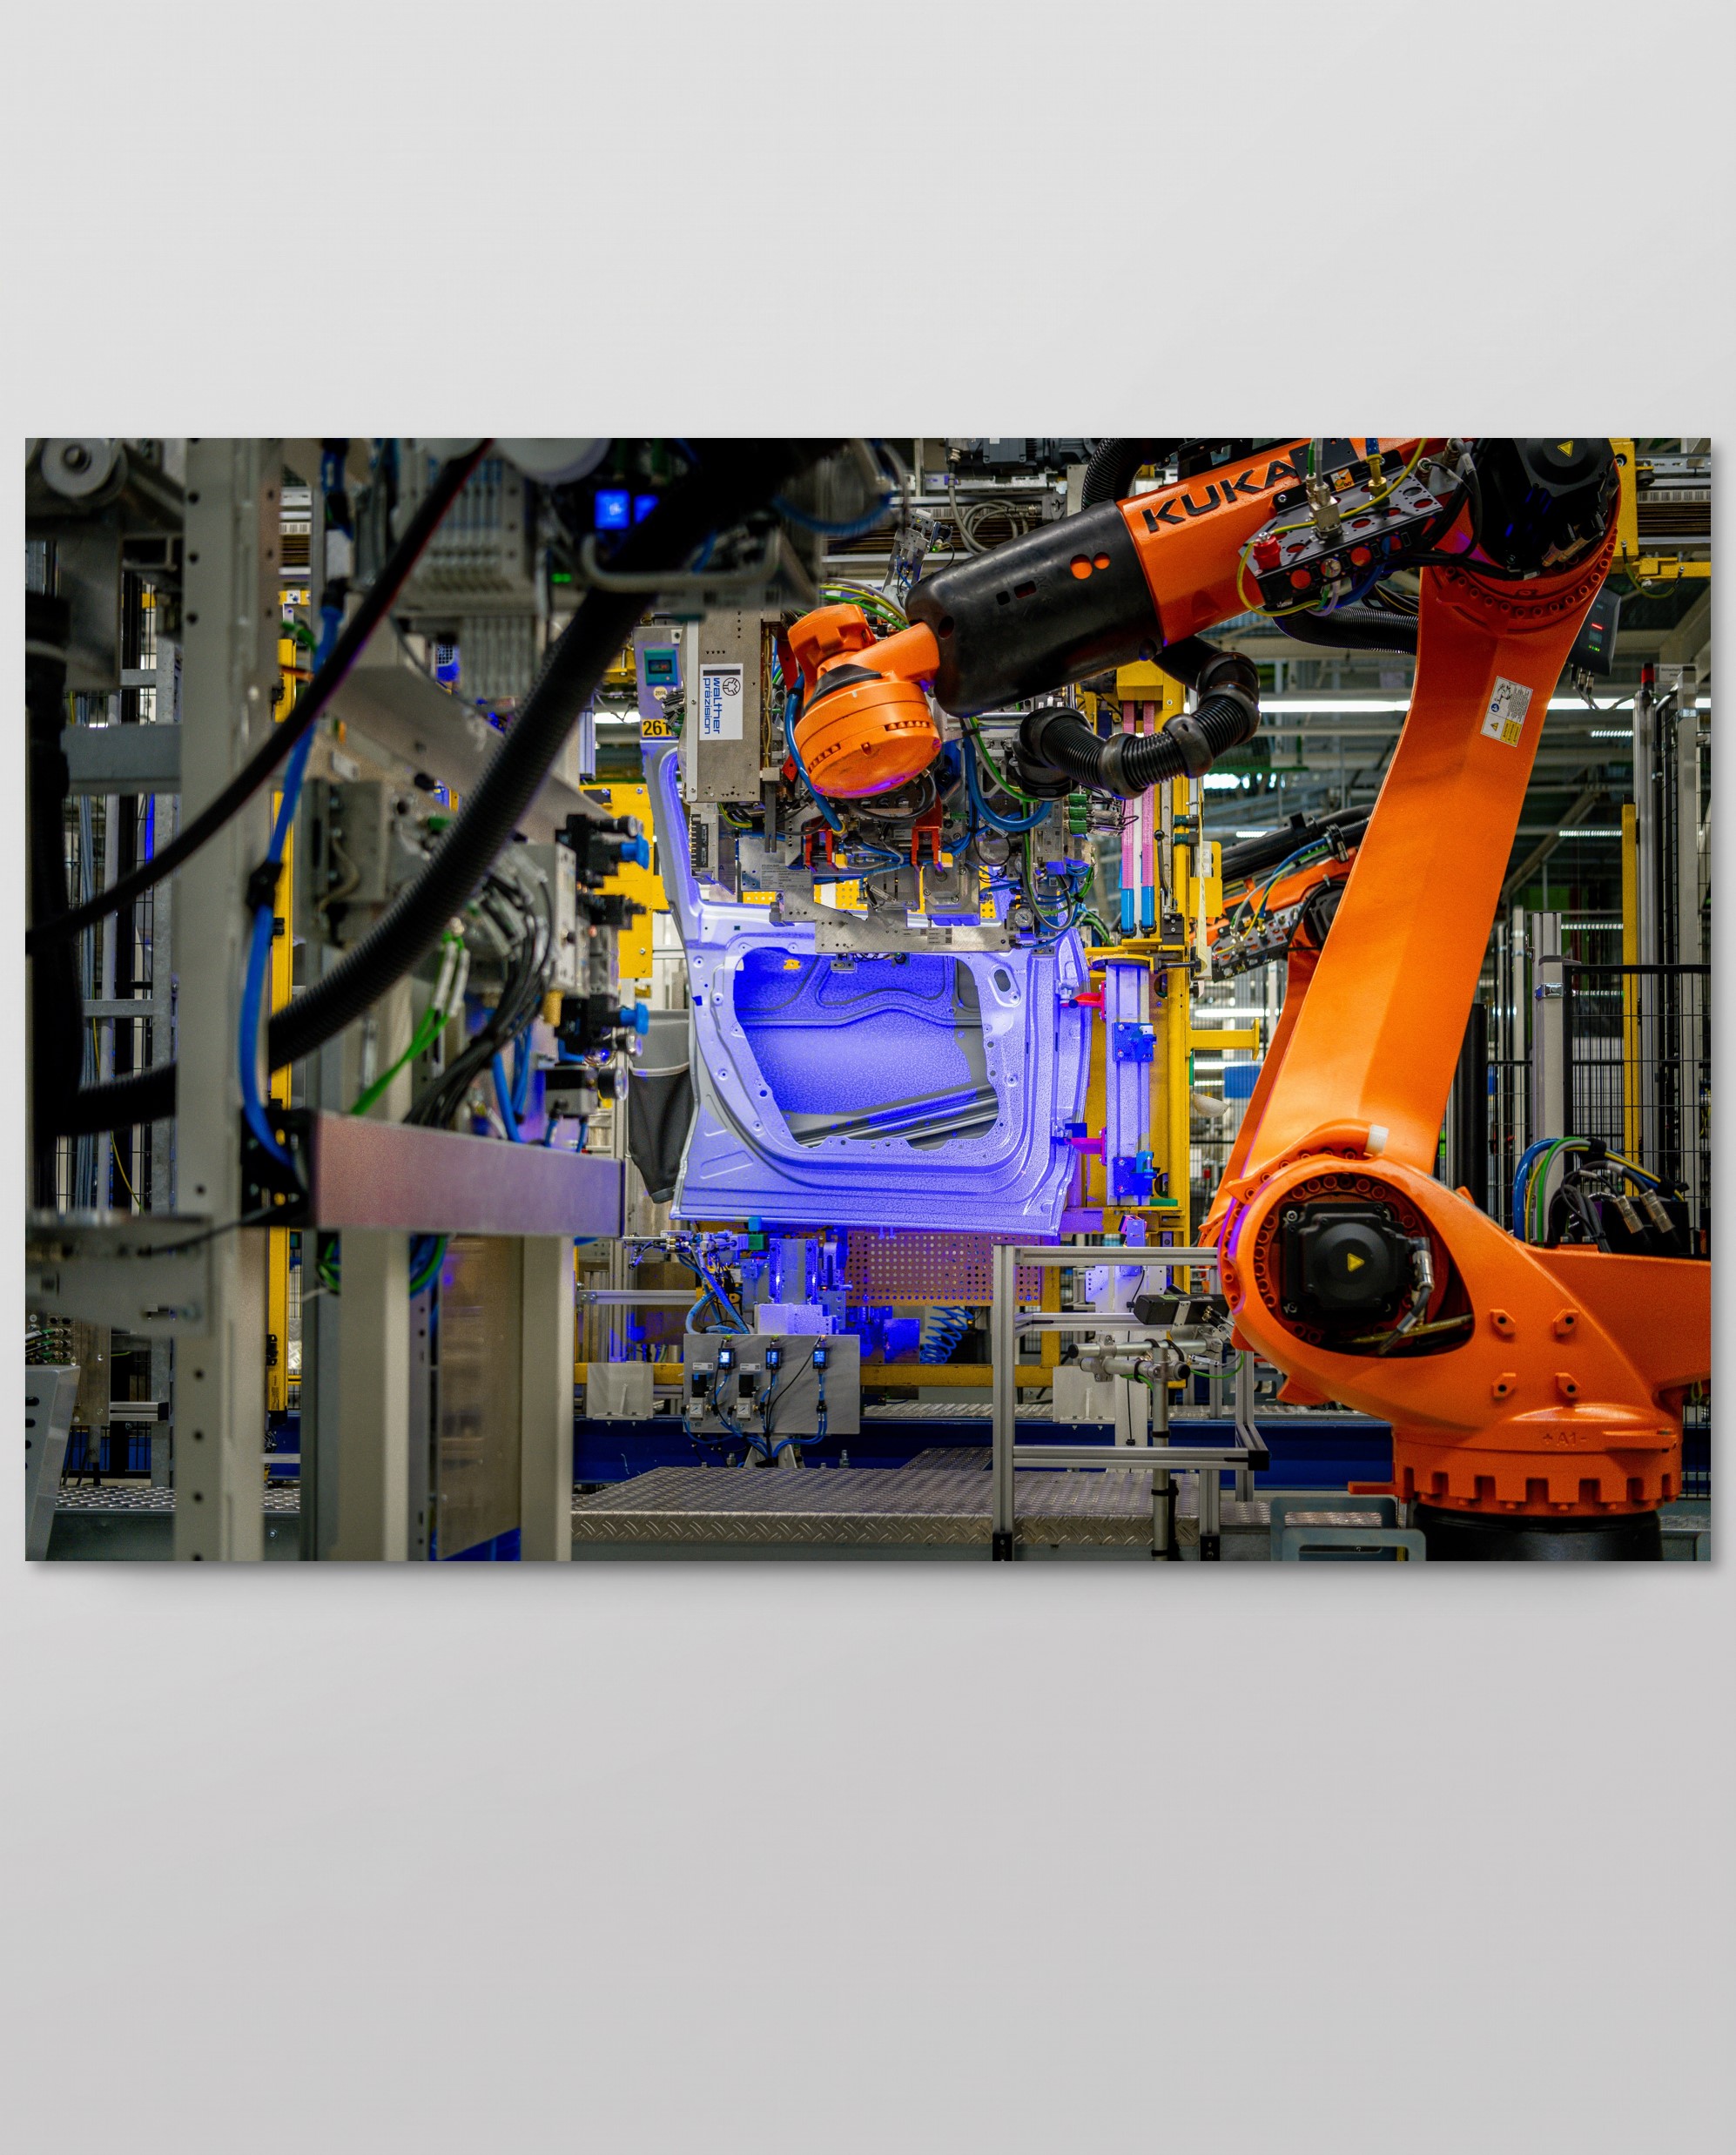
Wenn Bauteile nur lose positioniert sind – hängend am Skid, liegend in einer Kiste oder gehalten im Greifer –, können Handhabungsprozesse sich nicht auf eine feste Ablageposition verlassen. VMT OSC löst dies, indem eine vollständige 3D-Punktwolke des Bauteils erfasst und mit dessen CAD-Modell abgeglichen wird – das Ergebnis ist eine präzise Positionskorrektur direkt für den Roboter, unabhängig davon, wo sich das Bauteil aktuell befindet.
Vollautomatische Positionierung
Löst Positionierungsprobleme ohne manuelle Einrichtung oder Teachen
Hohe Genauigkeit
Bis zu <0,2 mm, je nach Sensorkonfiguration
Flexible Integration
Skalierbar in Sensorgröße, -typ und -anzahl; kombinierbar mit weiteren VMT-Technologien
How it works
Punktwolkenerfassung & CAD-Matching
Millionen einzelner 3D-Punkte werden zu einer Punktwolke zusammengesetzt und mit dem CAD-Referenzmodell des Bauteils abgeglichen, um dessen tatsächliche Position und Orientierung zu bestimmen.
Positionsbestimmung über Point Cloud Registration (PCR)
Das Objekt wird über Flächenübereinstimmungen statt dedizierter Merkmale erkannt, die Position wird im Tool- oder Basis-Koordinatensystem des Roboters berechnet.
Direkte Roboterkorrektur
Der ermittelte Positions- bzw. Korrekturvektor wird direkt an den Roboter übergeben, für eine präzise Handhabung oder Montage.
01
How it works
Software & Control
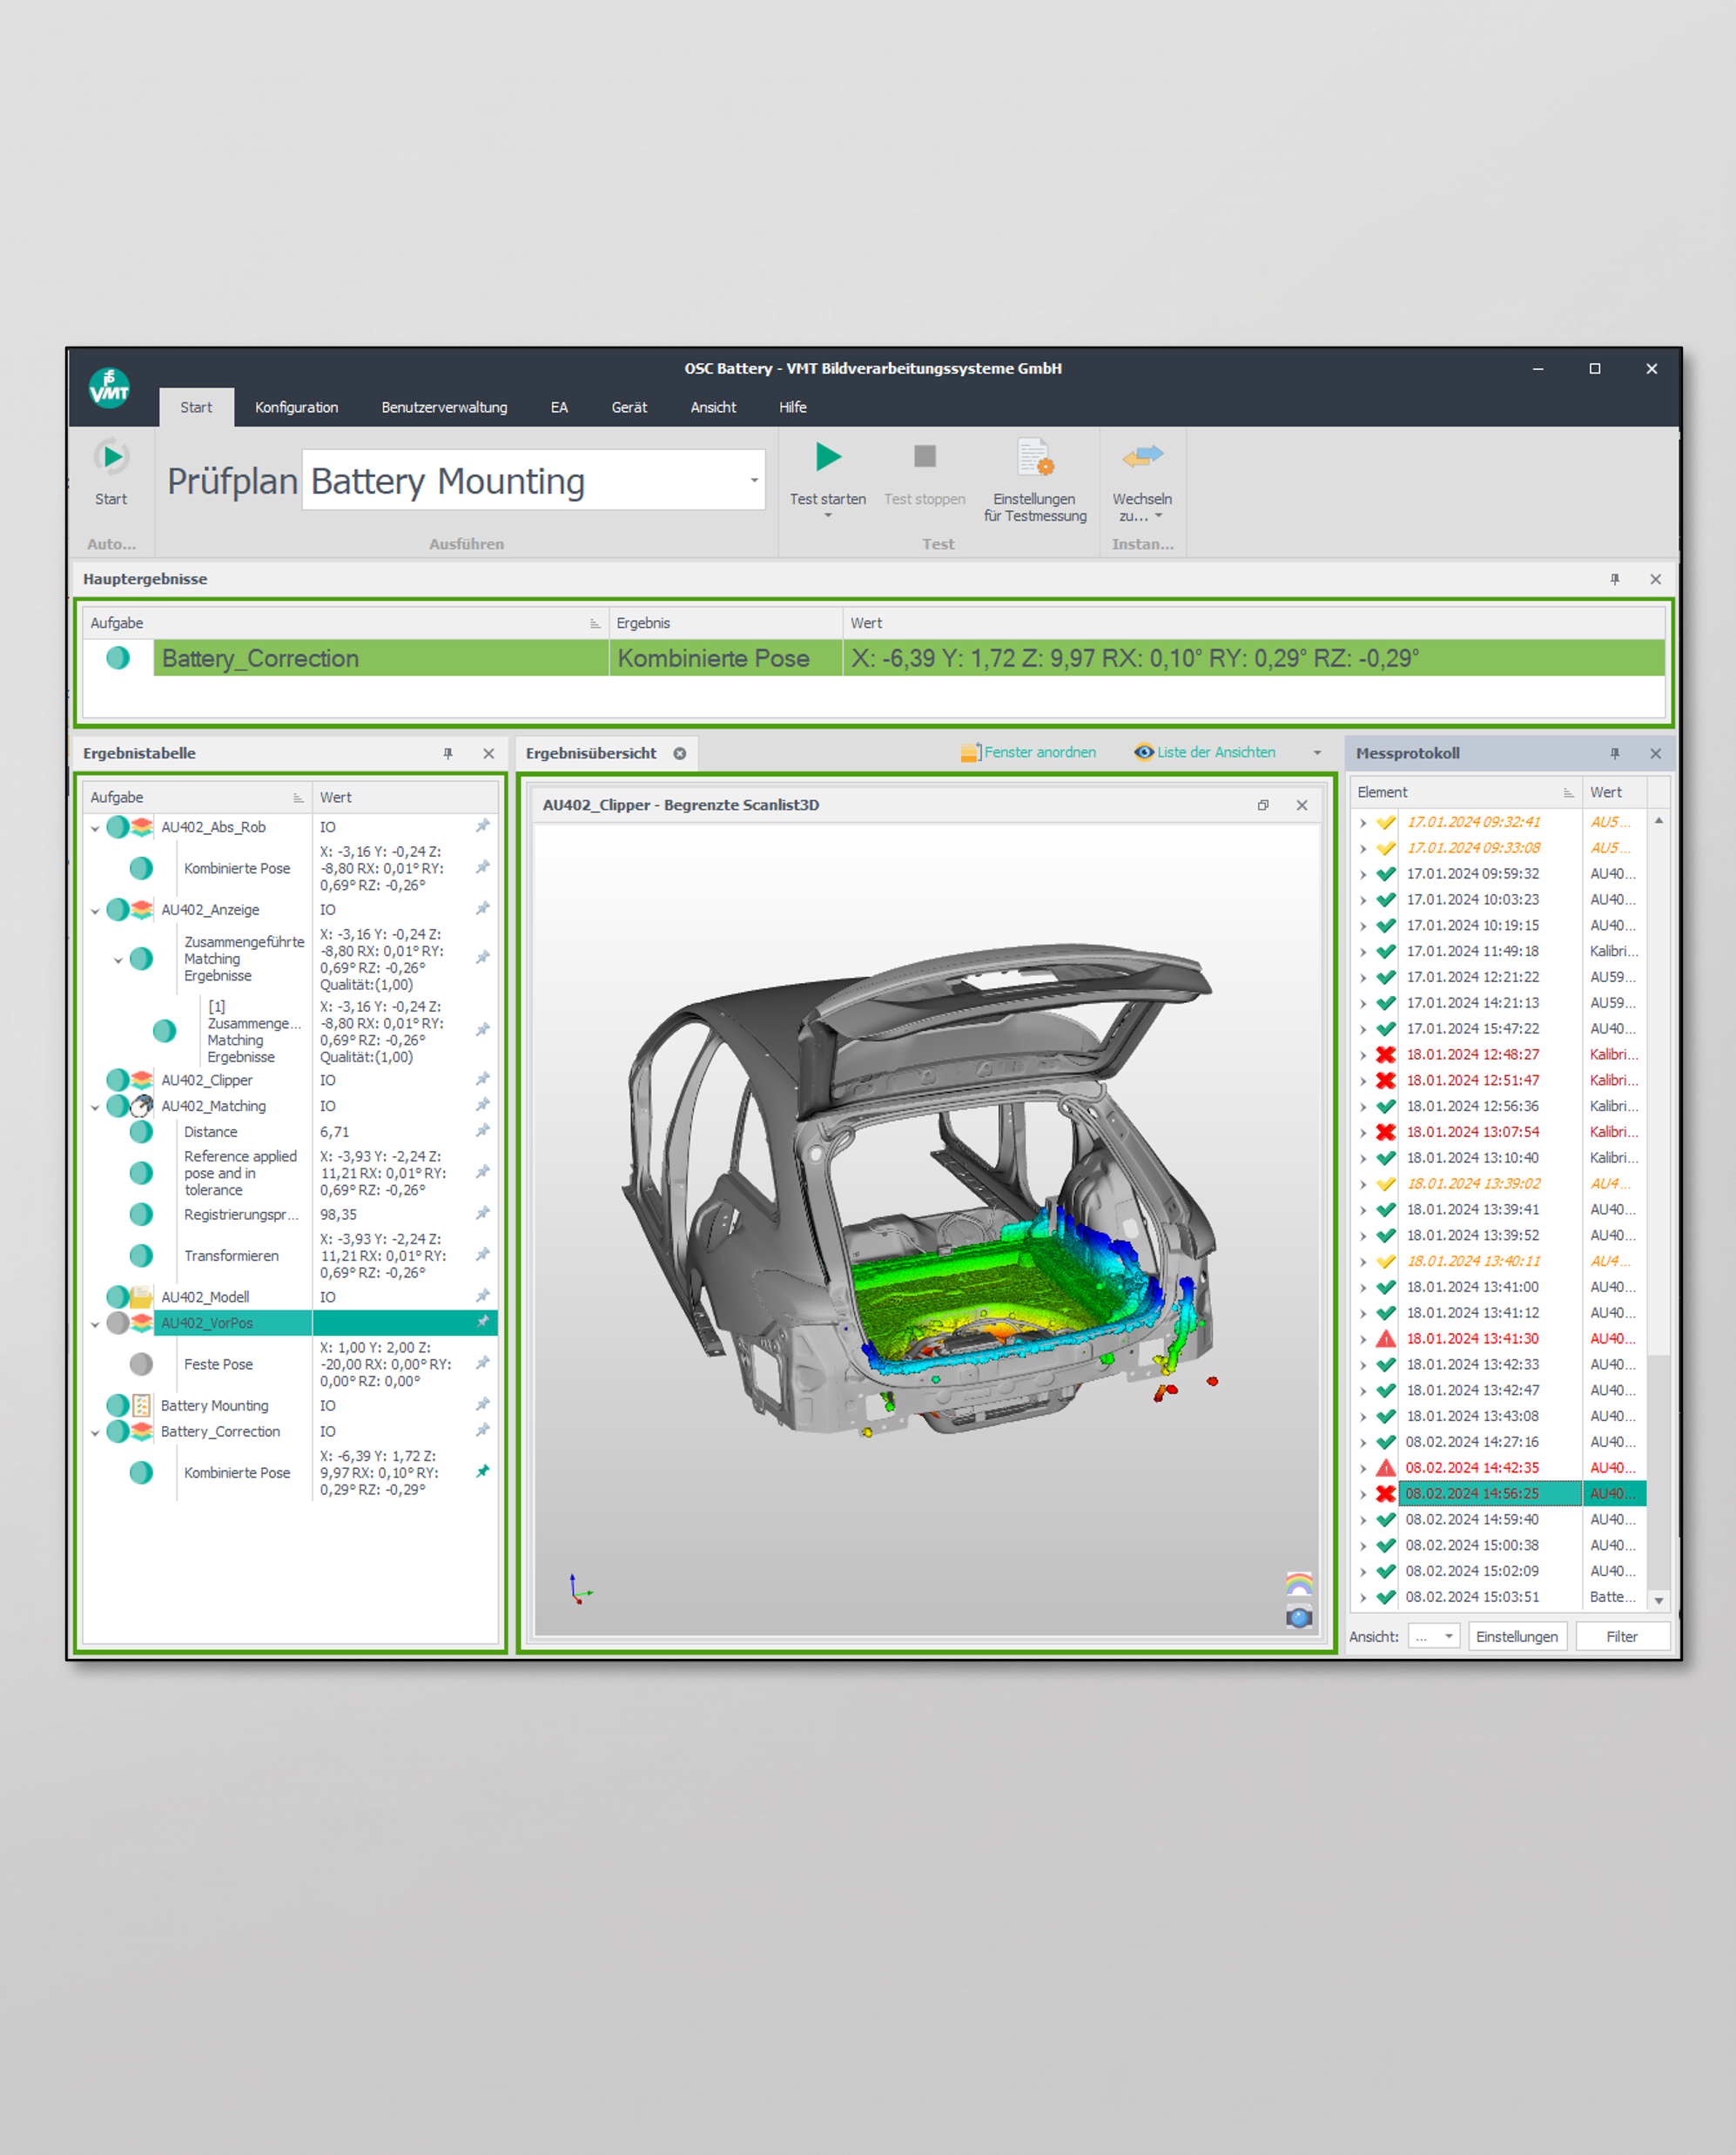
VMT MSS Softwareplattform
Visualisiert Punktwolke und CAD-Abgleich, zeigt das Hauptergebnis (z. B. 3D-Lage als Basiskorrektur) an und unterstützt native Schnittstellen zu Robotersteuerungen, Zellenleitsystemen und Cloud-Servern.
Schnelle Typintegration
Neue Bauteilvarianten werden einfach durch Laden eines neuen CAD-Referenzmodells hinzugefügt, ohne einzelne Merkmale neu einzulernen.
Automatische Kalibrierung
Kugeltafel-Kalibrierverfahren gleichen das Koordinatensystem nach einem Sensortausch ab; Suchbereiche passen sich automatisch an, ein manuelles Nachteachen entfällt.
02
Software & Control
Hardware & Integration
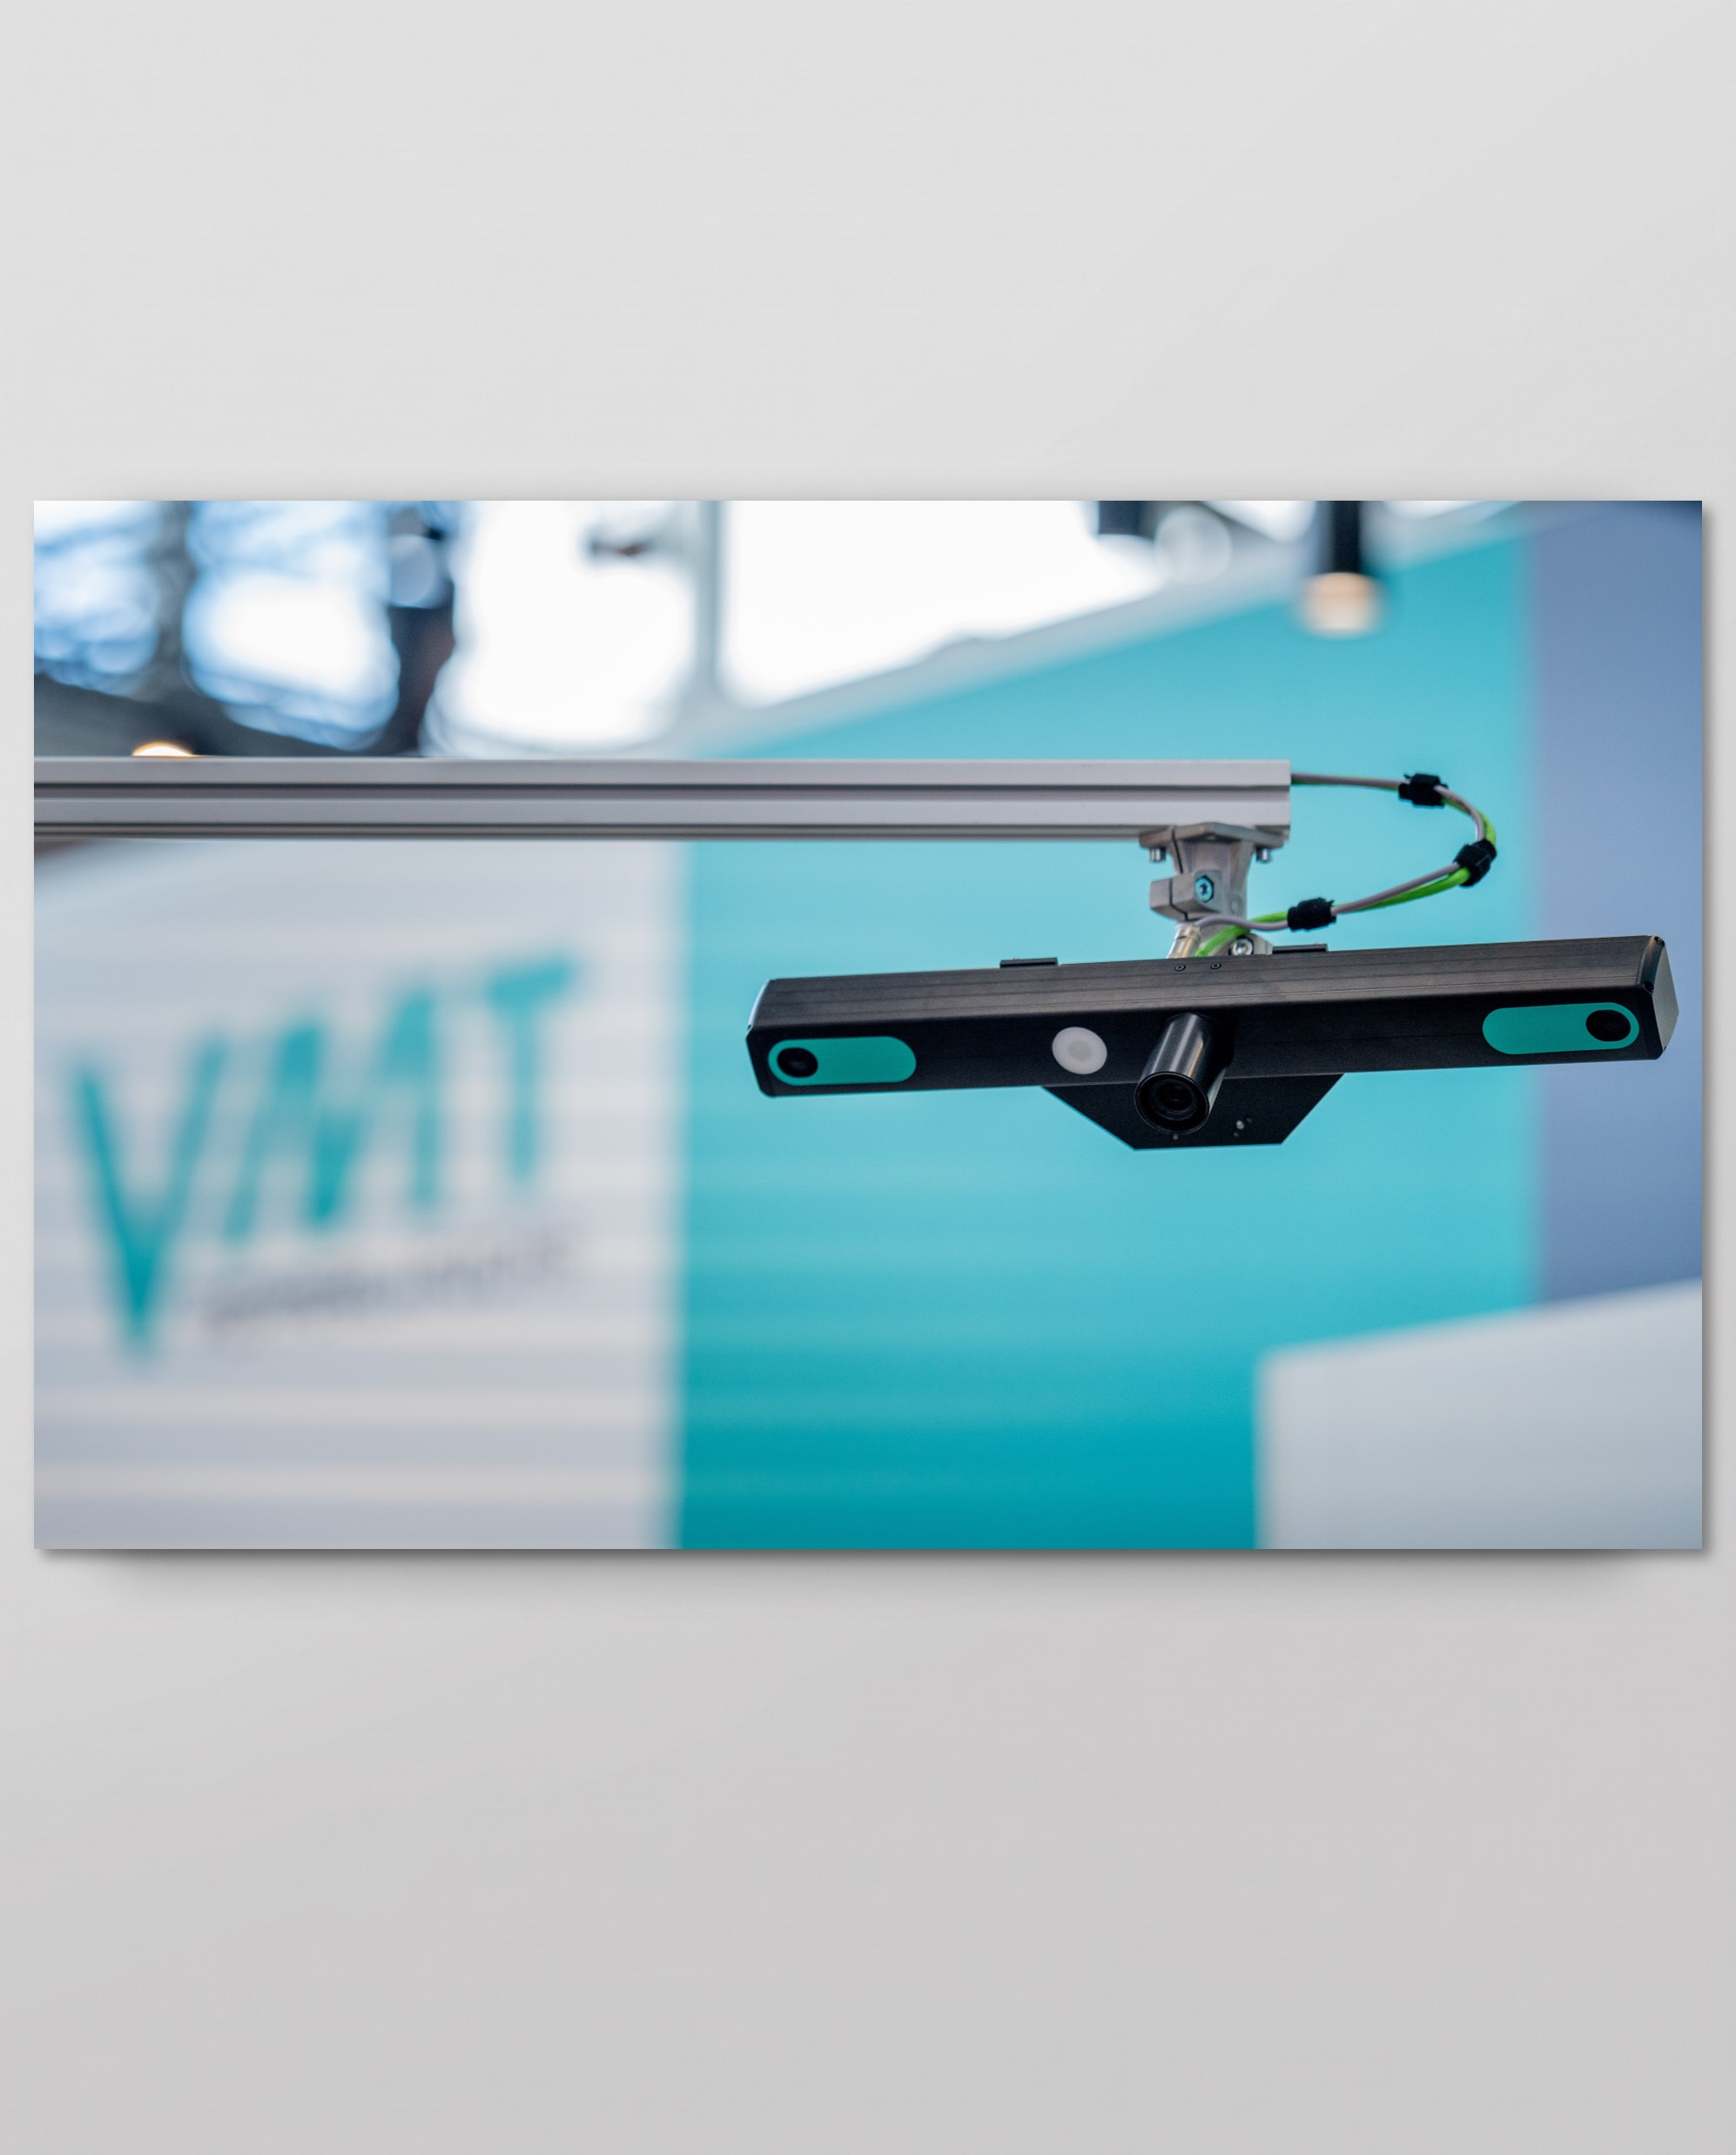
Aktive 3D-Stereosensorik
Projiziert ein eigenes Muster auf das Objekt und nutzt eigene Beleuchtung, für zuverlässige Messung unabhängig von Fremdlicht oder Lackfarbe.
Robotergeführt oder statisch montiert
Der Sensor kann robotergeführt oder statisch montiert werden, mehrere Sensoren sind für die Erfassung aus verschiedenen Blickwinkeln kombinierbar.
Direkte Roboterkommunikation
Verbindung mit einem Windows-IPC und direkte Kommunikation mit dem Roboter über Feldbus für eine schnelle Übertragung der Korrekturdaten in Echtzeit.
03
Hardware & Integration
Unser Team meldet sich in Kürze
KURZE REAKTIONSZEITEN
TECHNISCHE EXPERTISE & SUPPORT
LÖSUNGSORIENTIERT
Thank you! Your submission has been received!
Oops! Something went wrong while submitting the form.