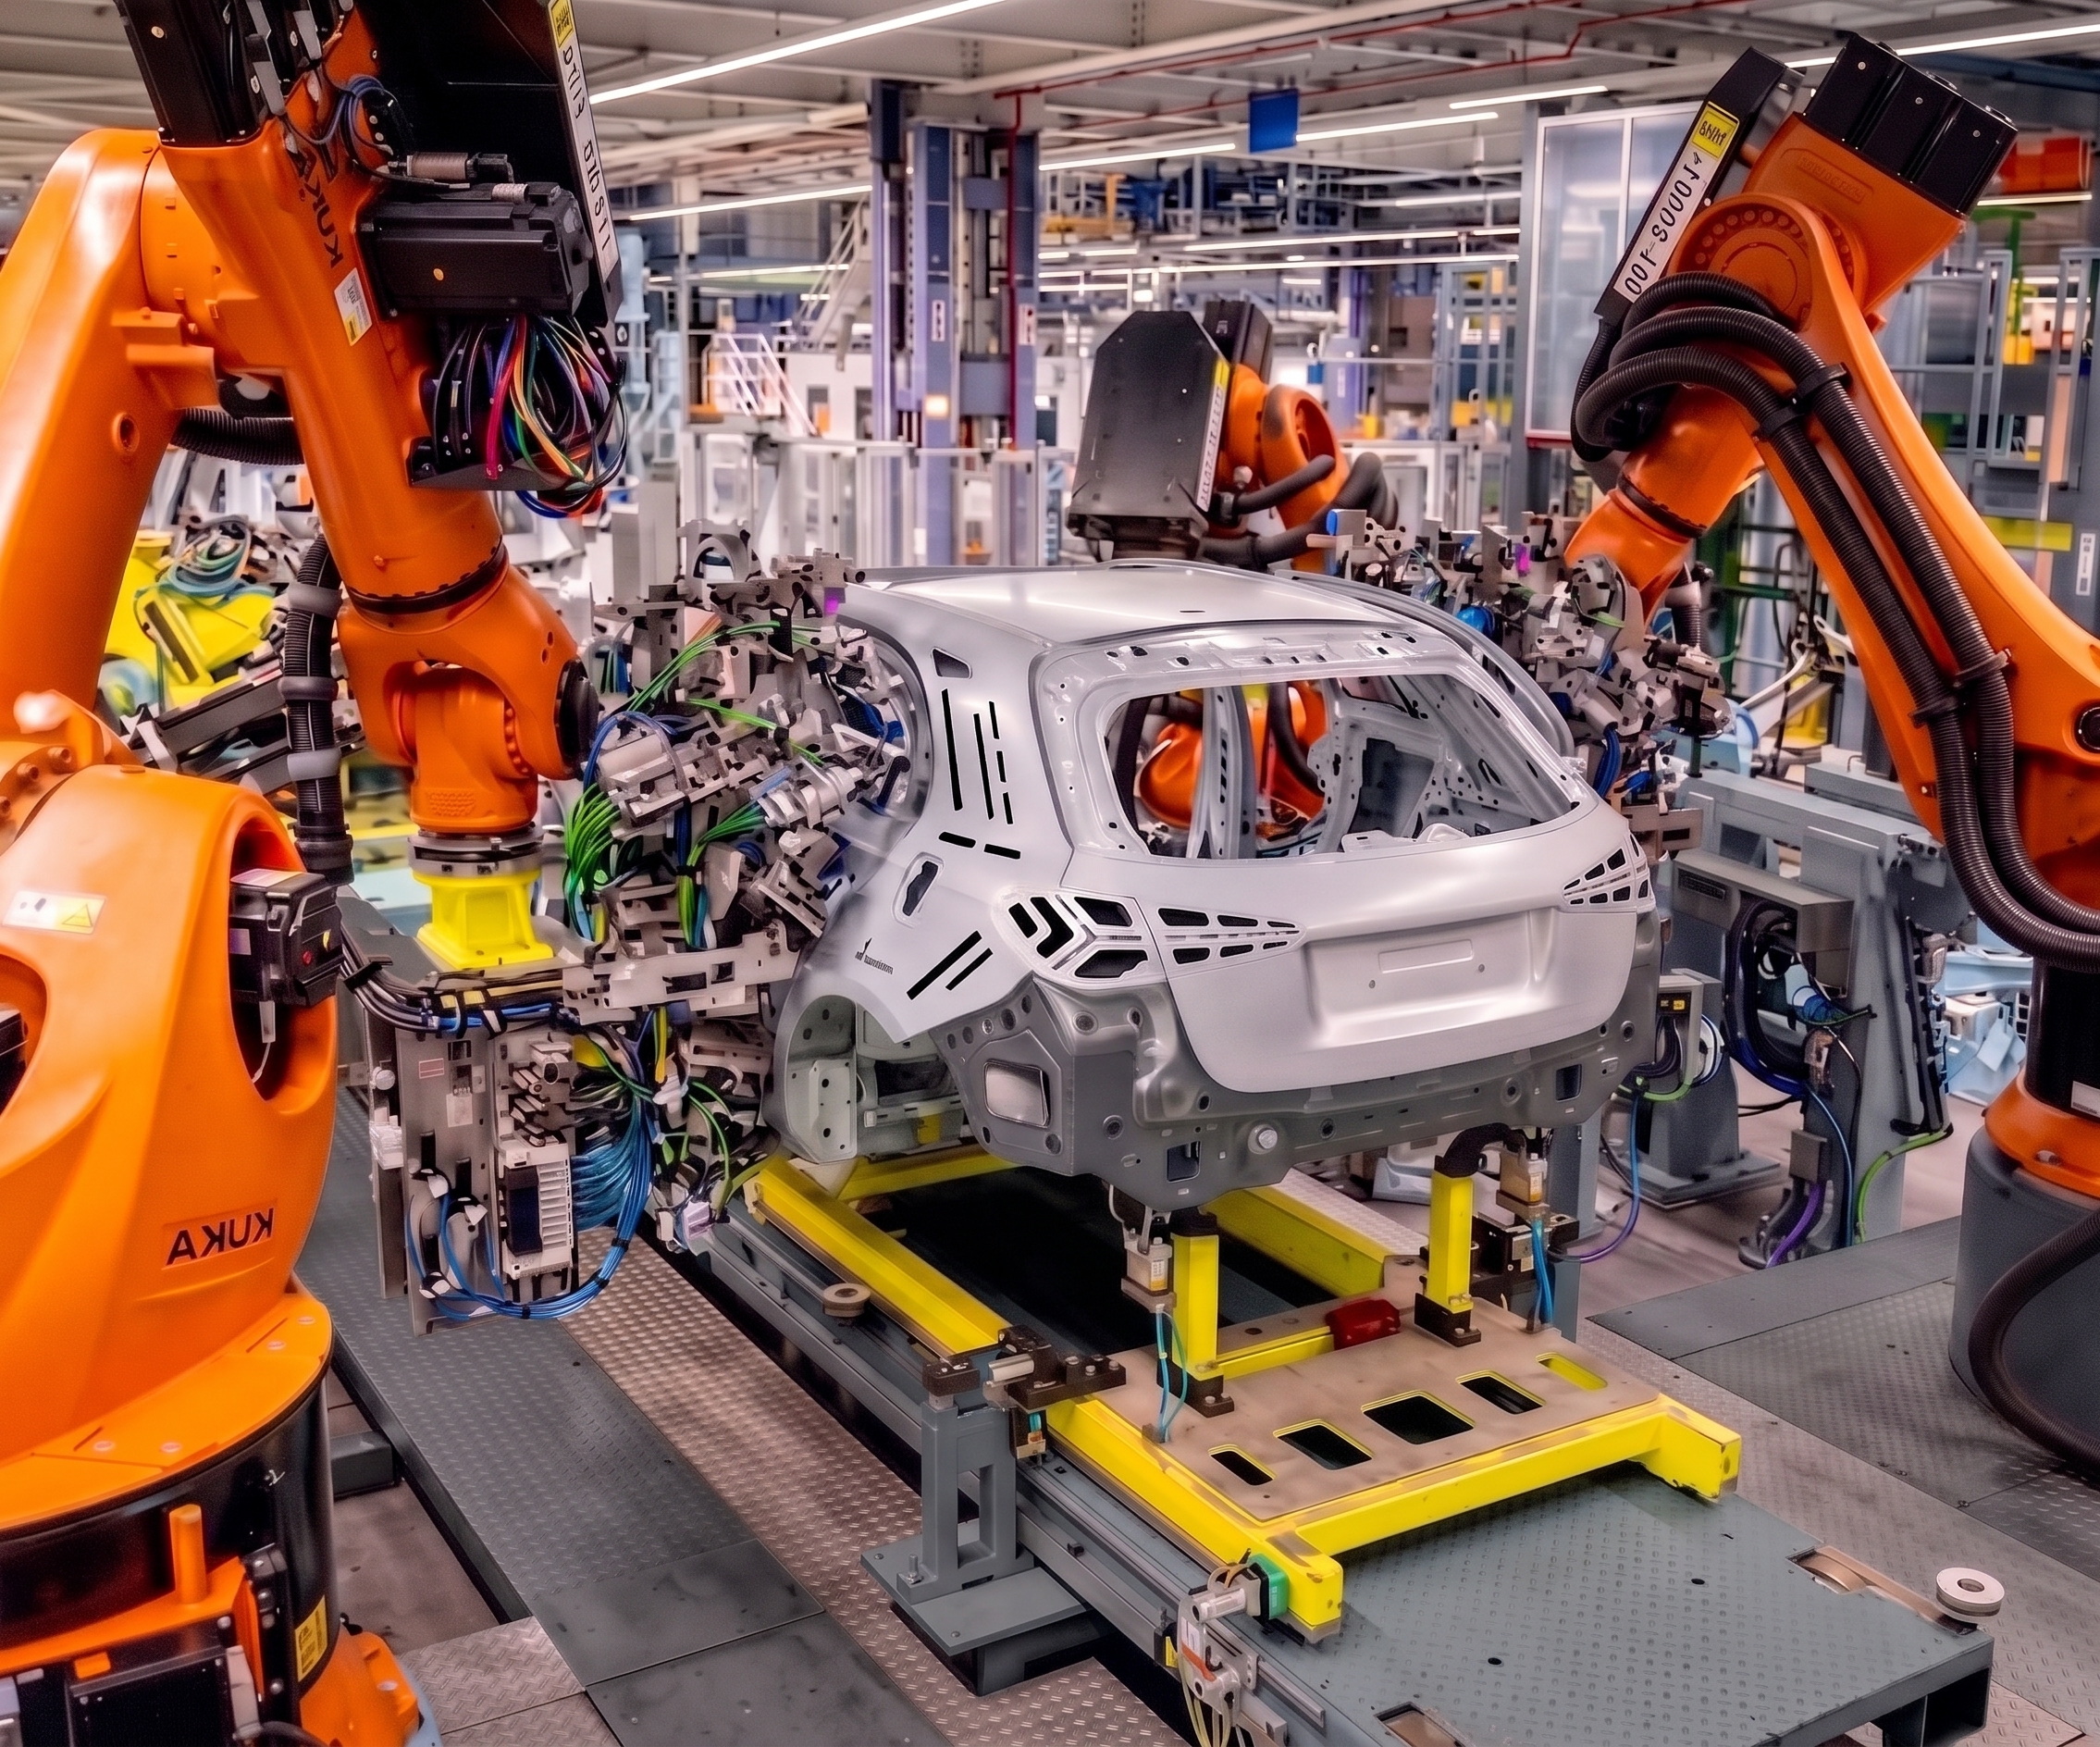
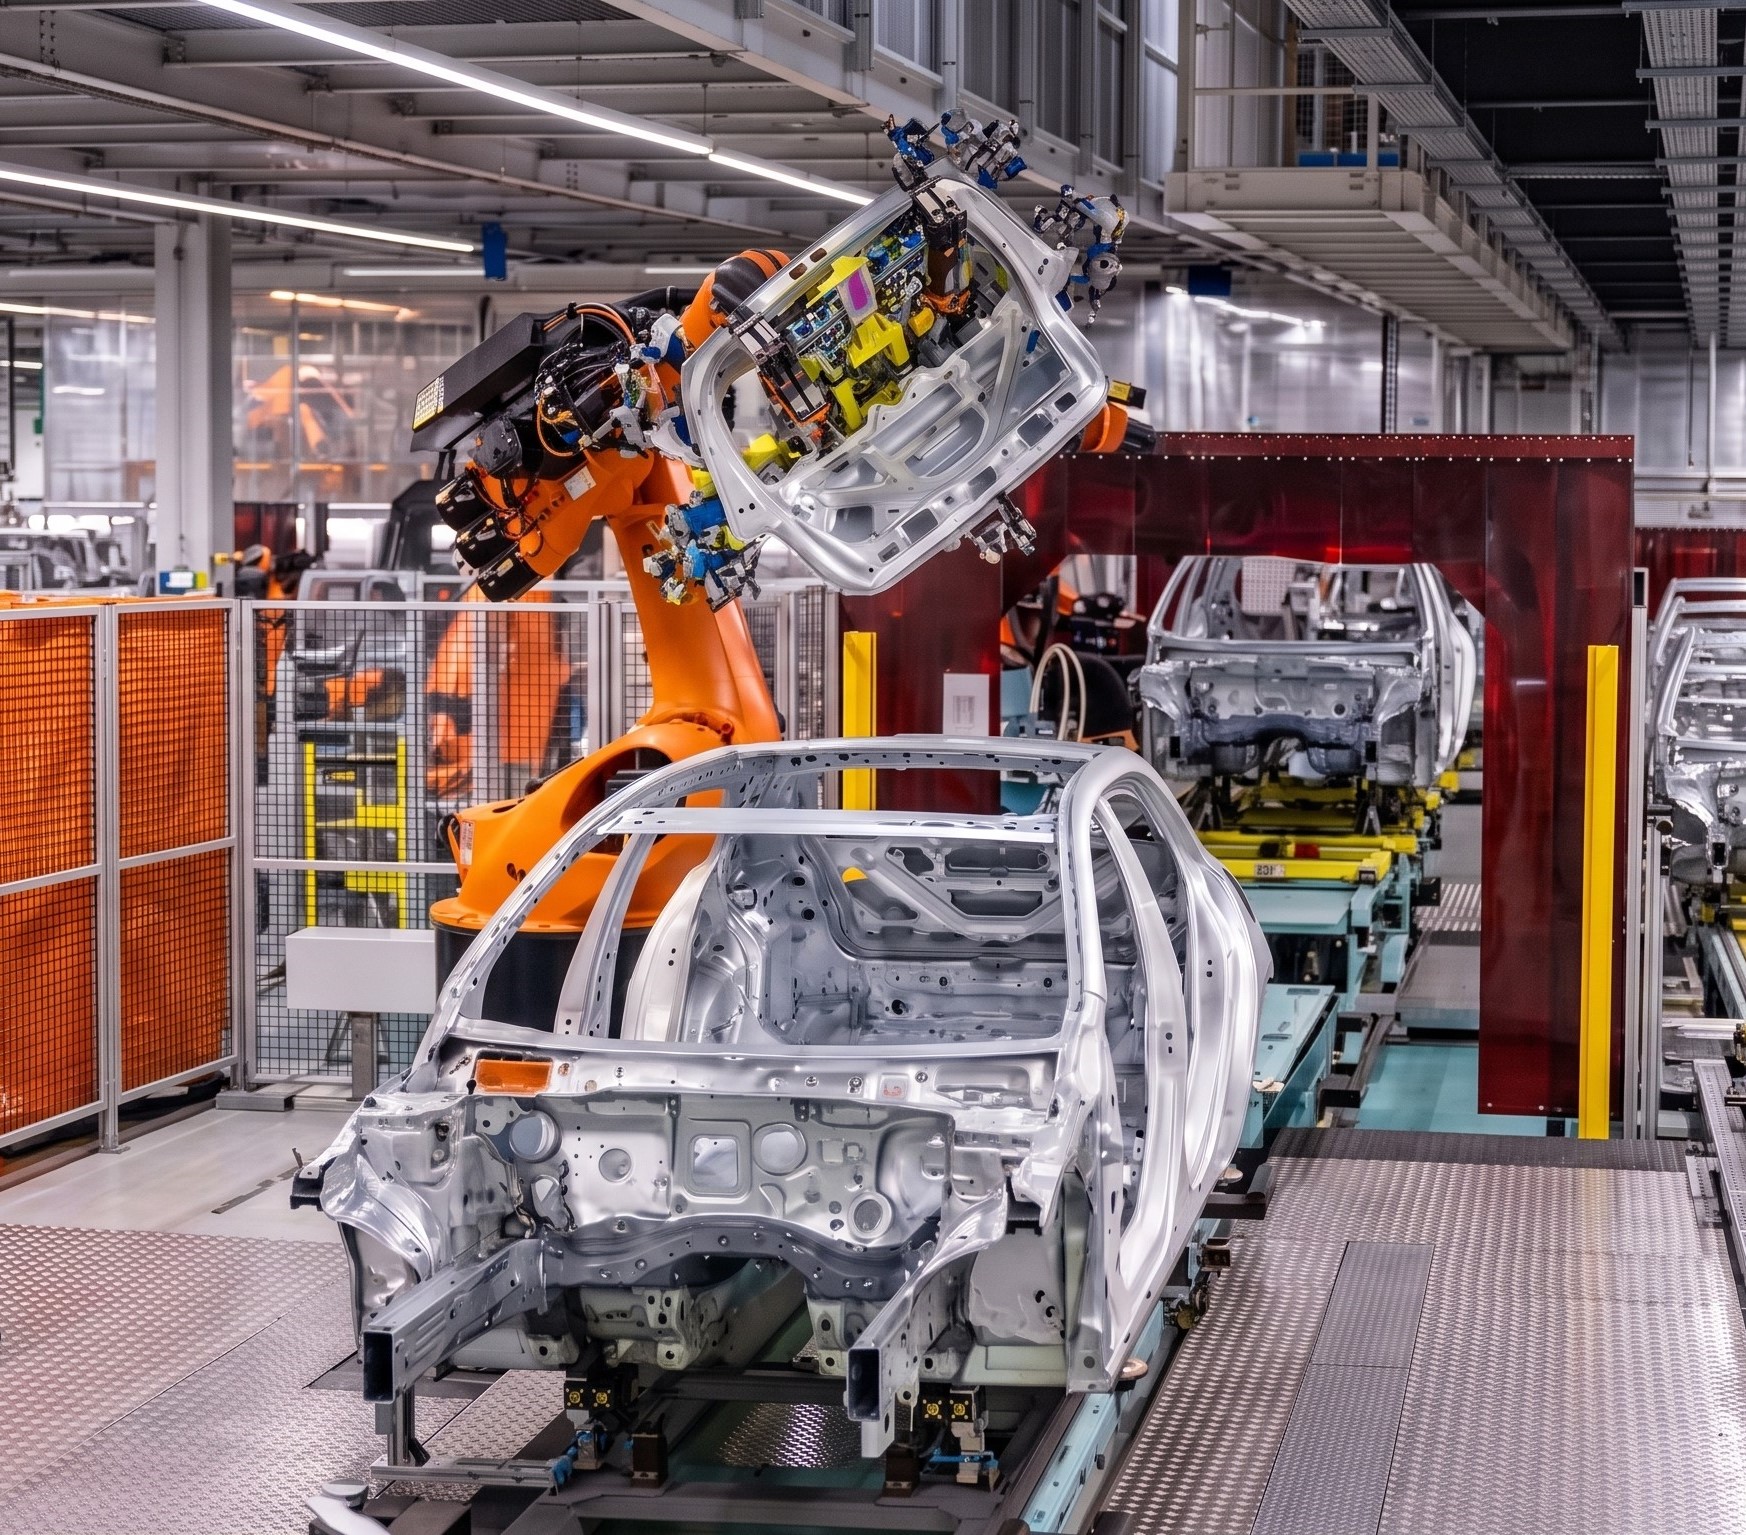
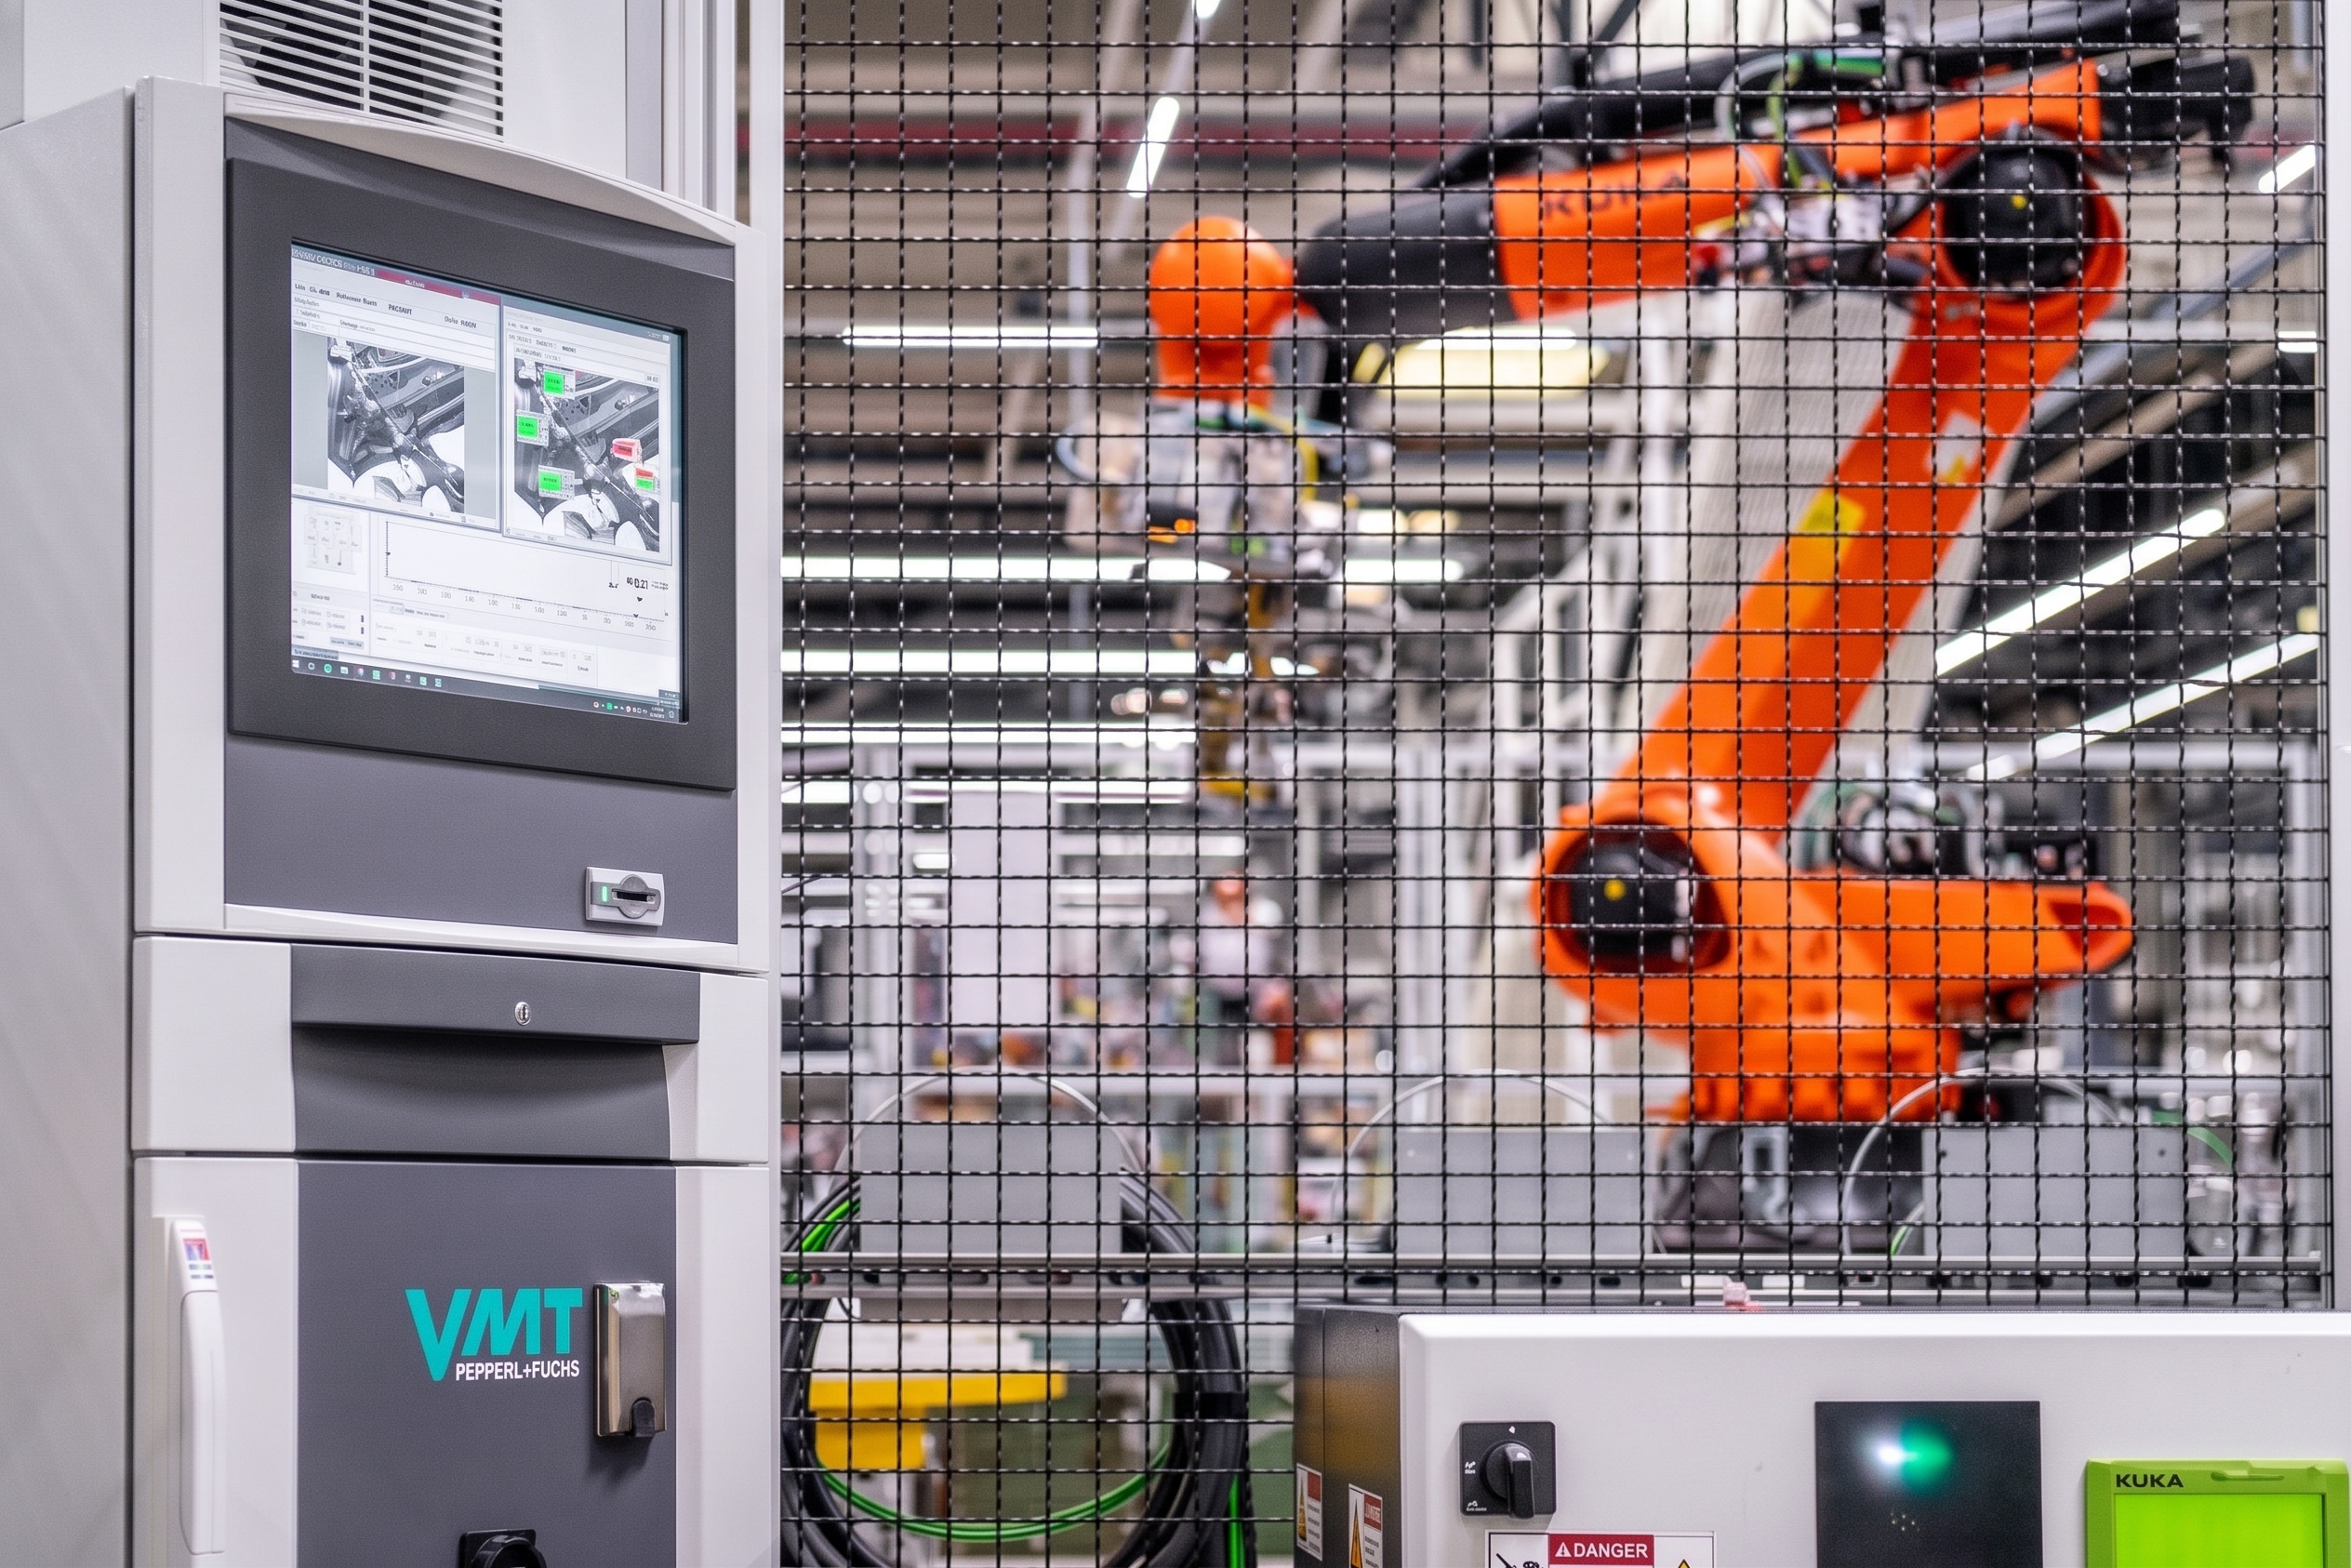
Ein gegriffenes Bauteil exakt in die Verbauposition auszurichten, erfordert üblicherweise manuelle Nachjustage oder aufwendige feste Referenzen – und bleibt auch dann über lange Produktionsläufe nicht immer stabil, da die Positioniergenauigkeit des Roboters allein keine konstante Endlage garantiert. VMT BestFit löst dies mit einem Multi-Sensorsystem, das den Roboter über Sensormesswerte direkt in seine ideale Endlage führt, statt sich auf die Positioniergenauigkeit des Roboters selbst zu verlassen. Das System vergleicht kontinuierlich die aktuellen Sensormesswerte mit den bei der Einrichtung gelernten Referenzwerten und korrigiert die Roboterposition in Echtzeit, sodass der Greifer exakt dieselbe Relativlage zum aktuellen Objekt erreicht, die er beim Einrichten am Referenzobjekt hatte – unabhängig von der Positioniergenauigkeit der Robotermechanik.
Automatische Ausrichtung
In Verbauposition, ohne manuellen Eingriff
Genauigkeit unter 0,1 mm
Überwachte Positioniergenauigkeit besser als 0,1 mm
Vollständige Toleranzkompensation
Kompensiert Greiftoleranzen und Positionierfehler des Roboters, unabhängig von Temperatur, Traglast und Alterung
How it works
Kontinuierliche sensorgeführte Positionierung
Eine der Aufgabenstellung angepasste Sensorik erfasst kontinuierlich die Relativlage zwischen Werkstück und Robotergreifer bzw. dem im Greifer befindlichen Anbauteil – unabhängig von der Positioniergenauigkeit der Robotermechanik.
Aktive Positionskorrektur
Aus den Sensordaten berechnet ein mathematisches Ausgleichsverfahren eine Positionskorrektur; diese Regelung führt den Greifer, bis die korrekte Relativlage erreicht ist, die beim Einrichten am Referenzobjekt festgelegt wurde.
Virtuelle Nullstellung
Messergebnisse werden vor der Visualisierung rechnerisch korrigiert – für eine präzise Messung auch bei nicht-referenzierter Ausgangslage.
01
How it works
Software & Control
Modulare Softwareerweiterung
Die Regelungslogik ist modular aufgebaut und lässt sich um neue Anwendungen erweitern und anpassen, ohne das zugrunde liegende System neu zu gestalten.
VMT-Softwareplattform
Wertet Sensordaten aus, berechnet die Echtzeitkorrektur und visualisiert die Ergebnisse innerhalb der VMT-Arbeitsumgebung.
Kombinierbar mit BestFit Audit
Ausrichten und Qualitätsmessen können in einem einzigen Prozess erfolgen – aktive Positionierung kombiniert mit anschließender Qualitätsverifikation.
02
Software & Control
Hardware & Integration
Breite Sensorkompatibilität
Funktioniert mit einer großen Bandbreite an Sensortypen – Liniensensoren, Punktsensoren oder Flächenkameras – mit Schnittstellen für viele gebräuchliche Sensorarten, passend zur jeweiligen Messaufgabe gewählt.
VMT LineRunner Lasersensoren
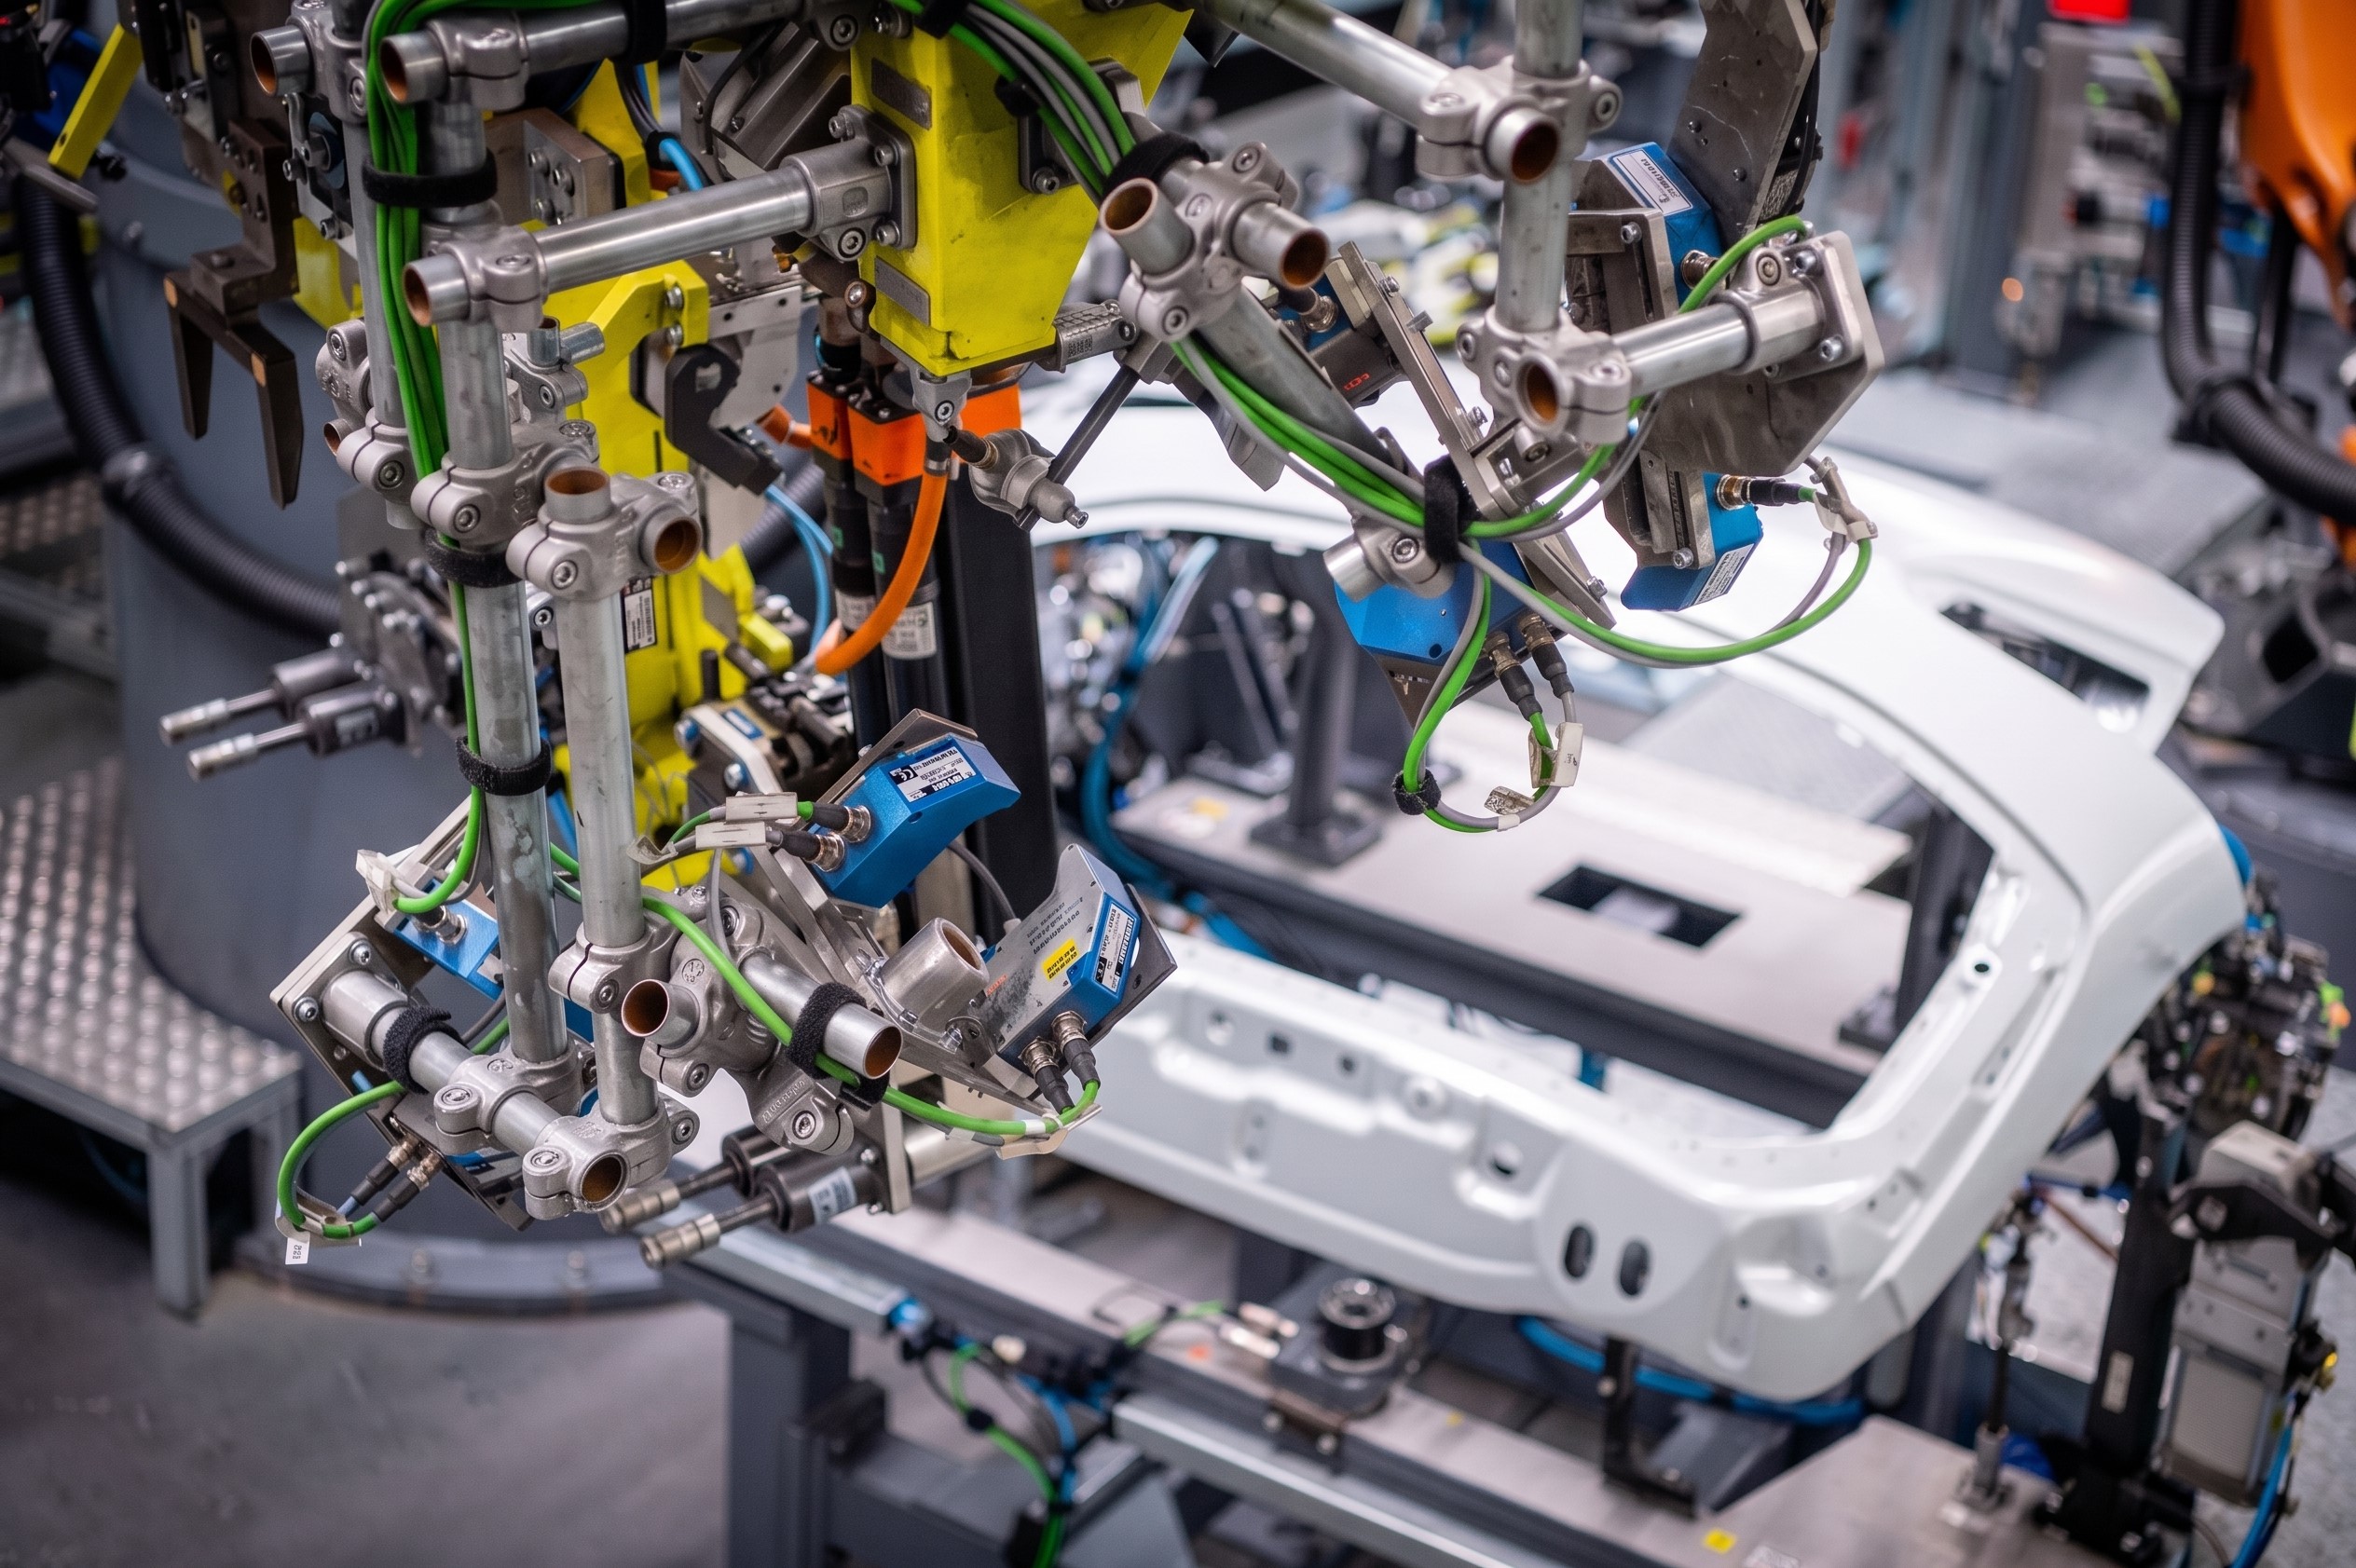
Werkseitig kalibrierte Infrarot-Laser-Triangulationssensoren, robust gegenüber wechselnden Beleuchtungsverhältnissen, Hintergründen und Oberflächeneigenschaften.
Sensorik am Greifer
Die Sensorik ist direkt in den Robotergreifer integriert und liefert während der gesamten Ausrichtbewegung kontinuierliches Positions-Feedback.
03
Hardware & Integration
Unser Team meldet sich in Kürze
KURZE REAKTIONSZEITEN
TECHNISCHE EXPERTISE & SUPPORT
LÖSUNGSORIENTIERT
Thank you! Your submission has been received!
Oops! Something went wrong while submitting the form.