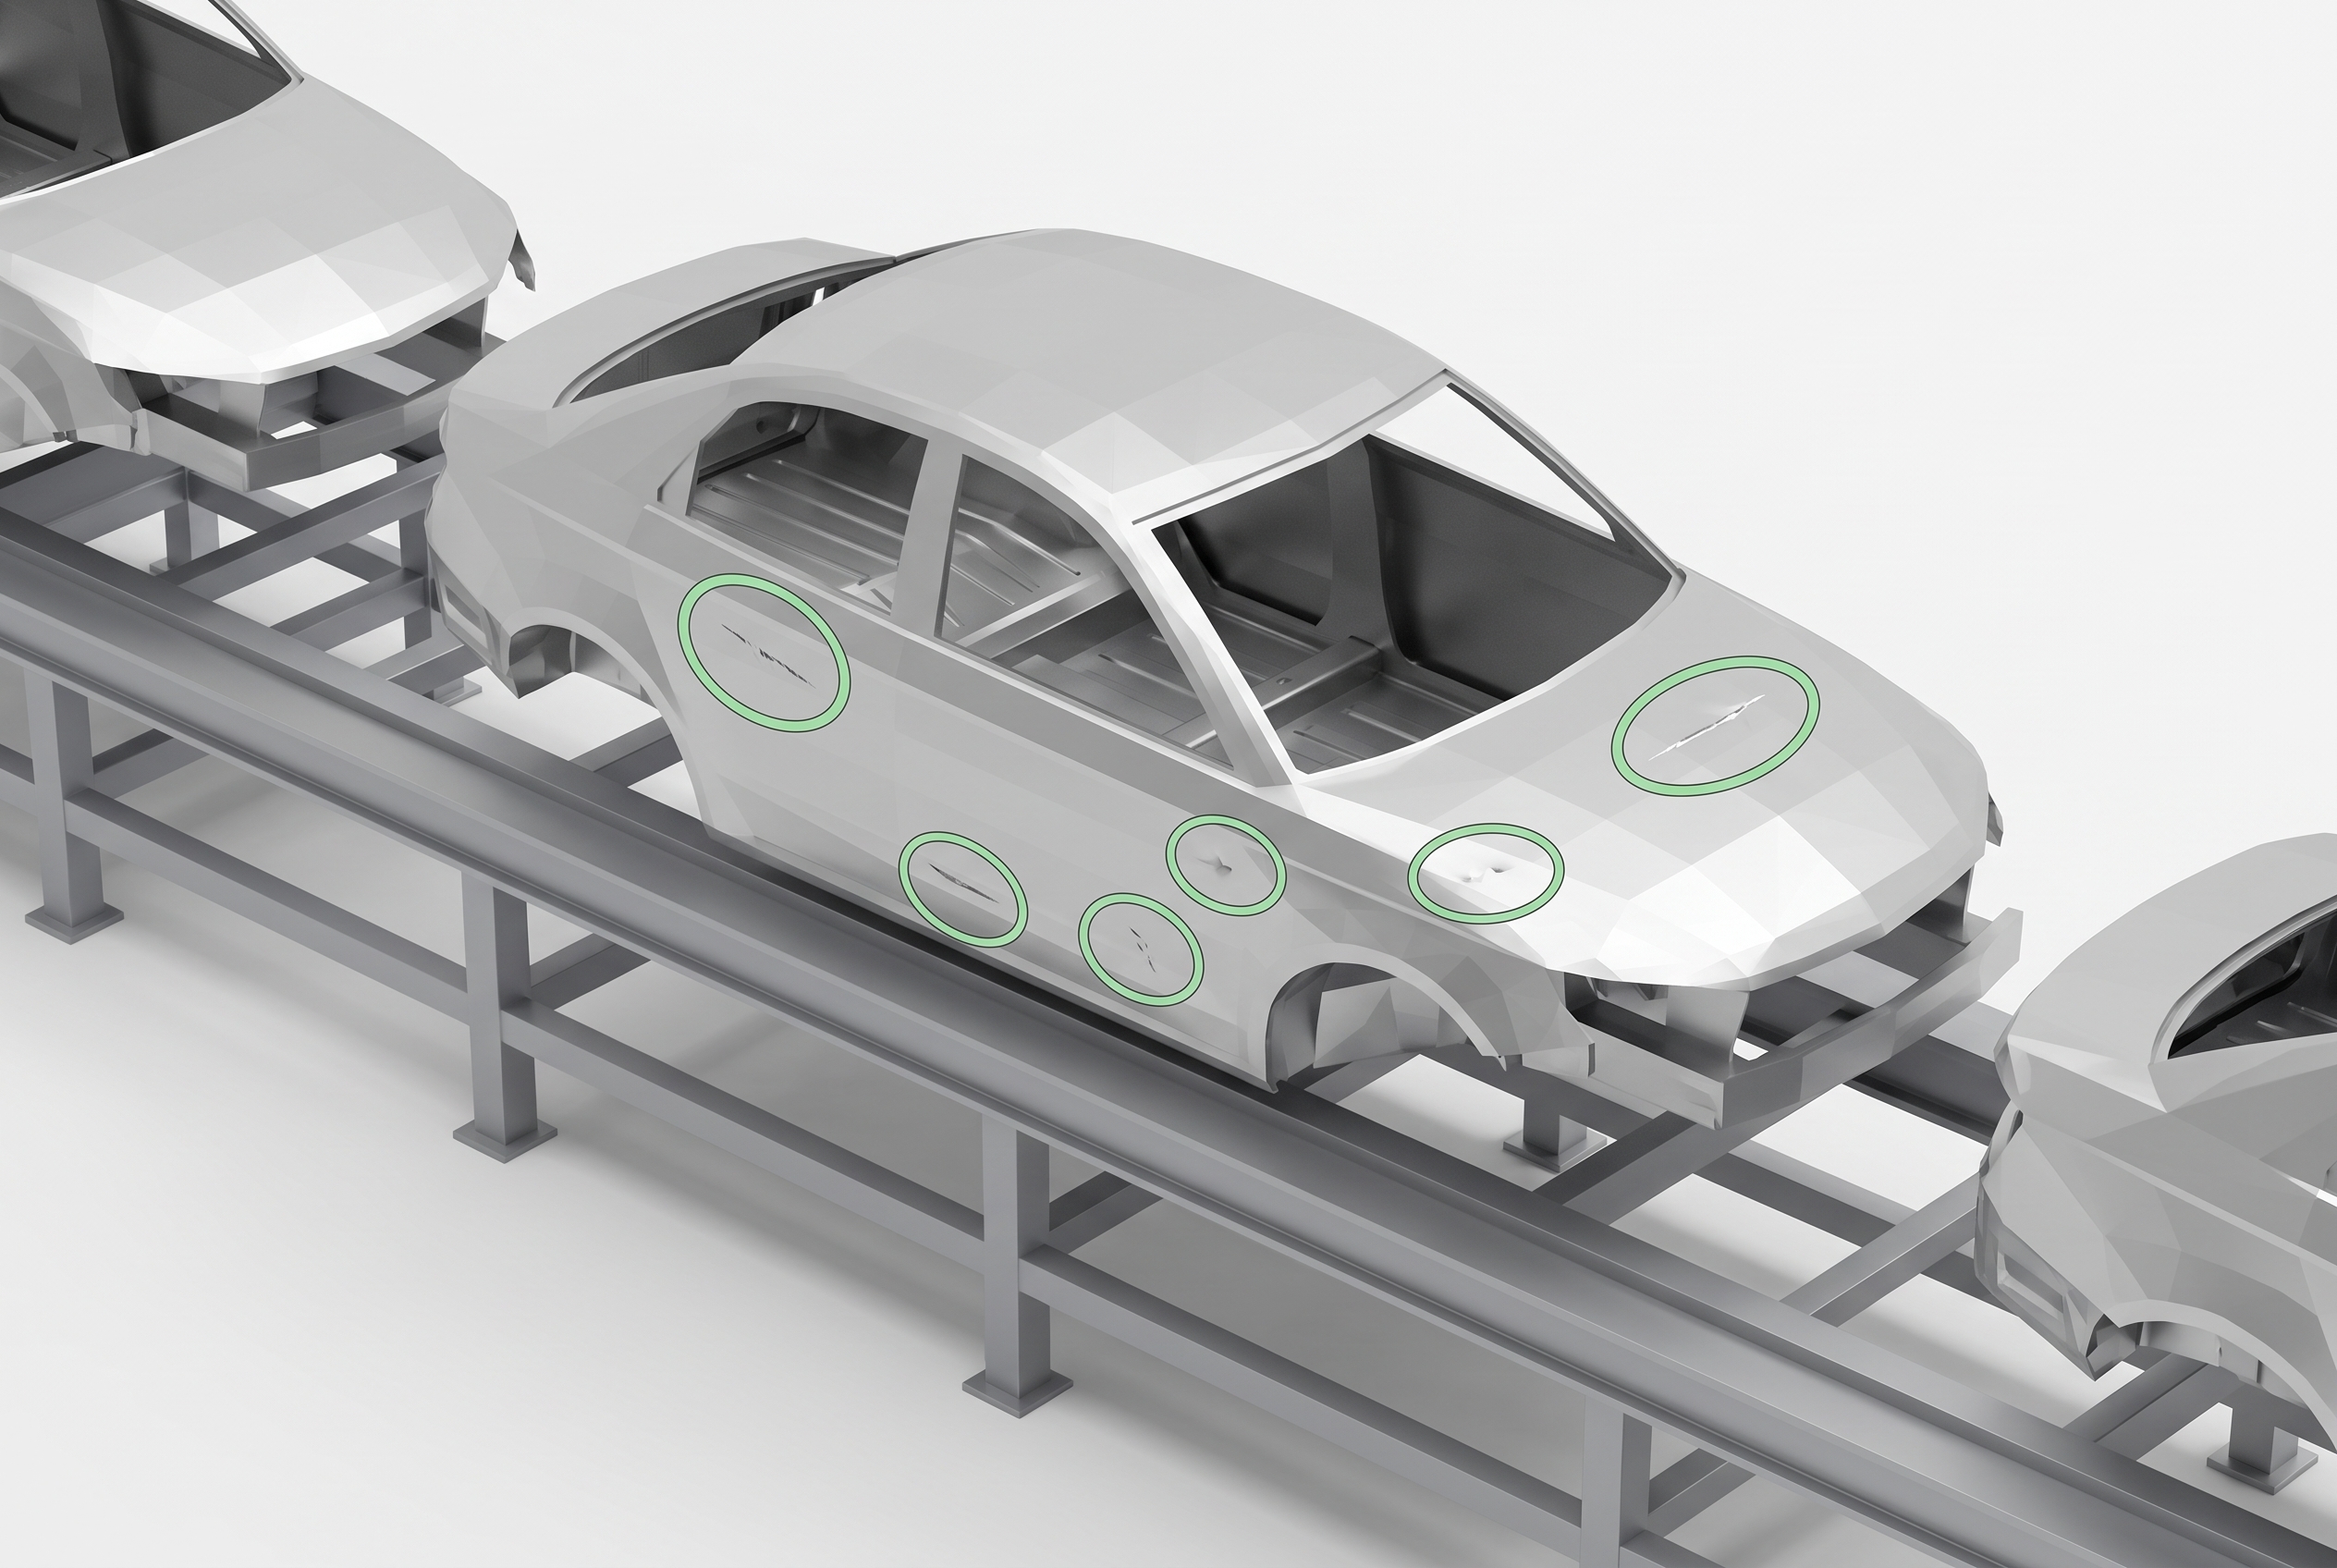
Rohbau

Präzision nimmt hier Form an.
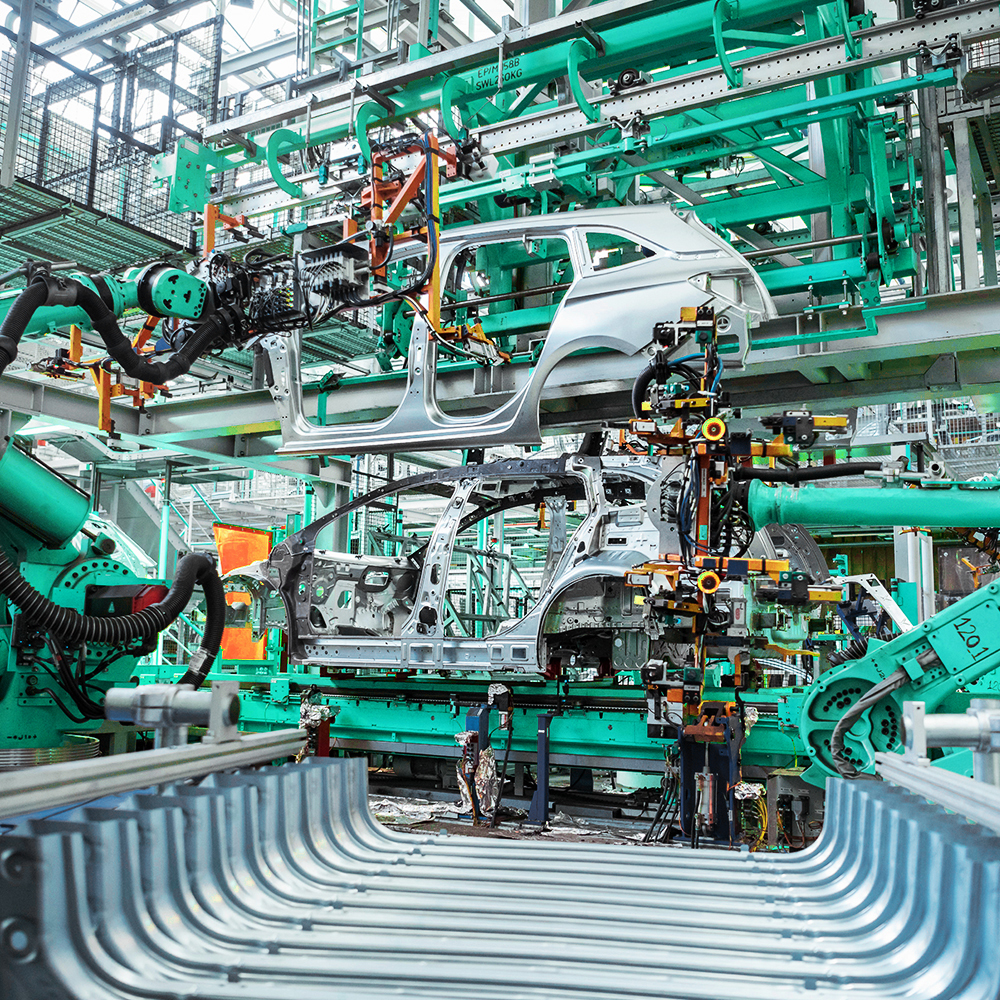
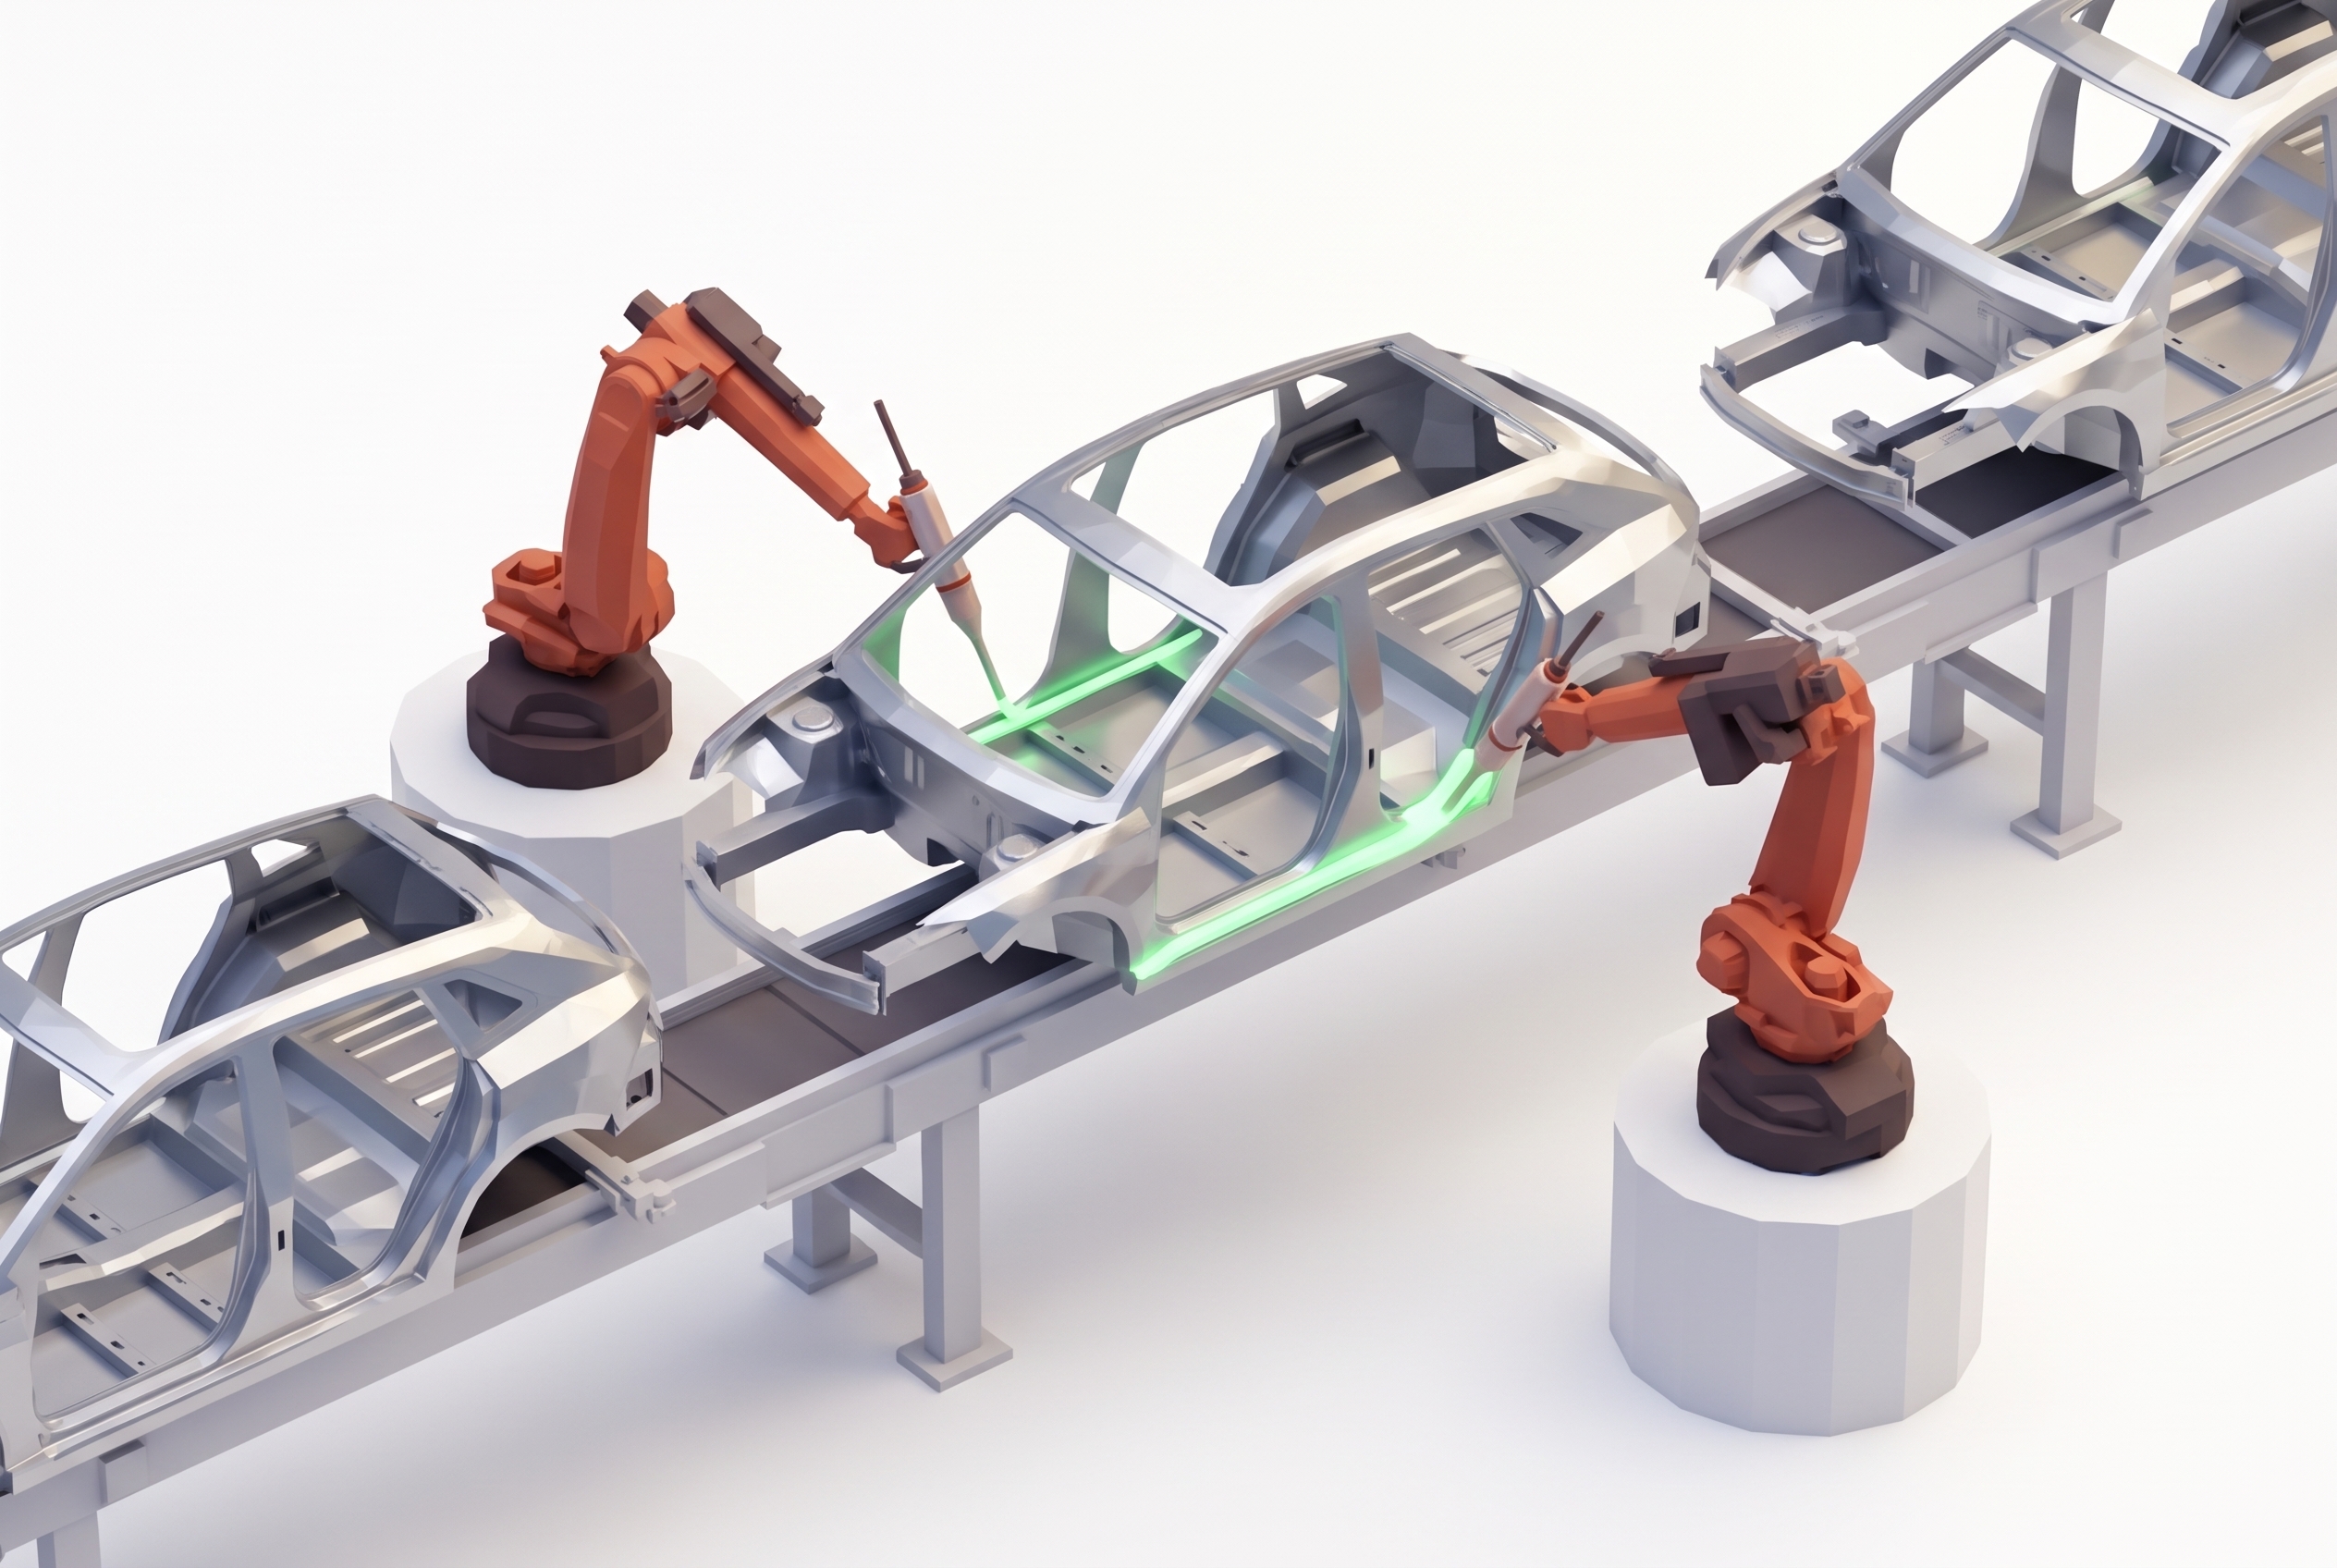
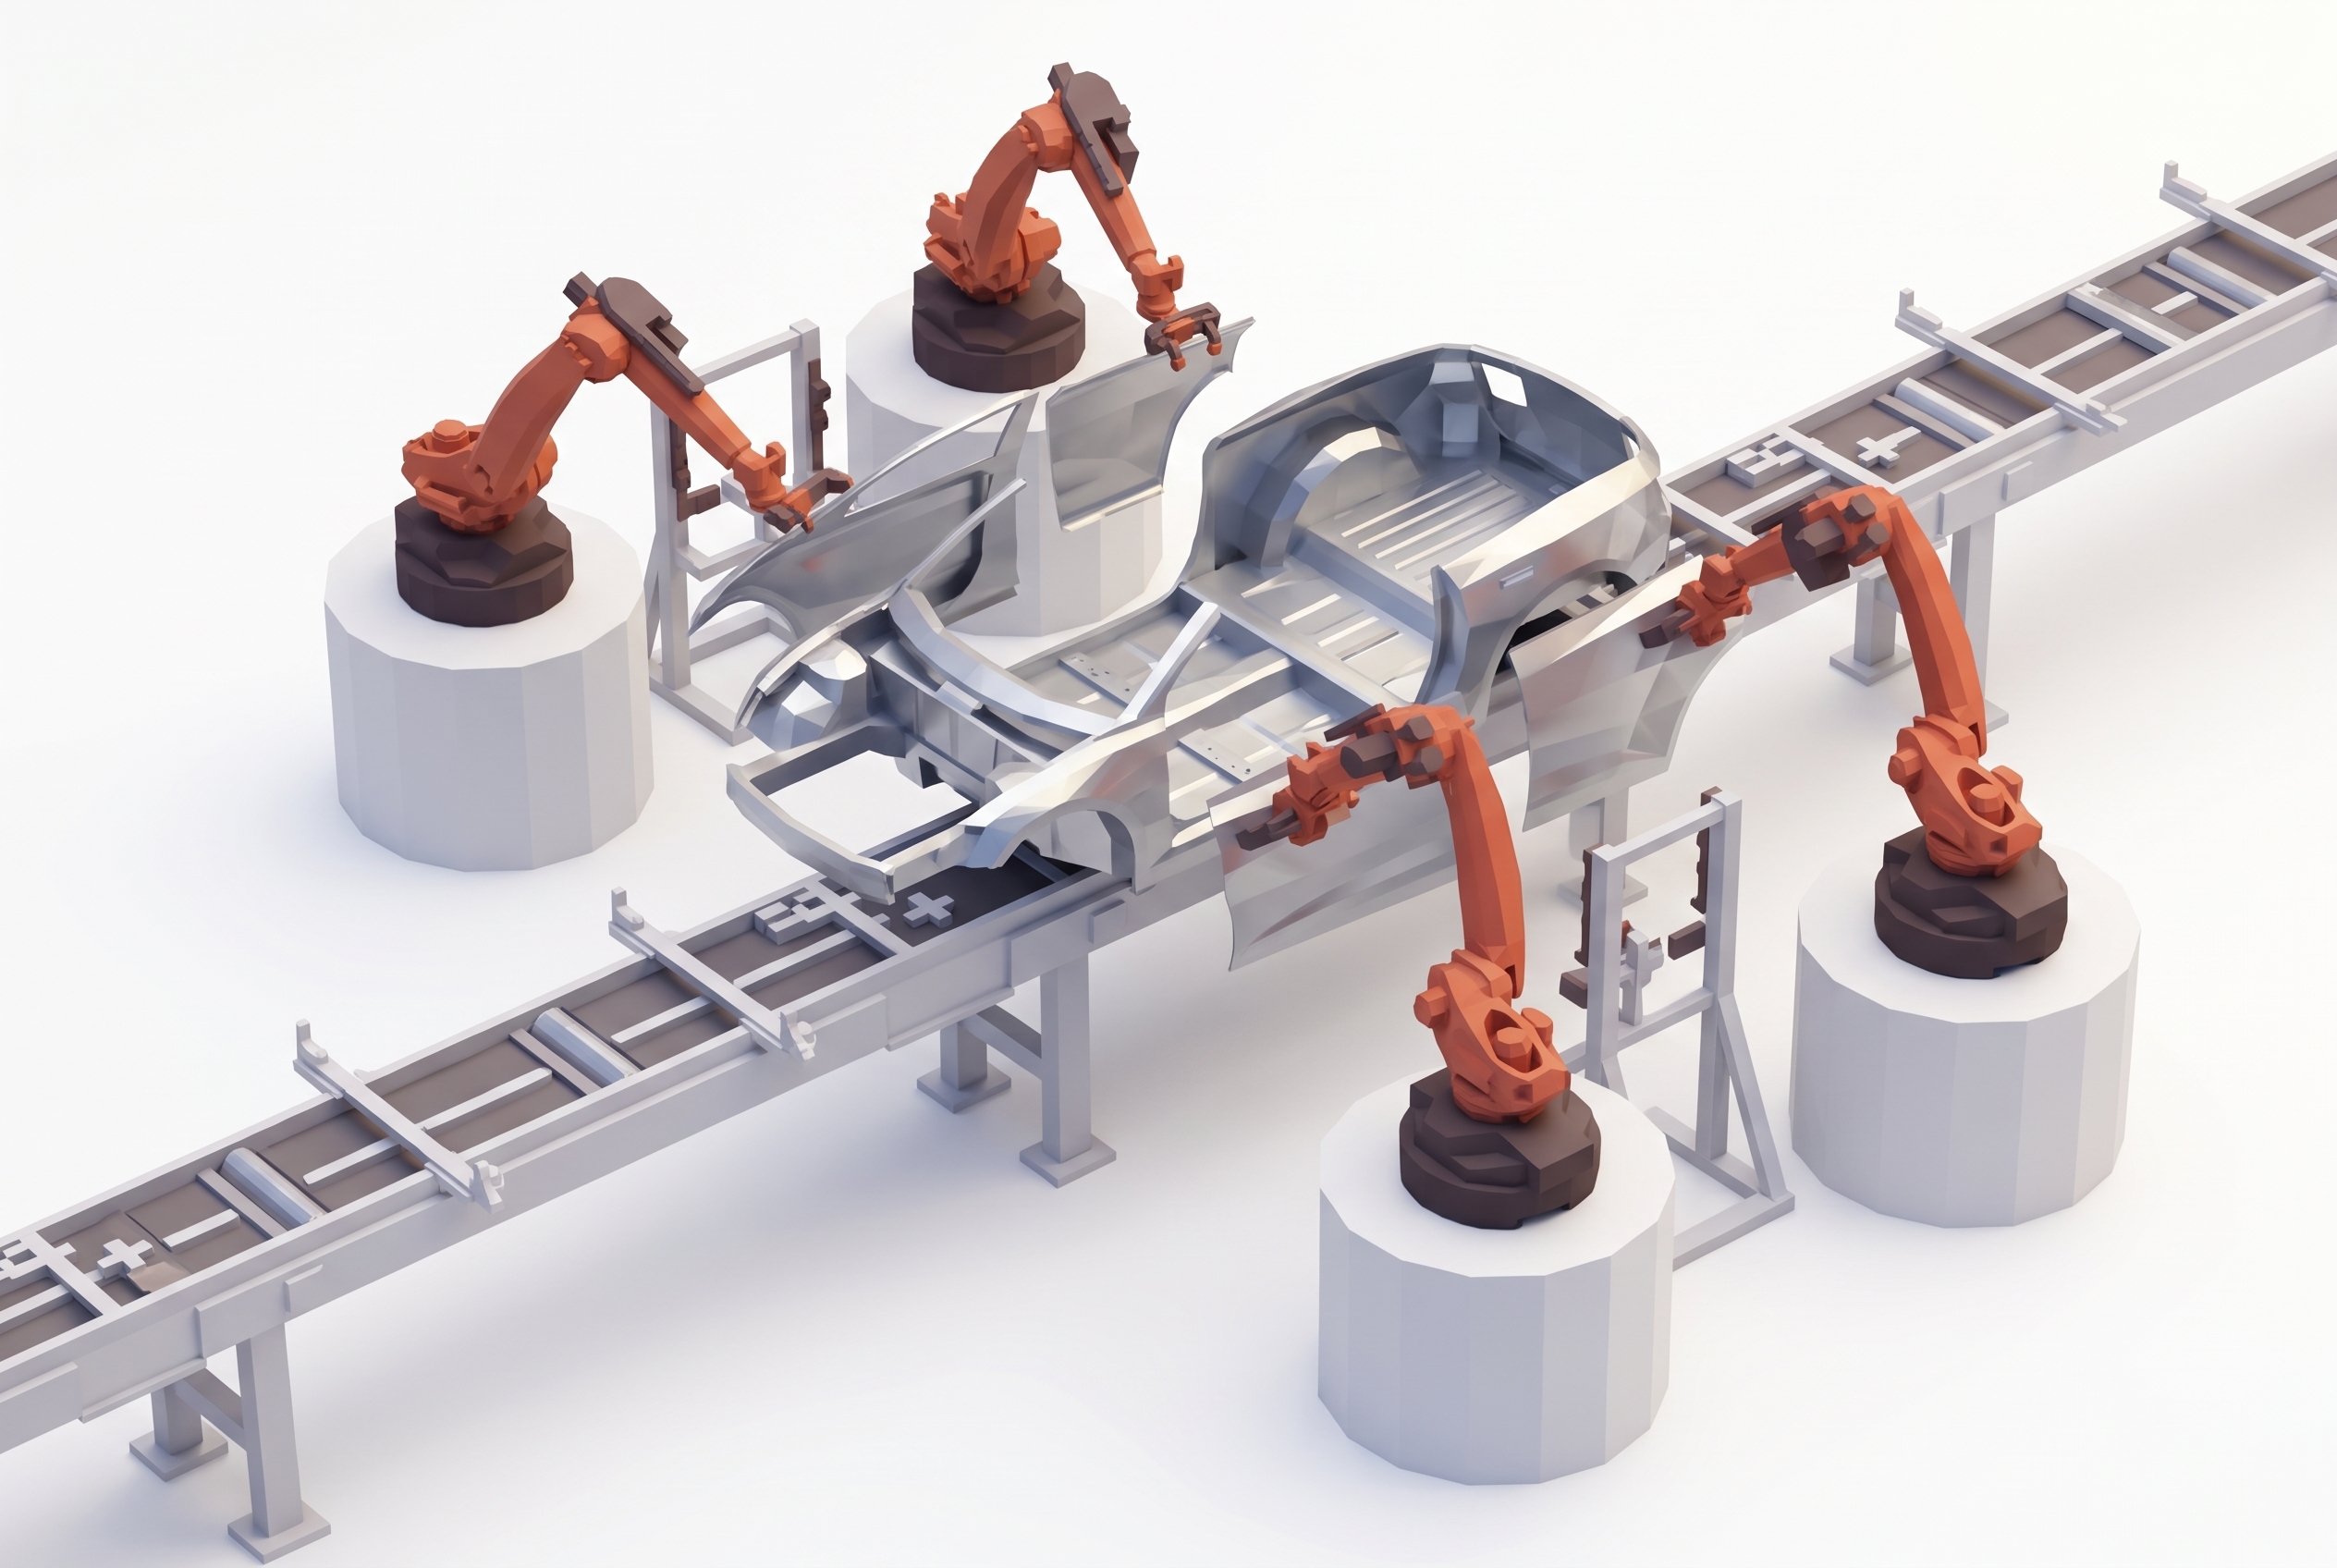
Im Rohbau werden aus hunderten Einzelteilen eine komplette Fahrzeugstruktur. Bis zu 95 % dieser Arbeit übernehmen Roboter. Was dabei niemand sieht: Bildverarbeitung sagt diesen Robotern, wohin sie fahren müssen, und prüft anschließend jeden Schweißpunkt, jede Position, jede Klebstoffraupe.
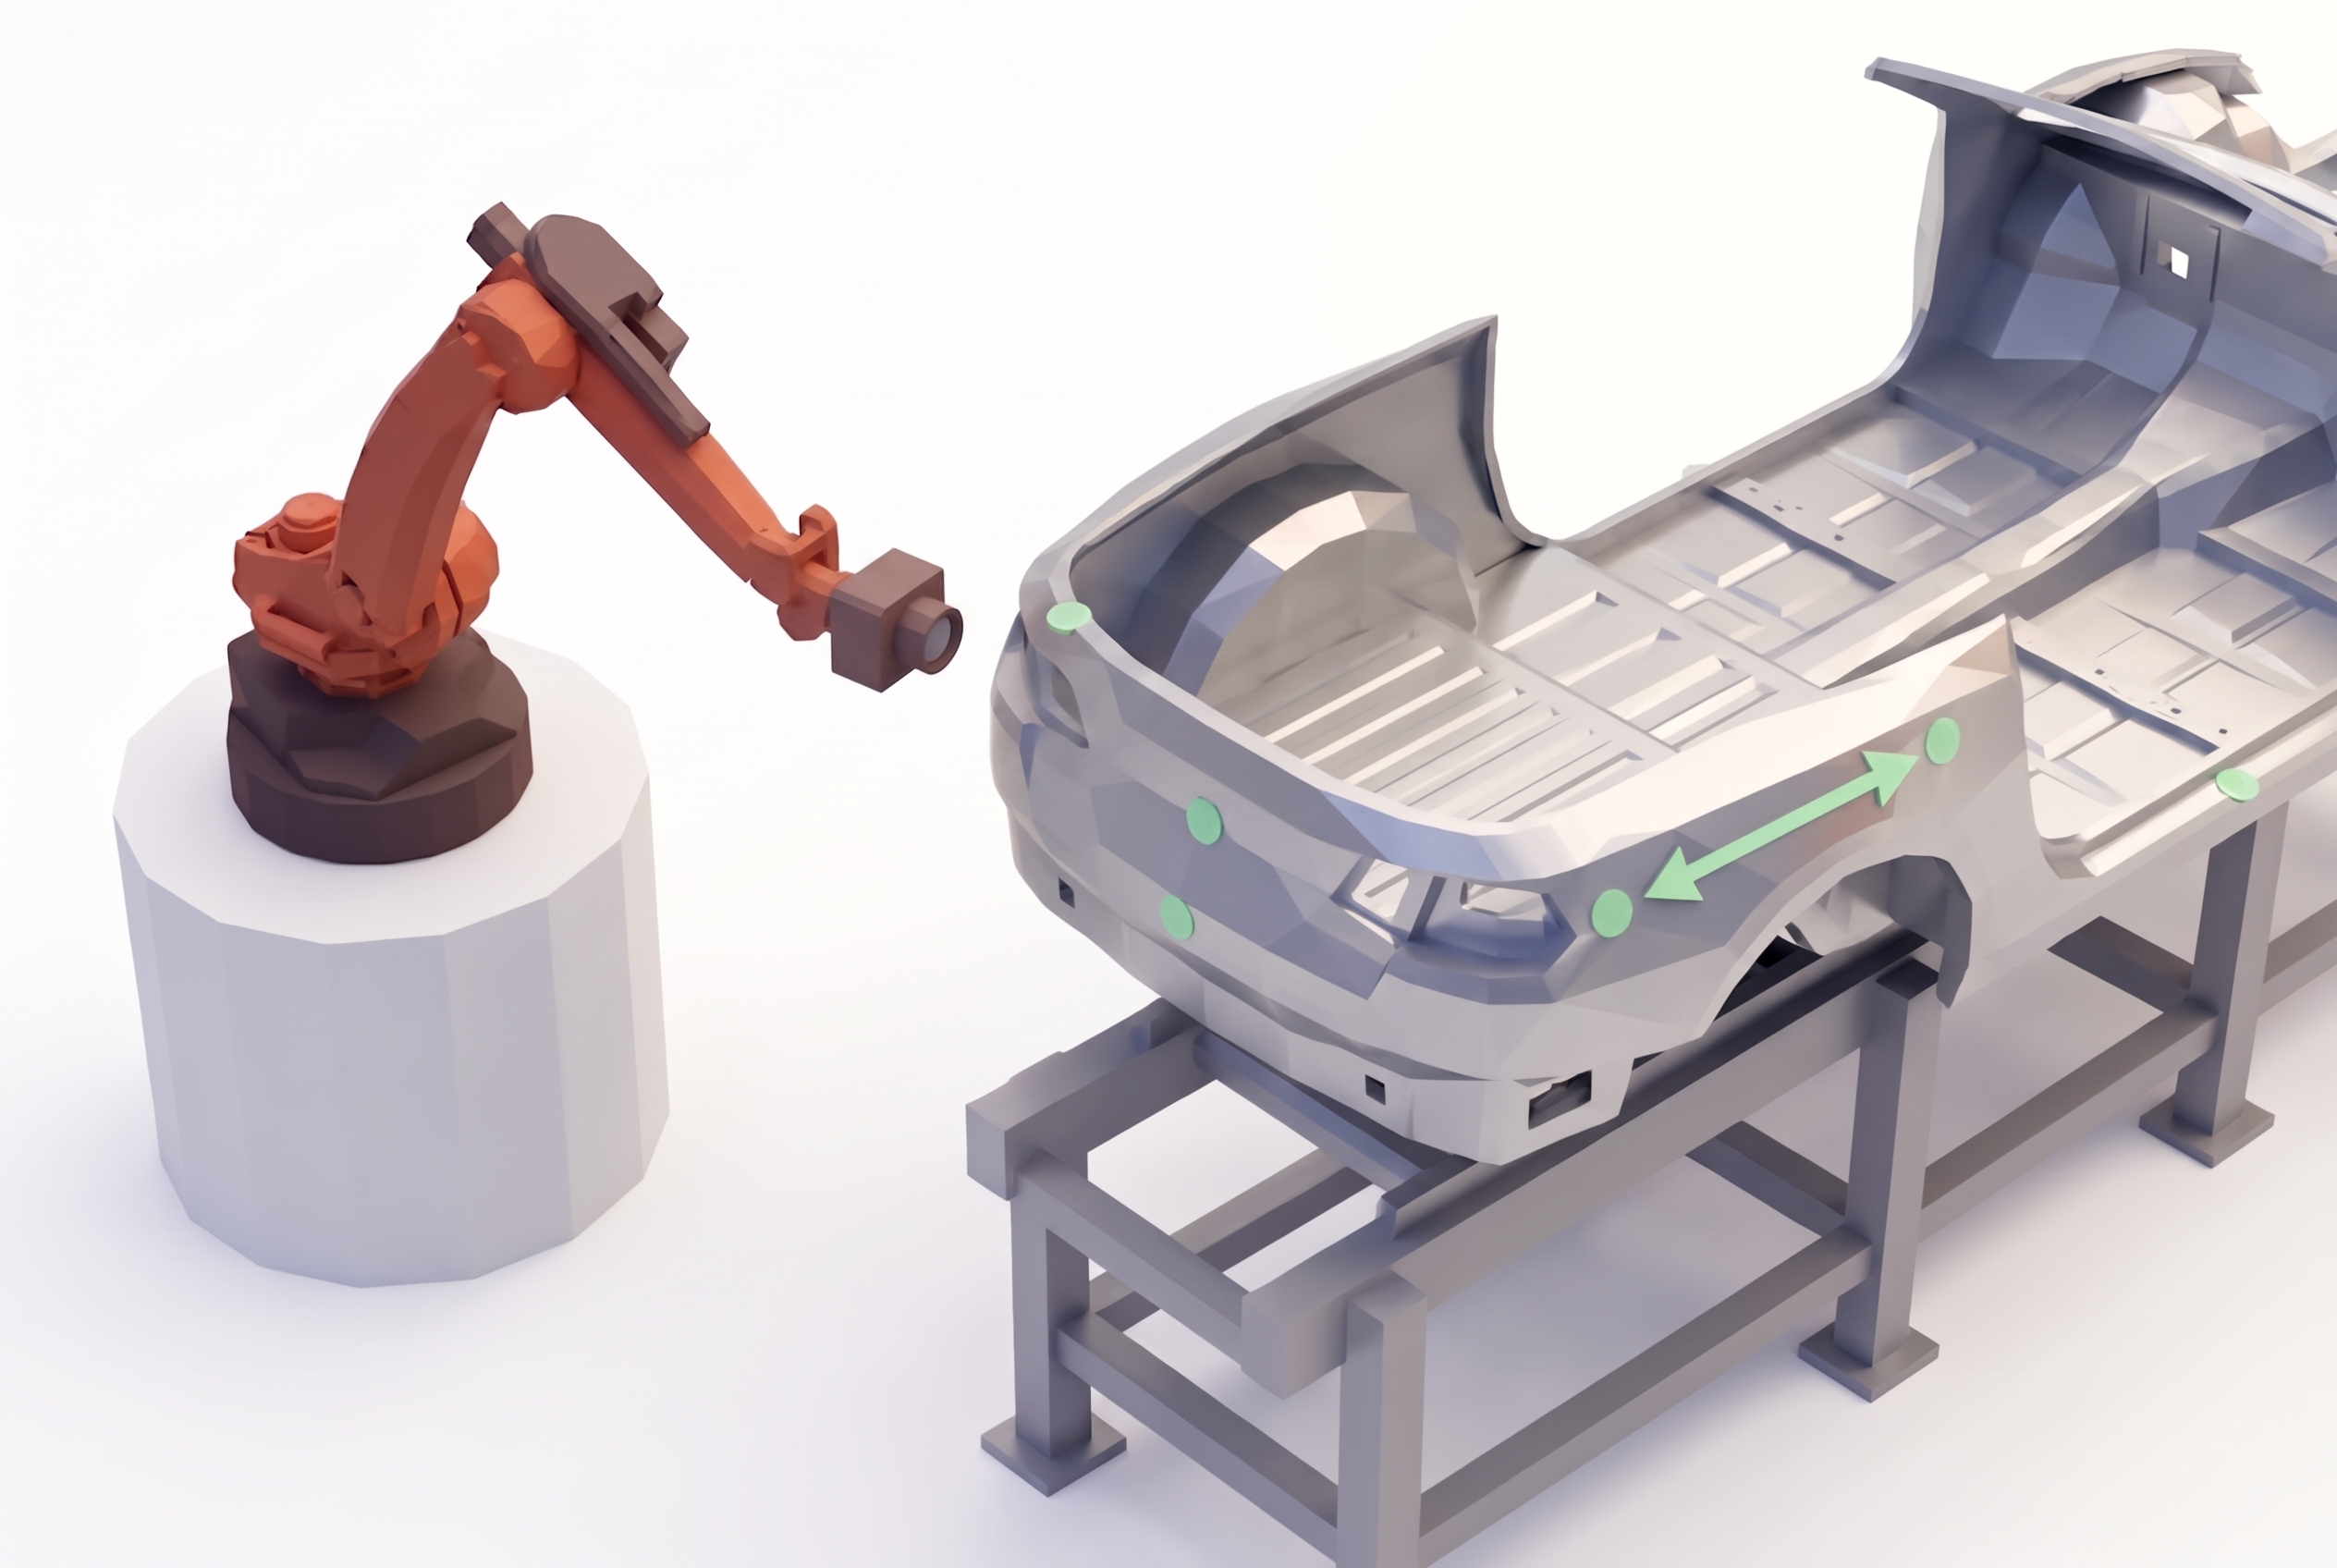
Roboter sehen nicht. Sie wiederholen. Das funktioniert, bis sich eine Vorrichtung verzieht, ein Teil schief ankommt oder eine neue Blechcharge anders rückfedert.
Bildverarbeitung schließt diese Lücke in beide Richtungen: Sie führt den Roboter vor dem Fügeprozess und misst danach das Ergebnis, aus derselben Sensorfamilie und auf derselben Softwareplattform.

One Process. Every Step Covered.

The right technology at every stage.
01

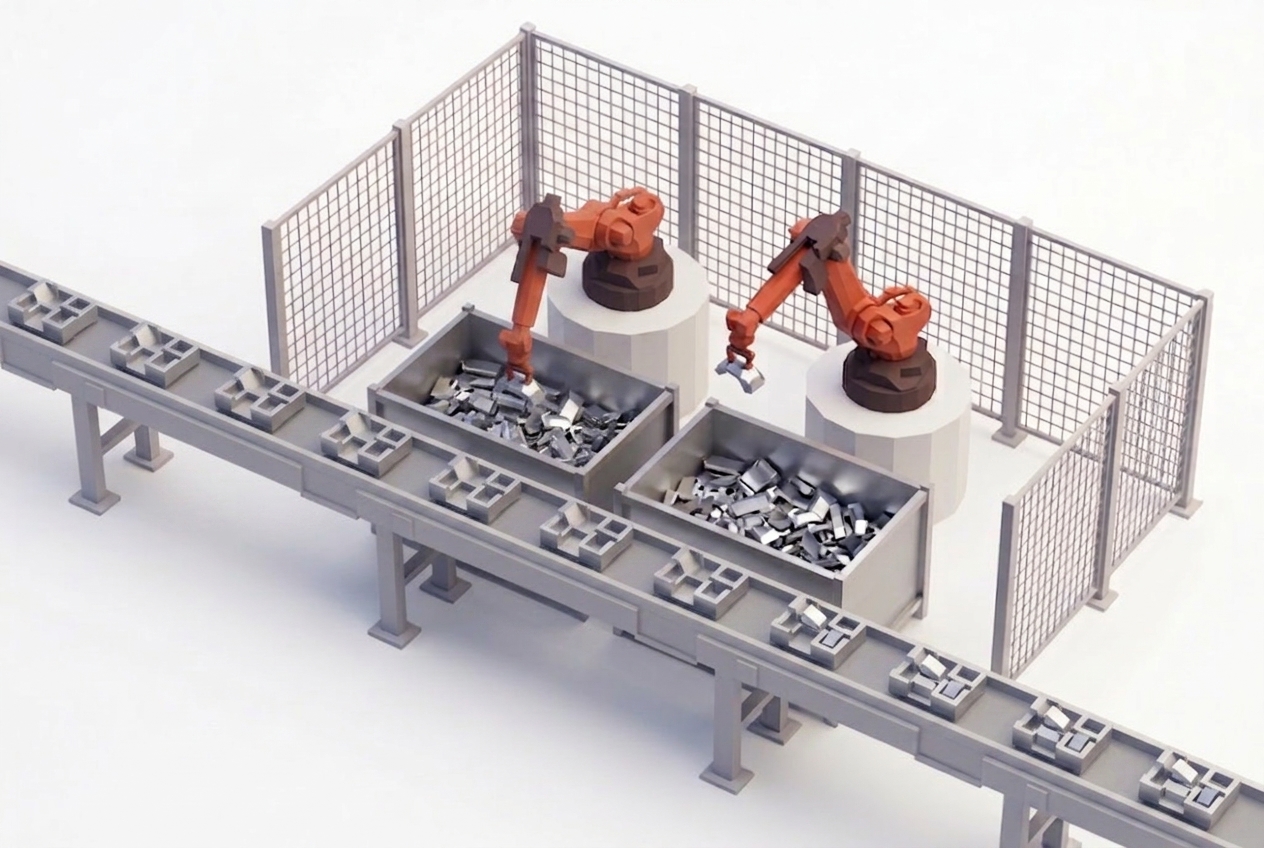
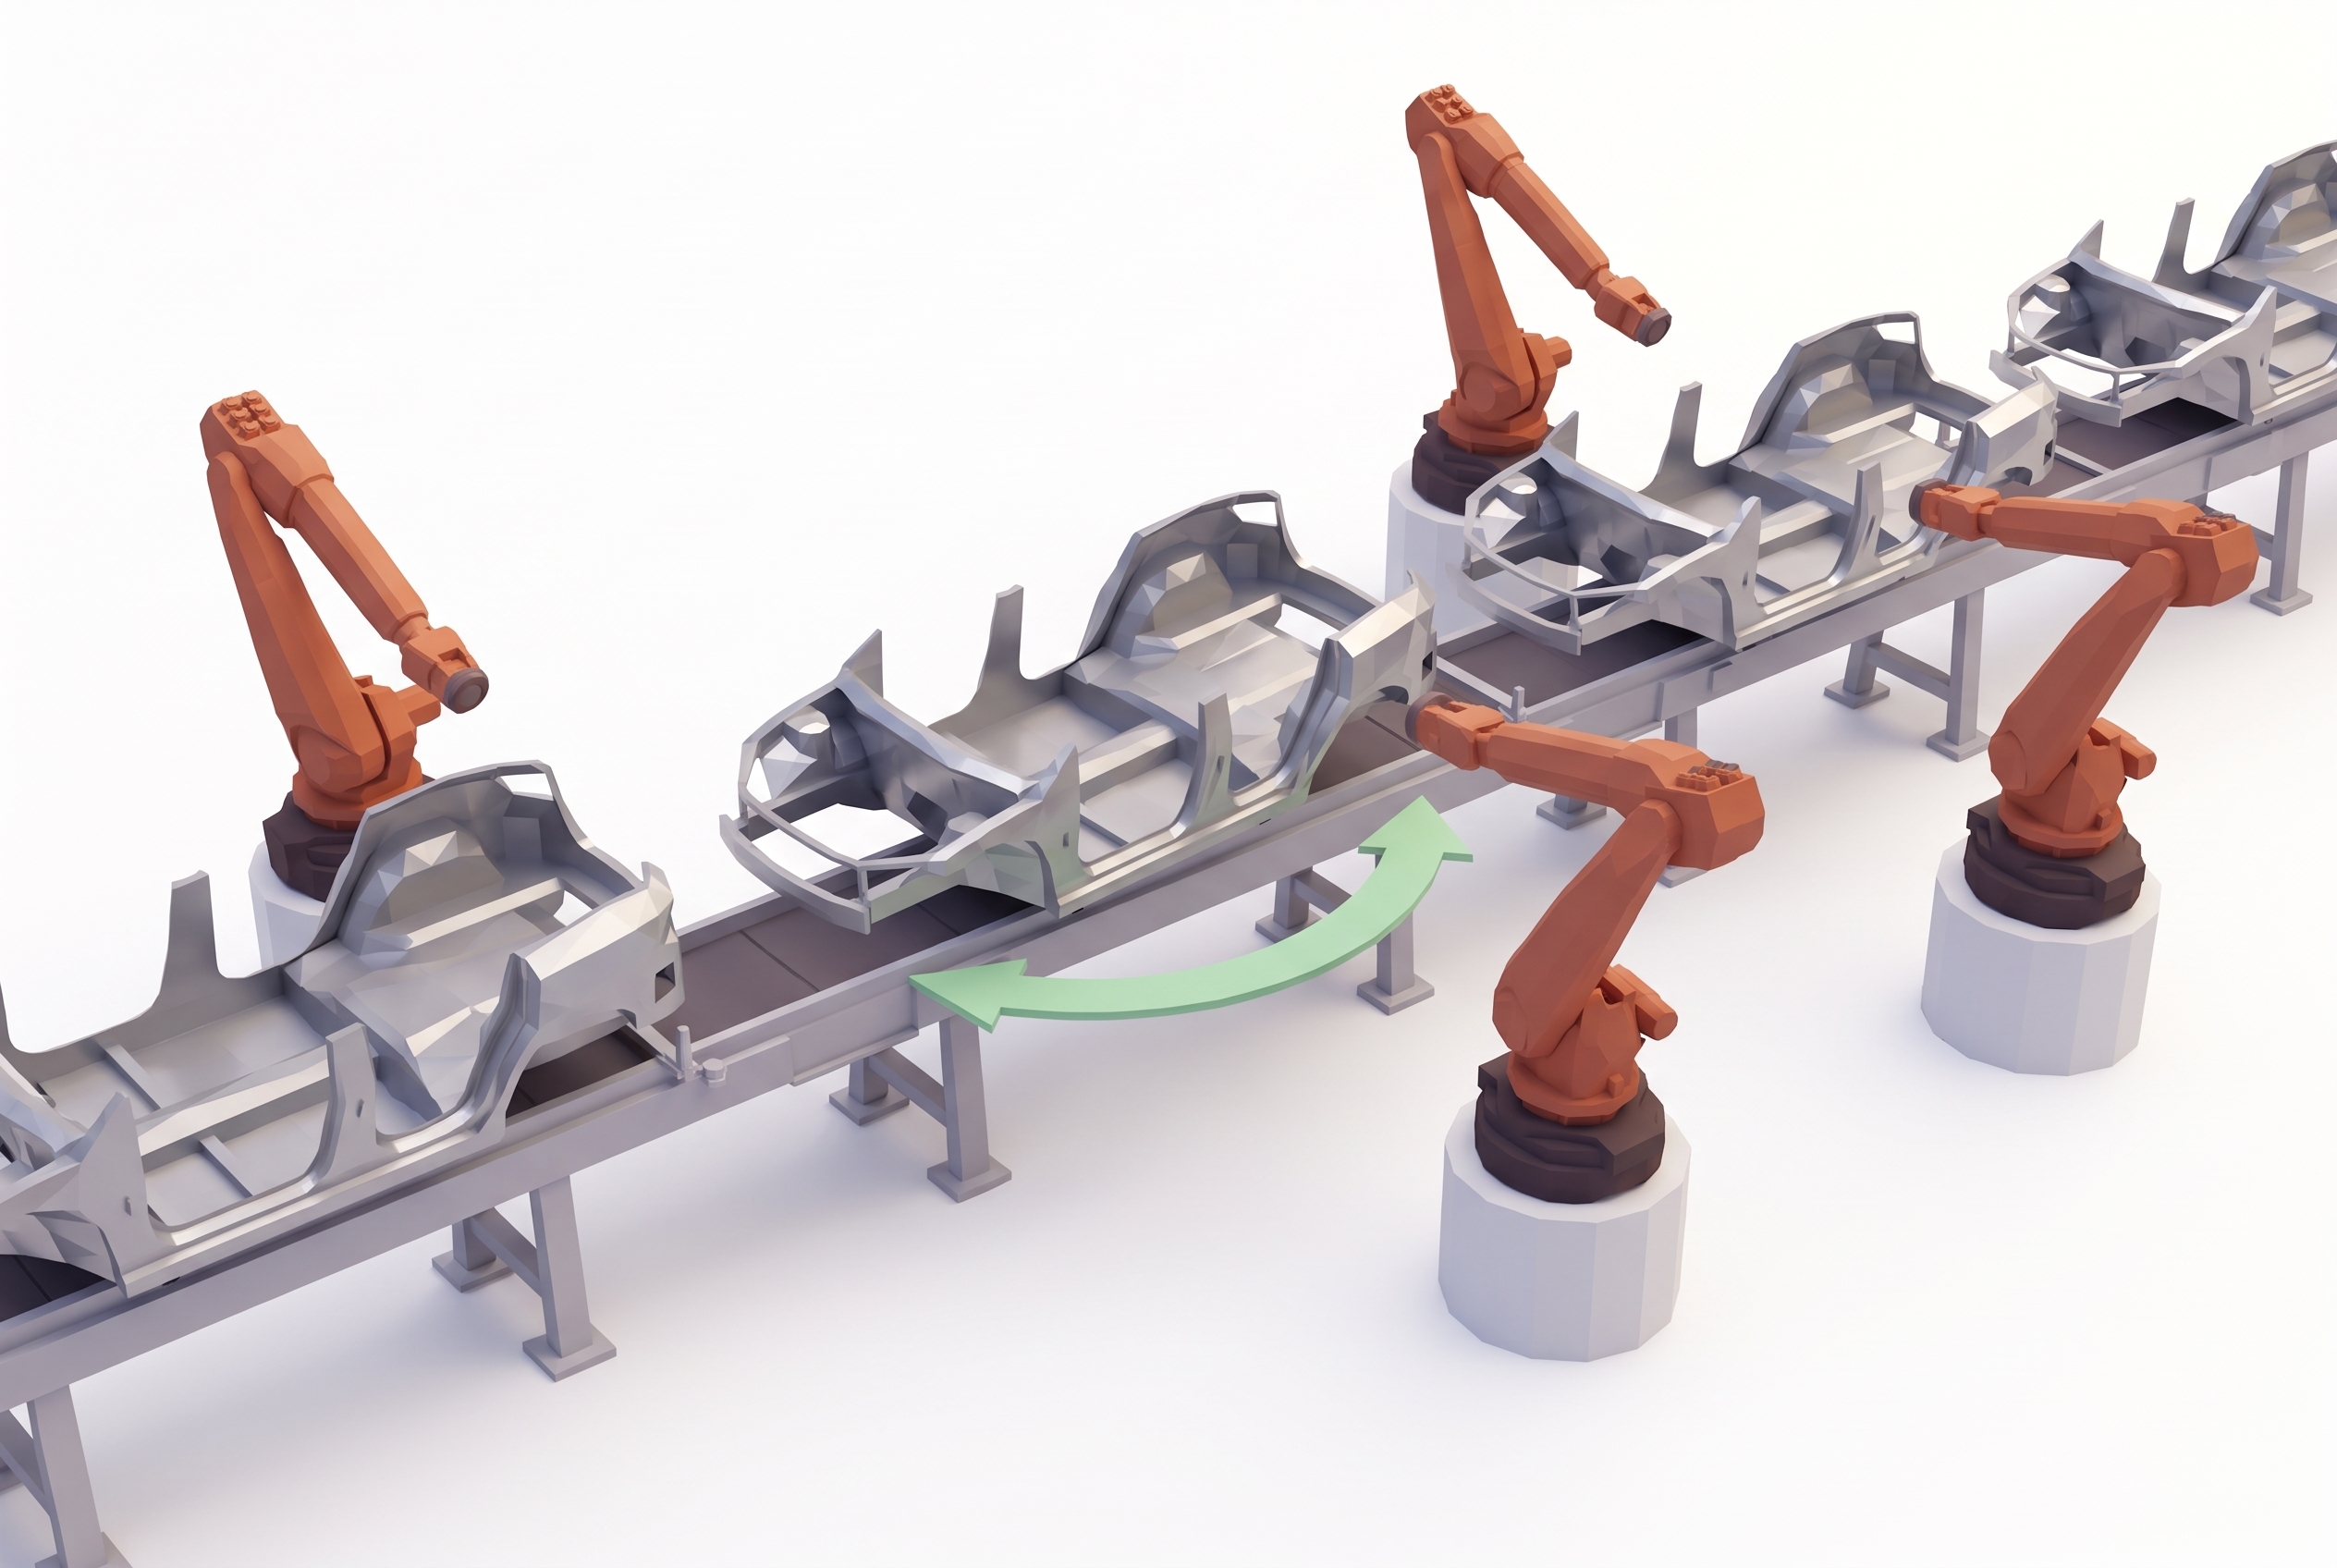
Griff in die Kiste und Teilezuführung

  • Kleinteile kommen unsortiert und überlappend in Behältern. Der Greifer braucht ein bestimmtes Teil in einer bestimmten Lage.
  • Das System lokalisiert einzelne Teile im Behälter, berechnet einen kollisionsfreien Griff und übergibt die Pose an den Roboter.
  • Keine mechanische Sortierung, kein eigener Zuführer je Teilenummer.
  • Technologie: VMT PickFinder
02

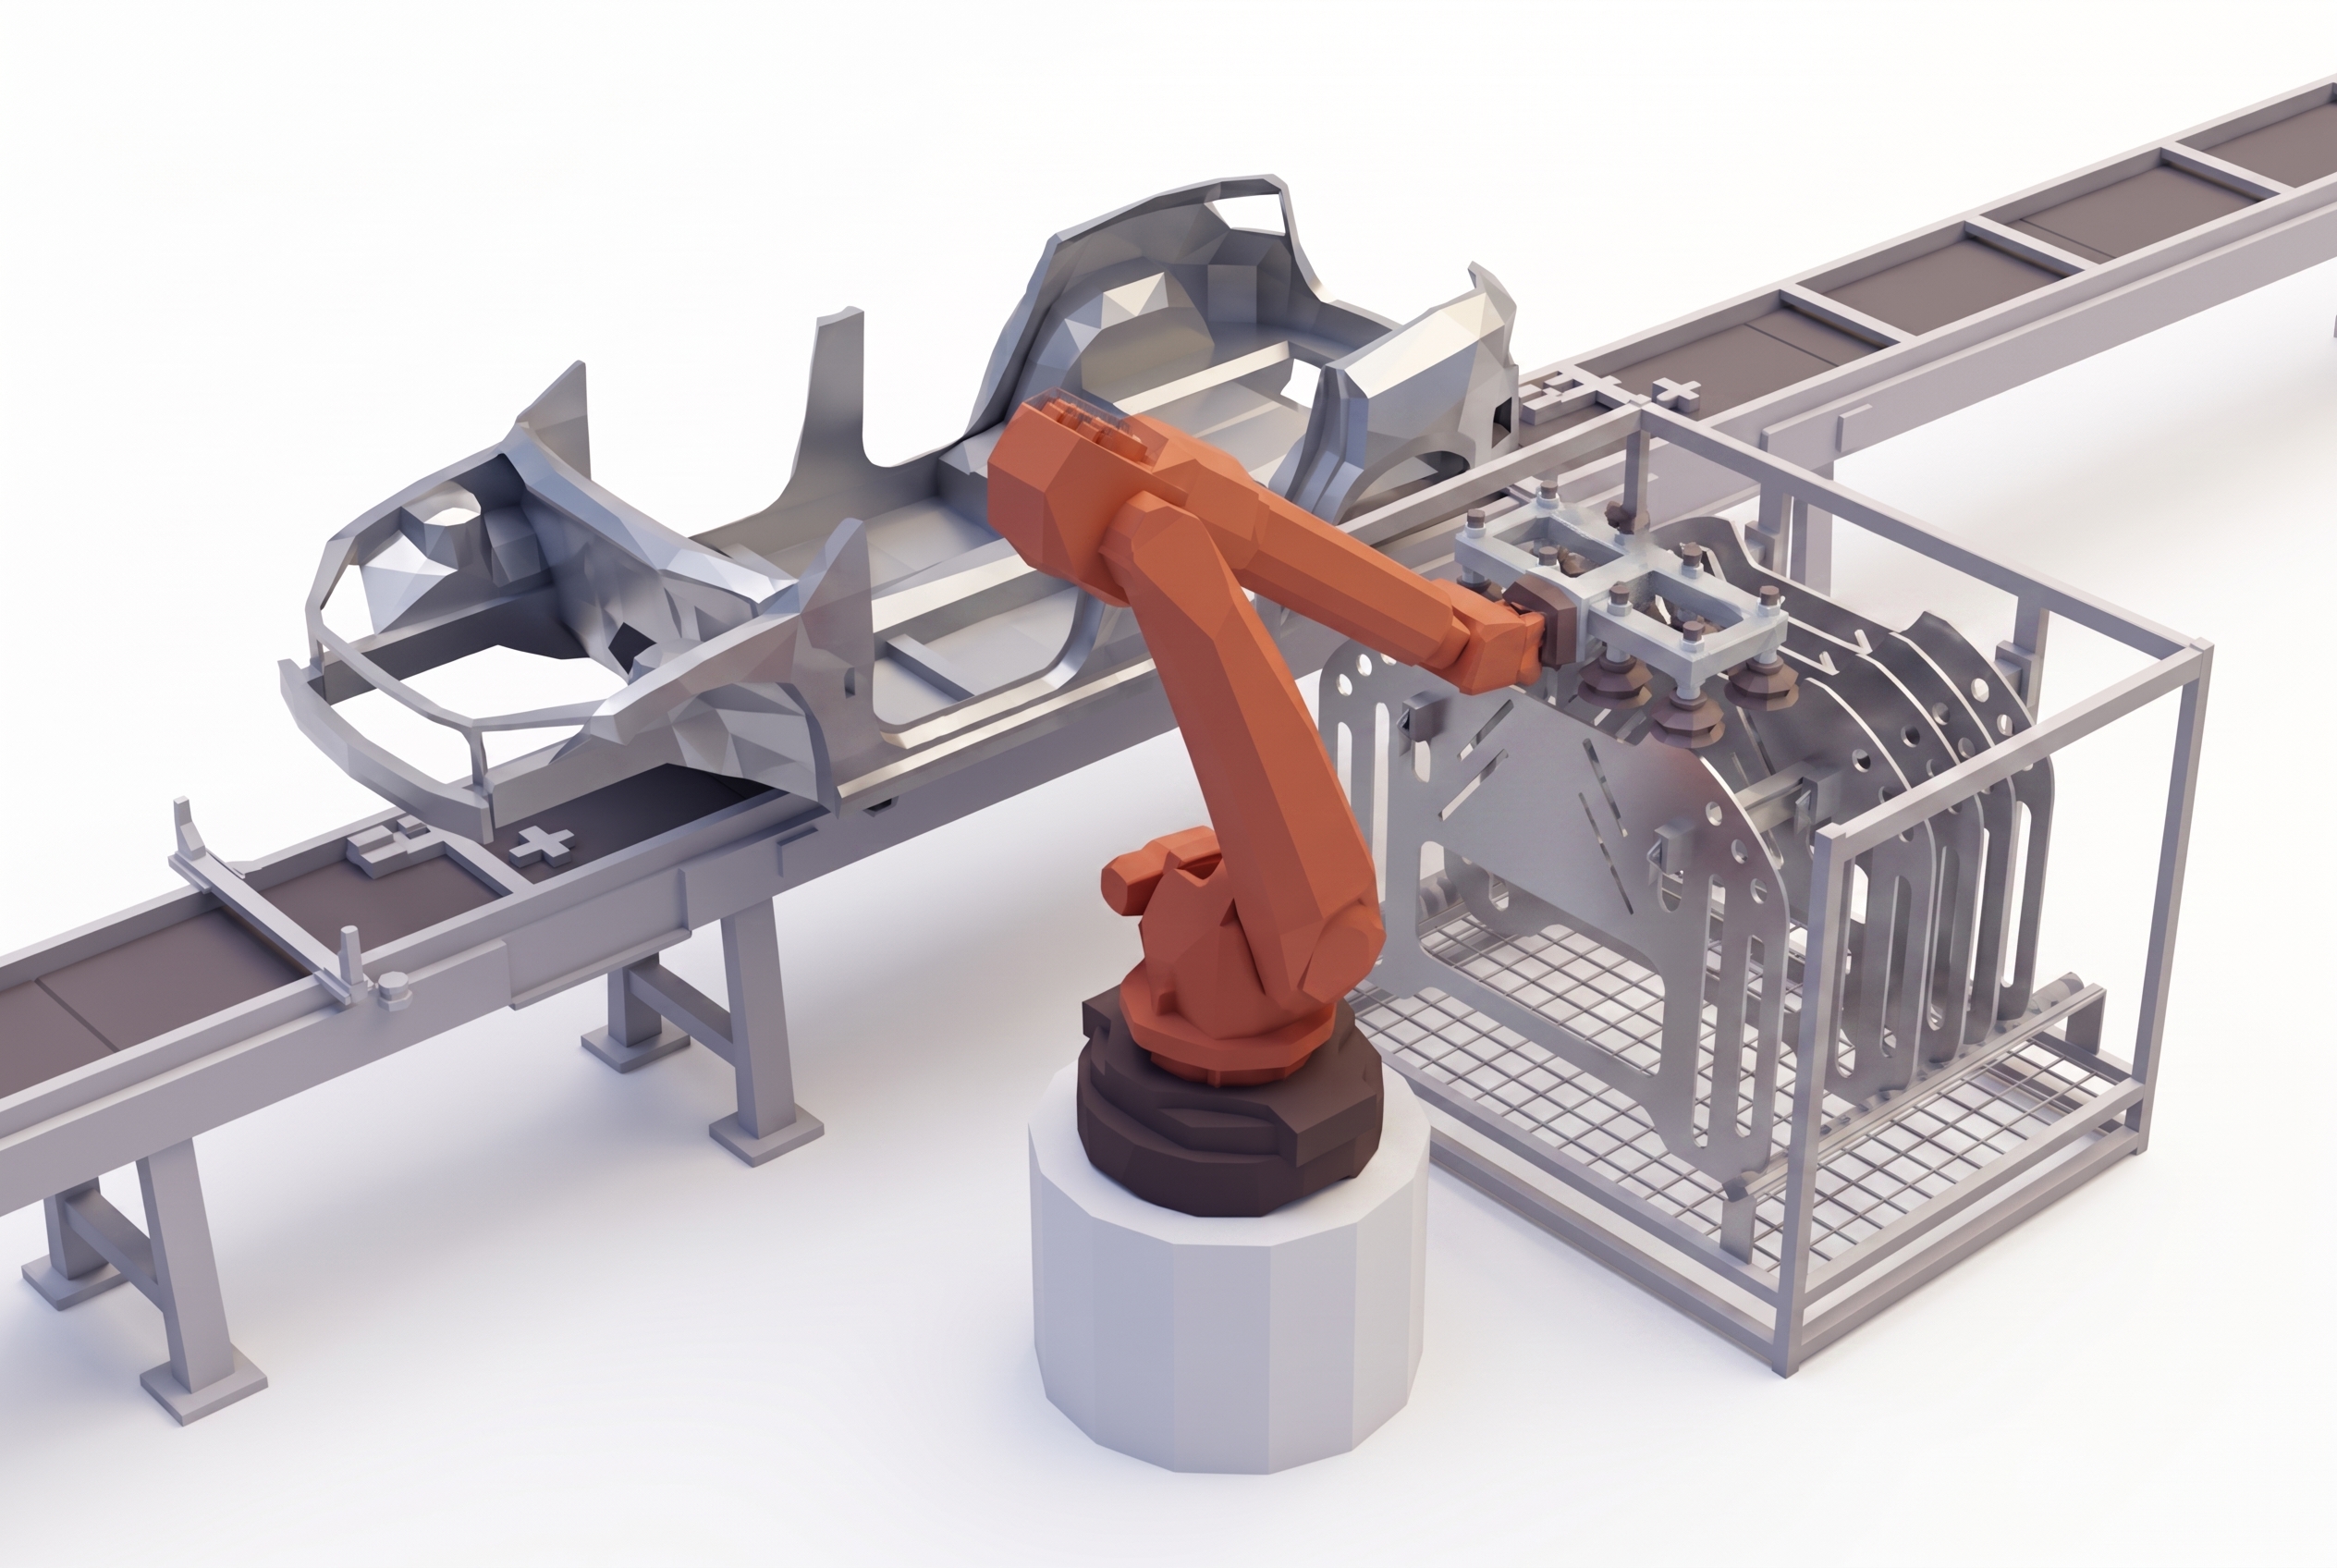
Gestellbe- und -entladung

  • Teile und Baugruppen werden an Übergabestellen im ganzen Rohbau ein- und ausgestapelt. Die Gestelltoleranzen sind größer als die Teiletoleranzen.
  • Gestell- und Teilelage werden gemessen, der Roboter wird in die richtige Aufnahme geführt.
  • Handling ohne Teach-in je Gestelltyp, keine Kontaktschäden an Sichtflächen.
  • Technologie: VMT OSC | VMT FrameSense
03

Lagekorrektur für den Fügeprozess

  • Vor dem Schweißen, Clinchen oder Nieten müssen Teil und Karosserie dort sein, wo das Programm sie erwartet.
  • Lage und Orientierung werden in 3D gegen definierte Merkmale gemessen, Löcher, Kanten, Flächen, und die Korrektur geht inline an den Roboter.
  • Vorrichtungstoleranzen werden kompensiert statt verschärft, Varianten laufen auf derselben Linie.
  • Technologie: VMT 3DLE | VMT OSC
04

Klebstoffauftrag und Raupenprüfung

  • Strukturklebstoff trägt Crashlasten. Aufgetragen wird er vom Roboter, schnell, auf einer Fläche, die sich bewegt.
  • Der Sensor führt die Düse entlang der Naht und misst im selben Durchgang Lage, Breite, Höhe und Durchgängigkeit der Raupe.
  • Unterbrechungen werden korrigiert, solange der Roboter noch da ist, statt am Linienende entdeckt zu werden.
  • Technologie: VMT SpinTop | VMT BeadMap
05

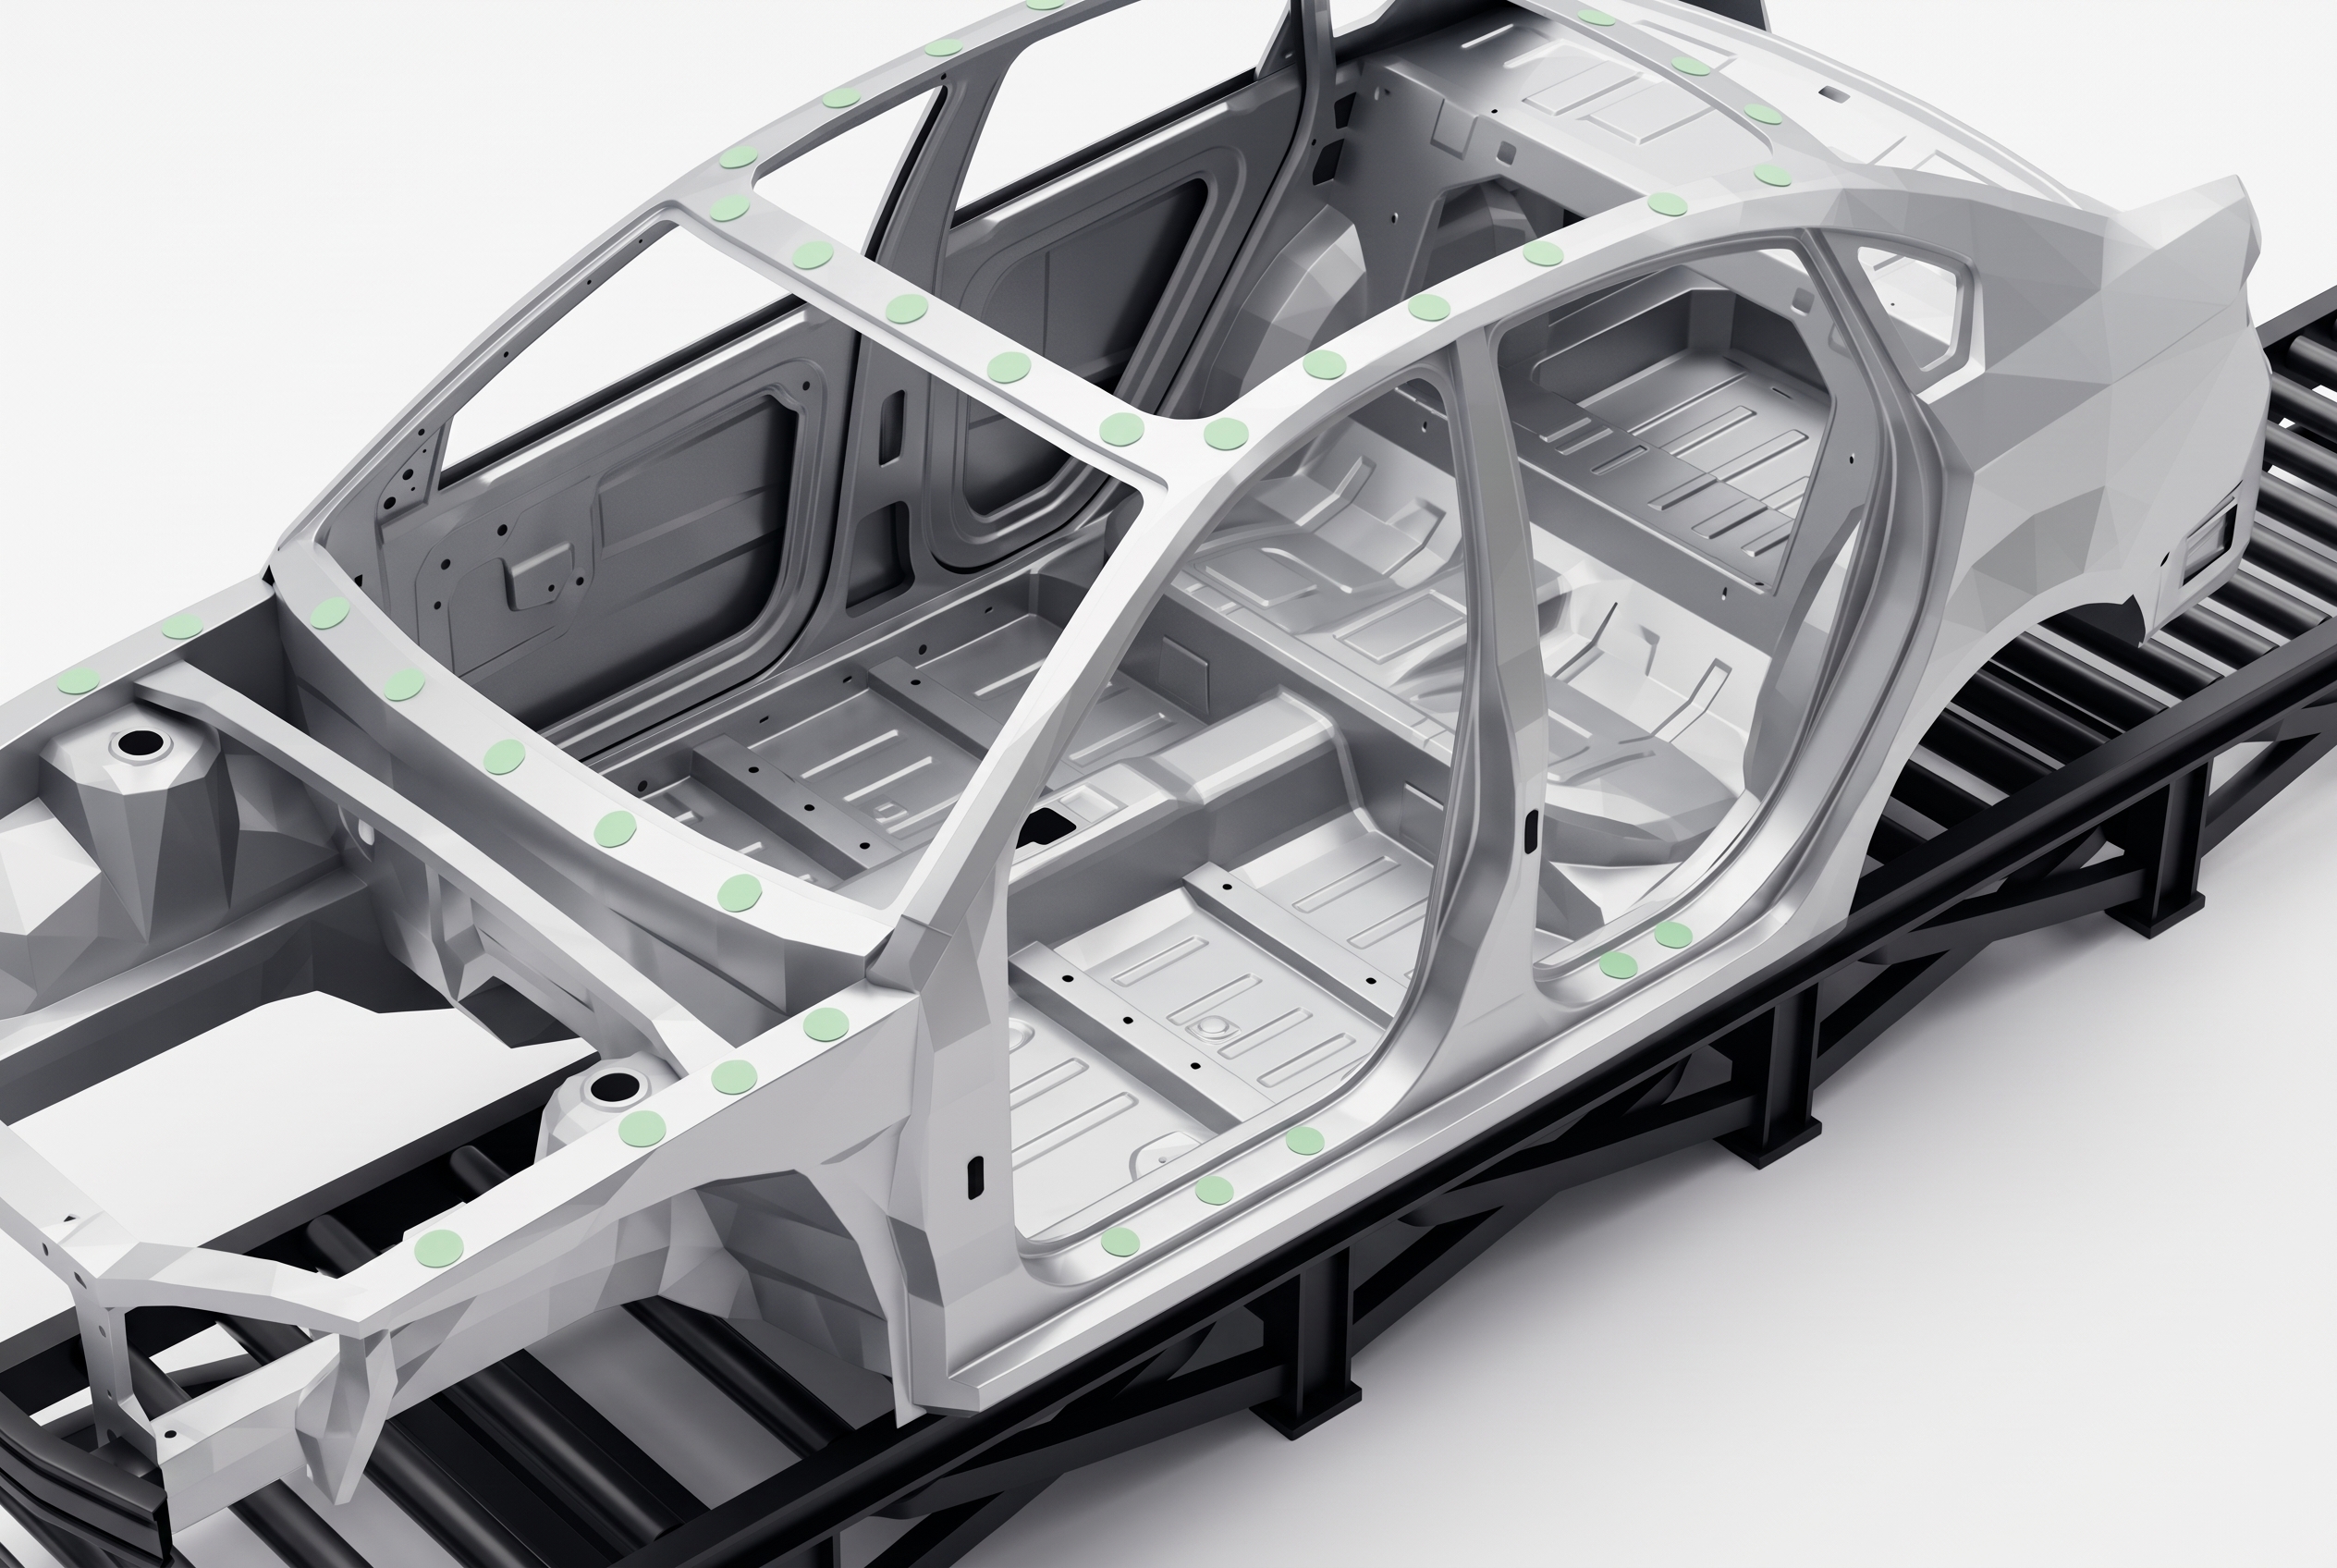
Bolzen- und Elementprüfung

  • Angeschweißte Bolzen, Muttern und Einlegeteile sind die Befestigungspunkte für alles, was später kommt. Ein fehlendes Element fällt erst in der Endmontage auf.
  • Vorhandensein, Lage und Ausrichtung jedes Elements werden gegen die Typdaten geprüft.
  • Der Fehler wird im Rohbau gefunden, wo Nacharbeit noch Minuten kostet statt Stunden.
  • Technologie: VMT Inspection
06

Maßgenaues Ausschnittstanzen

  • Ausschnitte in der gefügten Karosserie müssen relativ zur Karosserie sitzen, nicht relativ zur Vorrichtung.
  • Die tatsächliche Karosserielage wird gemessen und die Stanzeinheit auf die Zielkoordinaten geführt.
  • Enge Ausschnitttoleranzen ohne starres Spannkonzept.
  • Technologie: VMT 3DLE
07

Inline-Messtechnik

  • Die Maßhaltigkeit der Rohkarosse driftet langsam. Bis eine Messstation das erfasst, steckt die Abweichung bereits in hundert Karossen.
  • Hauptmaße, Merkmalslagen und Fügetoleranzen werden berührungslos gegen CAD gemessen, an definierten Stationen entlang der Bauabfolge.
  • Trenddaten statt Einzelergebnisse, damit eine Drift sichtbar wird, bevor eine Toleranz reißt.
  • Technologie: VMT Inspection
08

Anbaulinie

  • Türen, Hauben und Klappen werden an eine Karosserie gehängt, die nie zweimal gleich ist. Eine feste Roboterposition erzeugt an jedem Fahrzeug einen anderen Spalt.
  • Die Karosseriegeometrie wird gemessen, daraus die optimale Teilelage berechnet und das Teil entsprechend gesetzt.
  • Der Spalt entsteht beim Anbau, statt hinterher korrigiert zu werden. Kein manuelles Justieren, keine Nacharbeitsschleife am Scharnier.
  • Technologie: VMT BestFit
09

Spalt- und Bündigkeitsmessung

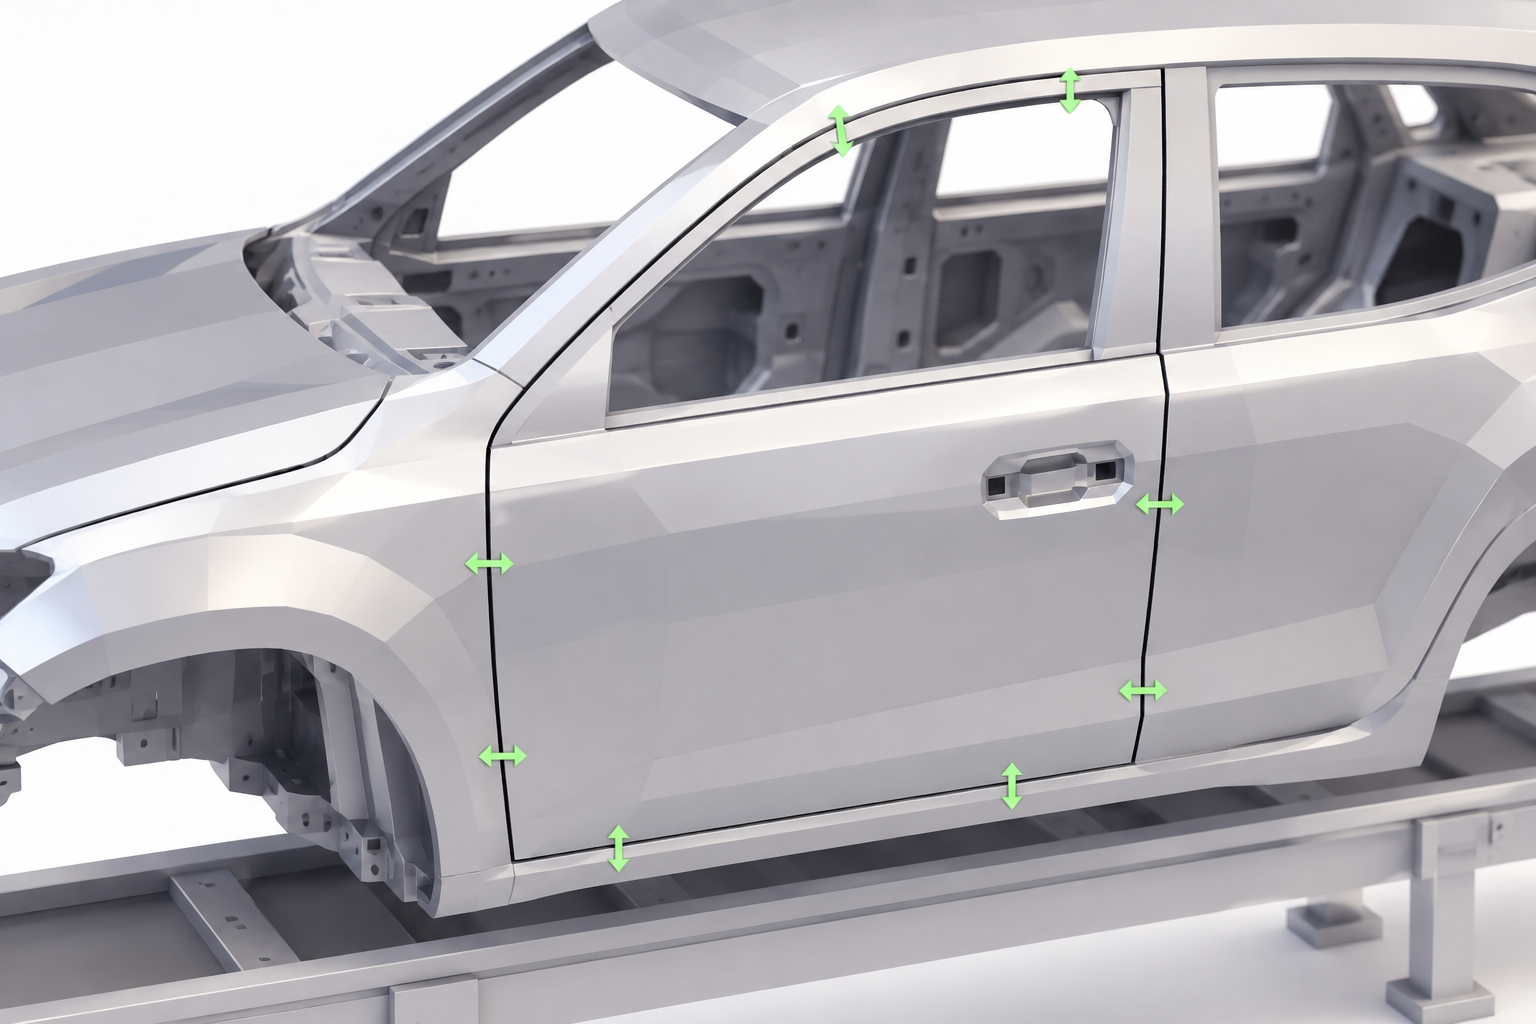
  • Spaltmaß und Bündigkeit sind das Erste, was der Kunde anfasst, und das Letzte, was das Werk noch beeinflussen kann.
  • Spaltbreite und Bündigkeit werden an hunderten Punkten je Fahrzeug gemessen, an der fahrenden Karosserie.
  • 100 % Messung statt Stichprobe, das Ergebnis je Fahrzeug dokumentiert und an die Fügeroboter zurückgespielt.
  • Technologie: VMT Gap & Flush
10

FIN-Prägung und -Prüfung

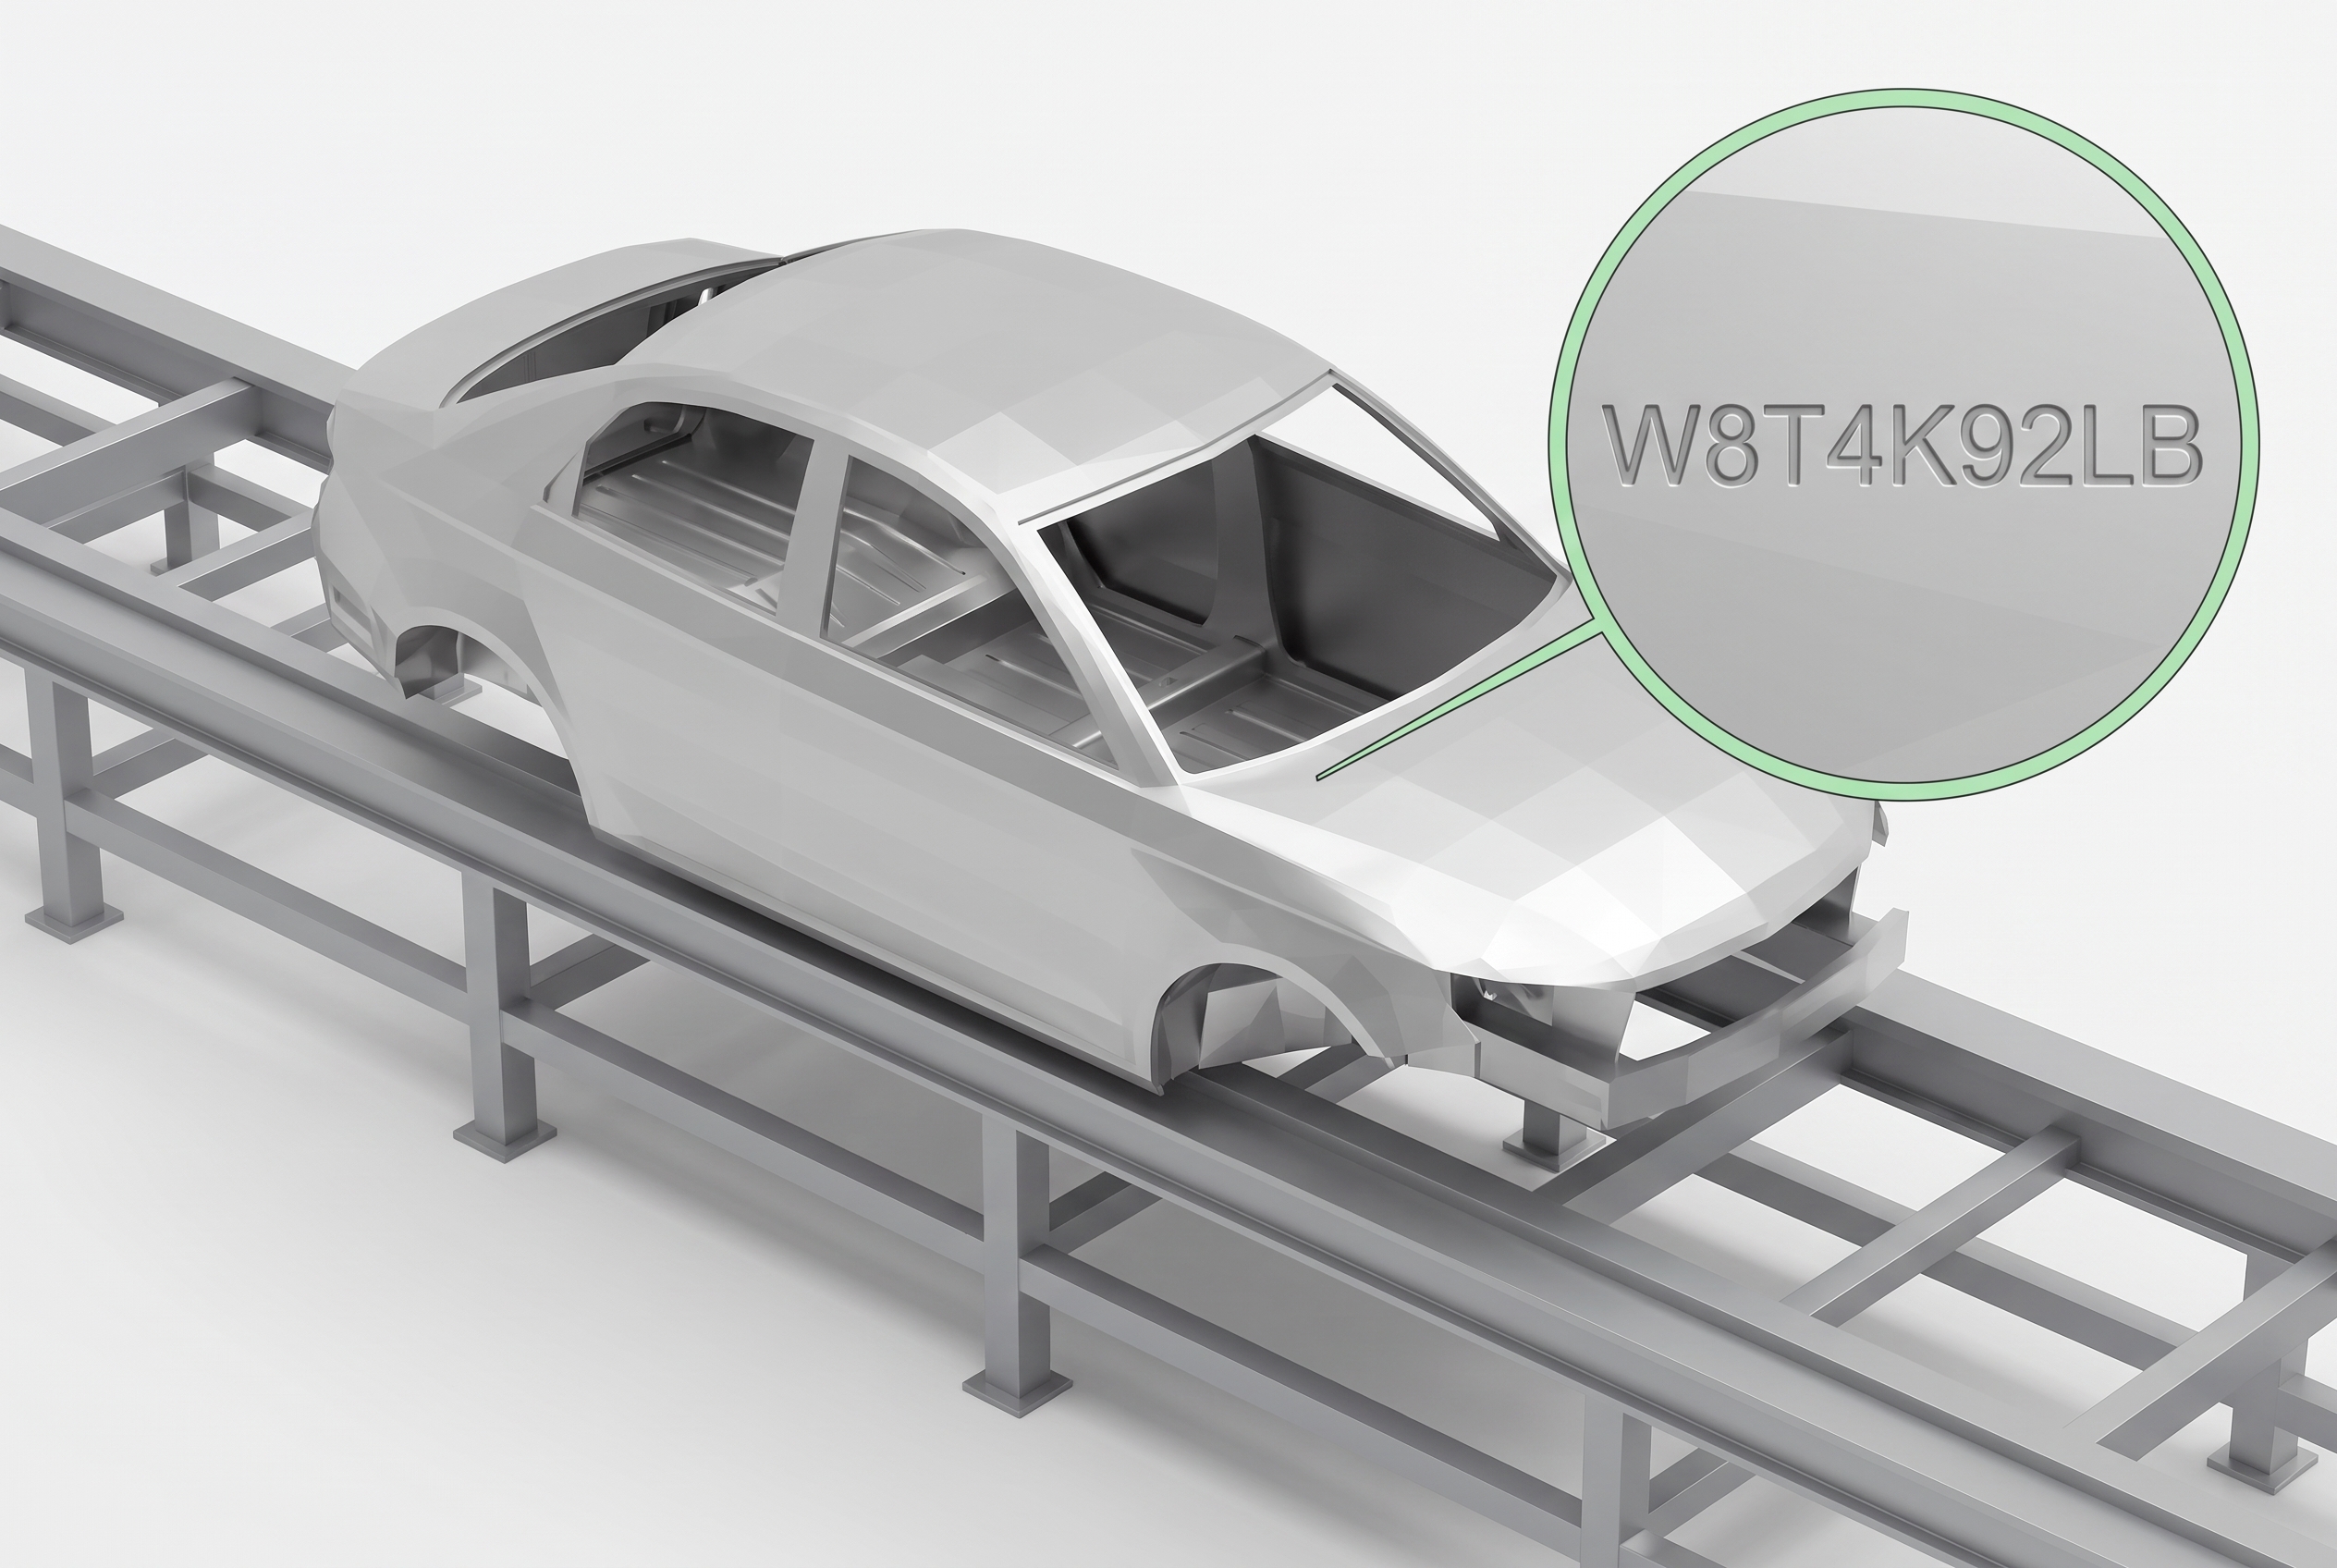
  • Die Fahrzeug-Identifizierungsnummer wird in die Karosserie geprägt oder geritzt. Ab diesem Punkt ist sie die Identität des Fahrzeugs für den Rest seines Lebens.
  • Geprägte und geritzte Zeichen werden gelesen und gegen den Fertigungsauftrag validiert, auf rohem wie beschichtetem Blech.
  • Über die Zeichen hinaus wird die Markierqualität selbst gemessen: Prägetiefe und Lesbarkeit, damit ein zu flach oder driftend arbeitendes Werkzeug auffällt, bevor die FIN unlesbar wird.
  • Technologie: VMT Inspection
11

Oberflächenprüfung vor der Lackierung

  • Schweißspritzer, Dichtmittelreste, Dellen und Grate sind unter Grundierung unsichtbar und unter Decklack unübersehbar.
  • Die Karosserieoberflächen werden auf Fehler geprüft, bevor die Karosse in die Lackiererei geht.
  • Ein Fehler, der hier gefunden wird, kostet einen Wischer. Nach der Lackierung kostet er eine Neulackierung.
  • Technologie: VMT ClearSpace | VMT Inspection
Back

Unser Team meldet sich in Kürze

KURZE REAKTIONSZEITEN
TECHNISCHE EXPERTISE & SUPPORT
LÖSUNGSORIENTIERT
01
02
03
04
SENDEN
Thank you! Your submission has been received!
Oops! Something went wrong while submitting the form.